

서 론
폐광산 조사용 4족 보행 로봇 탑재형 형상화 장비(KOMIR-Dog) 구현
시스템 구성
KOMIR-Dog 구현
소프트웨어 환경 구성
적용실험 및 결과
실내 모형 형상화
실내 환경 형상화
폐광산 갱도 형상화
결 론
서 론
무분별하게 개발된 후 오랫동안 방치된 폐광산 지역에서 발생하는 다양한 형태의 광산 재해를 예방하기 위하여 폐광 내부 상태를 파악하고 이를 도면화하려는 시도가 이루어지고 있다(Jeon and Jeon, 2014).
한국광해광업공단에서는 폐광산 내부의 여러 운영 환경을 만족시키기 위하여 Table 1에 정리한 바와 같이 다양한 형태의 3차원 형상화 장비를 개발하였다. 초기에는 지하공간을 관통하는 시추공을 굴설하고 레이저 거리 센서를 회전시켜 광산의 형상을 재구성하는 방법이 주로 사용되었다(Kim et al., 2021; Kim et al., 2020a). 하지만 이러한 방식은 단일점 측정 센서를 회전시켜 측정하기 때문에 시간이 많이 소요되어 큰 규모의 공동을 측정하기에는 한계가 있었다. 고속 라이다 기술이 발전함에 따라 360° 고속 회전을 통해 단면의 형상을 획득할 수 있는 단채널 또는 다채널 라이다 장비를 활용하여, 입구가 넓고 측정 구간이 긴 수직갱도나 대규모 싱크홀 재난 현장 등에 활용할 수 있도록 제작되었다(Kim et al., 2020b; Kim et al., 2022). 최근 무인 이동체(UV, Unmanned Vehicle)기술이 발전함에 따라, 폐광산 운영 환경 관점에서 무인 이동체 운영 가능성과 활용 수요에 대한 종합적인 검토를 통해 자율 주행 기술과 객체 인식 기술을 폐광산 갱도 조사 가능성을 제시하였다(Kim and Choi, 2019). 많은 연구에서 무인 이동체로 4륜 이동체를 이용하여 자율 주행을 통해 폐광산 형상을 맵핑한 결과를 제시하였다(Neumann et al., 2014; Tatsch et al., 2023; Ghosh et al., 2017).
Table 1.
3D Scanning technology evolution of KOMIR Corp
| Model | Appearance | Applications | Sensors | References |
|
Komir Eye ‒ A |  | Borehole survey (Partially water-filled cavity) |
‒ LDM* ‒ Sonar ‒ Camera | Kim et al. (2021); Kim et al. (2020a) |
|
Komir Eye ‒ HS1 ‒ DW ‒ L1 | 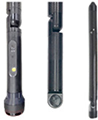 |
Harsh environment ‒ Vertical mine shaft ‒ Deep water ‒ Urban road cavity |
‒ LiDAR(1 ch) ‒ Sonar ‒ LDM* | Kim et al. (2020b) |
|
Komir Eye ‒ M ‒ HS2 ‒ L2 |  |
High-speed survey ‒ Borehole (Air-filled cavity) ‒ Vertical mine shaft ‒ Urban road cavity |
‒ Solid state LiDAR ‒ Multichannel LiDAR ‒ LDM* | Kim et al. (2022) |
|
Komir ‒ Dog ‒ Rov ‒ Fly |  |
Unmanned vehicle survey ‒ Active mine sites ‒ Abandoned mine sites |
‒ Omnidirectional LiDAR ‒ Pipe profiling sonar ‒ Solid state LiDAR | Kim et al. (2024a); Kim et al. (2024b) |
하지만, 폐광산 현장은 관리가 되지 않아 시설물도 방치되어 있고 배수도 불량하여 물이 가득찬 수갱이 있는 경우가 많다. 한국광해광업공단에서는 현실적인 폐광산 현장 조건을 만족시킬 수 있도록 고속 라이다를 4족 보행 로봇과 수중 드론 및 항공 드론에 장착하여 광산 현장에 적용하기 위한 기술을 조사하고 적용 가능성을 평가하였다(Kim et al., 2024a). 이러한 무인 이동체를 운용시 폐광산 외부의 조사자와 내부로 투입된 무인 이동체간의 통신 연결이 매우 중요하다. 광산 갱도 내부에서는 전자파 다중반사 간섭 때문에 무선 통신 거리가 제한되어 장거리 광케이블 통신을 이용한 유선망을 이용한 조사 방법을 제안하였다(Kim et al., 2024b). 폐광 현장에서는 공간이 폐쇄적이기 때문에 GPS를 이용한 정확한 위치 정보의 활용이 불가능하다. 일반적으로 관성 측정 장치(IMU, Inertial Measuring Unit)을 이용하여 위치 정보를 결정하지만, IMU는 오차가 누적되어 장시간 사용시 위치 정보가 부정확하여 운용하는 데에 한계가 있다. 이러한 한계를 극복하기 위하여 SLAM (Simultaneous Localization and Mapping) 기술을 활용하면 고속 라이다 센서로부터 획득된 정보를 통해 광산 형상을 실시간으로 3차원 형상으로 재구성하면서 현재 위치를 파악하기에 매우 용이하다(Durrant-Whyte and Bailey, 2006). 일반적으로 가장 많이 활용되는 SLAM 기법으로 point-to-plane 기법이 사용된다(Zhang et al., 2019). 이러한 기법은 벽면이 균일하고 모서리와 같이 특이점이 많은 실내 환경에서 매우 유리하지만 광산 내부는 벽면이 불규칙하고 뚜렷한 경계면이 없기 때문에, 광산 현장에 적합한 SLAM 기법이 필요하다. 최근 무인 이동체를 이용한 실시간 주행 기술이 발전함에 따라 기존 LiDAR 데이터와 이동체에 탑재된 IMU 센서 및 거리 측정 장치 정보를 활용하여 고속으로 SLAM 기능을 수행할 수 있는 point-LIO(LiDAR Inertial Odometry) 기법이 제안되었다(He et al., 2023). 이 기법은 GPU 기반 소형 컴퓨터의 ROS(Robot Operating System)환경에서 구현되어 위치 정확성이 뛰어나고 연산 속도가 빨라 상용 무인 로봇에 탑재되고 있다.
본 논문에서는 무인 이동체 기술을 폐광산 현장에 적용하기 위하여 2대의 고해상도 라이다를 장착한 4족 보행 로봇을 투입하여 3차원 형상화 작업을 수행하였다. 회전식 라이다로부터 획득된 측정점들은 이동시 실시간 SLAM 기능을 활용하였고, 2차원 고정식 라이다는 고정밀 형상 데이터에 활용하여 효율적으로 폐광산 조사를 수행할 수 있도록 제작하였다. 제작된 형상화 장비를 실내 모형과 실내 환경에 point-to-plane SLAM 기법을 적용하여 정확도를 검증하였다. 폐광산 내에서 원거리 탐사를 위하여 최대 3 km 광케이블 릴을 4족 보행 로봇에 장착하여 충북 괴산 지역의 폐광산 현장에 투입하였다. 폐광산 현장에 적합한 SLAM 기법을 선정하기 위해 point-to-plane SLAM 기법과 point-LIO SLAM 기법을 비교하였다.
폐광산 조사용 4족 보행 로봇 탑재형 형상화 장비(KOMIR-Dog) 구현
시스템 구성
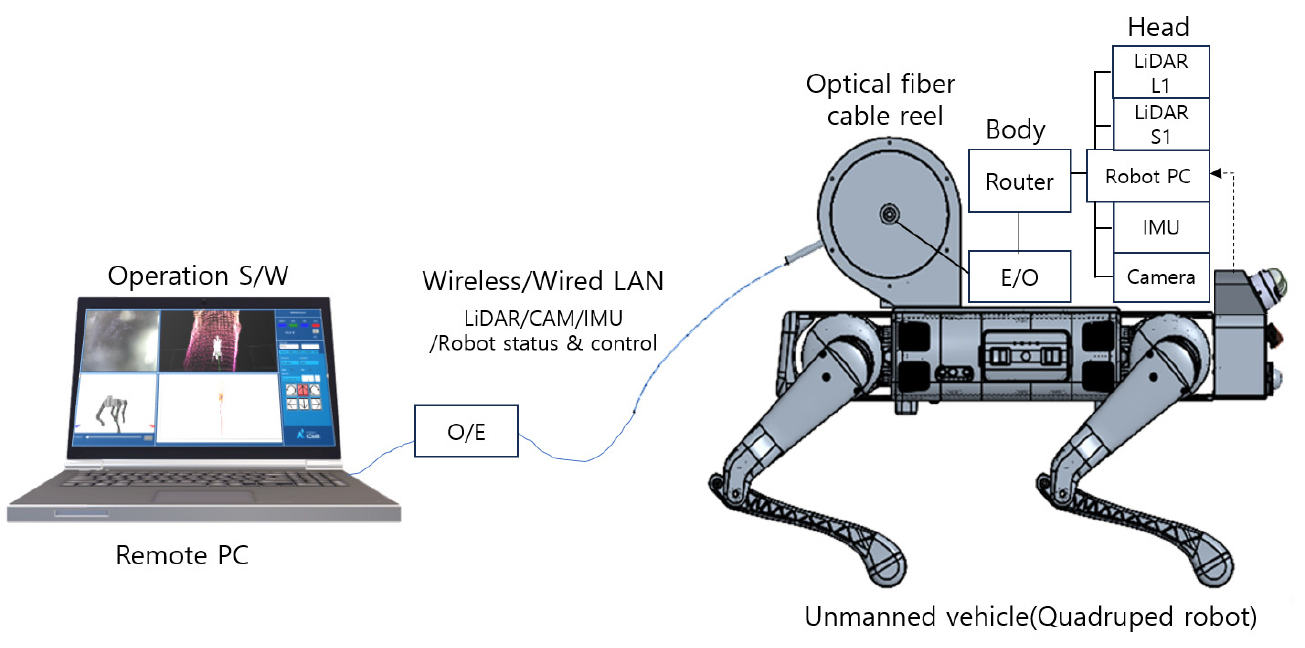
4족 보행 로봇 탑재형 형상화 장비(KOMIR-Dog)의 시스템 구성도를 Fig. 1에 나타내었다. 운영자가 폐광산 입구에서 조작하는 원격 컴퓨터(remote PC)와 폐광산 내부로 진입하는 KOMIR-Dog이 장착된 무인 이동체(Unmanned vehicle)로 구분된다. 무인 이동체로는 천장과 벽면에서 지하수가 흘러내리고 갱도가 슬러지 상태이고, 광산 작업 시 설치되었던 구조물들이나 장애물이 방치되어 있는 폐광산 환경을 고려하여 Unitree사의 B1 4족 보행 로봇(quadruped robot)이 사용되었다. 4족 보행 로봇의 머리 부분에 라이다 L1과 라이다 S1, 카메라, IMU 센서, 로봇 컴퓨터(robot PC)를 일체화한 KOMIR-Dog을 고정하고, 몸체에는 유무선 라우터와 광섬유 케이블 릴을 장착하여 로봇이동 시 안정적인 통신환경을 확보하였다. 마지막으로 로봇의 꼬리 부분에는 광섬유 케이블이 로봇 다리와 간섭이 일어나지 않도록 케이블 가이드를 설치하여 광케이블이 안정적으로 전개할 수 있도록 배치하였다. 일반적으로 Wi-Fi를 이용한 무선 연결 방식은 최대 450 Mbps를 데이터 전송량을 지원하고, 지향성 안테나와 증폭기를 사용할 경우 개방된 환경에서 최대 1 km까지 통신이 가능하지만, 폐광산 갱도 내에서 무선통신은 갱도 벽면에서 전자파의 반사에 의한 전파 감쇠가 심하게 일어나기 때문에 전송 거리가 급격히 감소한다. 이러한 문제점을 극복하기 위해, 4족 보행 로봇에 케이블 릴을 장착하고 유선 케이블을 전개하면서 이동하는 유선 통신 방식이 효율적이다. 그러나 일반 랜 케이블 경우 무겁고 통신 가능 거리도 100 m로 짧아 활용하기 어렵다. 이러한 한계를 극복하기 위해 직경이 0.25 mm인 싱글모드 광케이블 릴을 사용하여 유선 통신 네트워크를 구축하였다. 유선네트워크 통신의 전기신호를 E/O(Electric-to-Optical) 컨버터로 광신호로 변환하여 광케이블을 통해 전송하고, 폐광산 입구에서 O/E(Optical-to-Electric) 컨버터로 다시 광신호를 전기신호로 바꾸어 광대역 네트워크를 구축하였다. 구축된 네트워크를 통해 원격 컴퓨터 내의 운영 소프트와 로봇 컴퓨터 내의 내장 소프트웨어는 라이다 측정 데이터, 카메라 영상, IMU 센서 데이터, 로봇의 자세 데이터 및 제어 명령을 교환한다.
KOMIR-Dog 구현
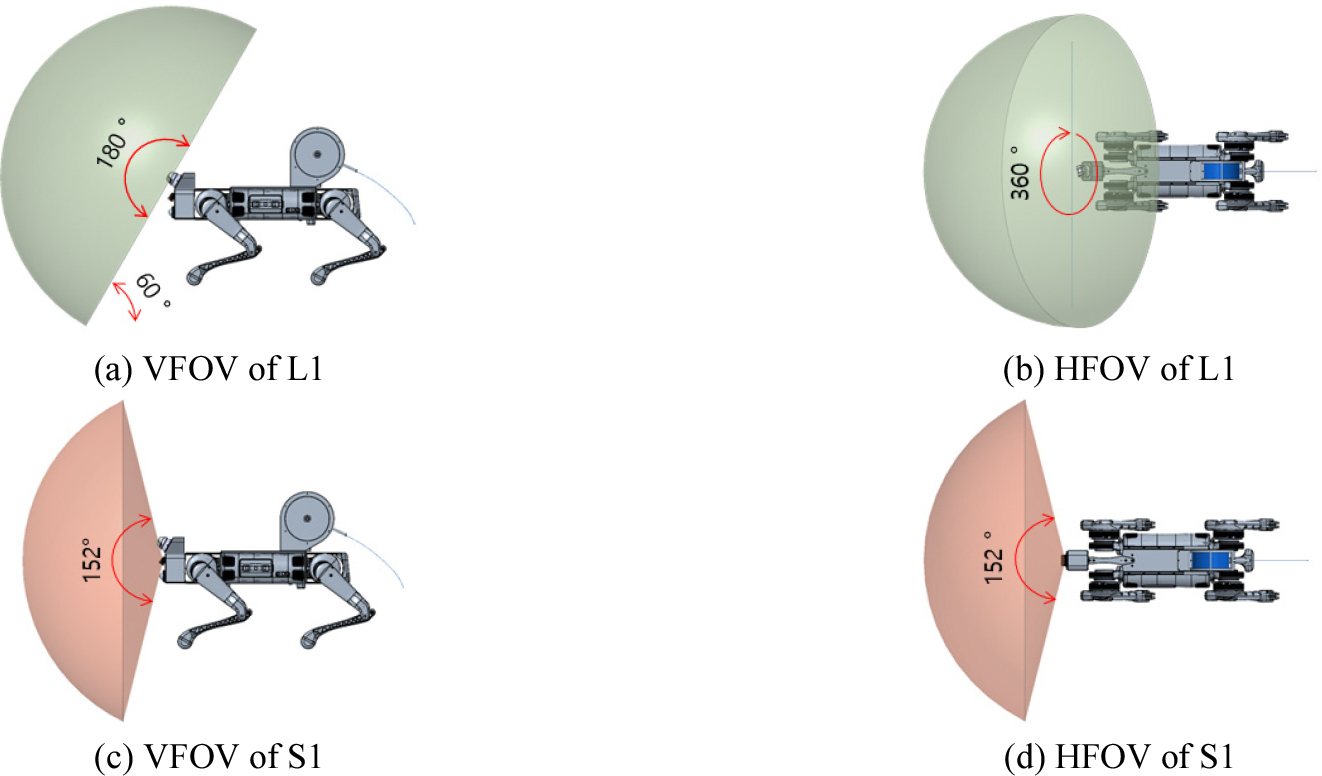
구현된 4족 보행 로봇 탑재형 KOMIR-Dog은 Fig. 2와 같다. 카메라, 조명, 라이다, 로봇 컴퓨터를 일체화하여 제작한 KOMIR-Dog 시스템을 Fig. 2(a)에 나타내었고, 구현된 KOMIR-Dog을 4족 보행 로봇을 머리 부분에 장착하여 폐광산 조사용으로 제작된 시스템을 Fig. 2(b)에 나타내었다. 폐광산 형상 측정 센서로서 KOMIR-Dog 시스템에 장착된 라이다 L1과 라이다 S1의 사양을 Table 2에 정리하였다. 라이다 L1 시스템은 Unitree사 L1모델을 이용하였다. 레이저 거리 측정 센서가 두 축에서 고속 회전하면서 측정하여 수평 측정 범위(HFOV, Horizontal field of view)가 360°이고 수직 측정 범위(VFOV, Vertical field of view)가 90°이다. 초당 최대 43,200개의 측정점을 획득할 수 있지만 중복점을 고려하면 유효 측정점은 초당 21,600개이다. 반면에, 라이다 S1시스템은 Hypersen사의 HPS-3D160으로 제작되었다. 고정식 2D 라이다로서 수평 측정 범위 76°를 160 pixel 해상도로 측정하고, 수직 측정 범위 32°를 60 pixel 해상도를 측정한다. 160x60 측정점을 KOMIR-Dog 내부에 장착된 모터로 1초 동안 30° 간격으로 회전시키면서 12회 측정한다면 115,200개의 측정점을 얻을 수 있다. 라이다 L1은 넓은 범위의 데이터를 고속으로 획득 가능하여 이동 측정에 유리하고, 라이다 S1은 좁은 범위의 고밀도 데이터 획득이 가능하여 정밀 분석에 유리하다. 이러한 특성을 고려하여, 라이다 L1은 4족 보행 로봇 이동할 때 실시간 SLAM 기법을 적용하기 위한 센서로써 활용하고, 라이다 S1은 정지상태에서 대형 공동 구간의 정밀 형상 재구성에 활용한다. 두 라이다의 측정 범위를 고려하여 간섭이 없도록 Fig. 2(a)와 같이 배치하였다. 상단에 라이다 L1을 60° 경사로 고정하고, 라이다 S1을 360°회전하는 내부 모터에 38° 경사지게 고정하여 측정할 수 있게 제작하였다. Fig. 3의 두 라이다 측정 범위에서 볼 수 있듯이 두 라이다의 측정 범위에 간섭이 전혀 없음을 확인할 수 있다. 라이다 L1의 수직 및 수평 측정 범위를 각각 Fig. 3(a)와 (b)에 나타내었다. Fig. 3(a)의 수직 측정 범위는 바닥면으로부터 60° 기울어진 형태로 180° 범위를 측정한다. 이동 시 갱도의 바닥 면과 천장 면을 동시에 측정할 수 있다. Fig. 3(b)의 수평 측정 범위는 360° 전 영역에 대해 측정이 가능하여 좁은 갱도 벽면에서 중복되는 측정이 많아 실시간 SLAM 적용에 매우 유리하다. Fig. 3(c)와 (d)은 라이다 S1의 수직 및 수평 측정 범위이다. 라이다 S1의 수평 측정 범위 76°를 고려하여, 38° 기울여 30° 간격으로 회전시키는 방식으로 수직 및 수평 측정 범위는 152°를 확보할 수 있다. Fig. 2(a)에서 볼 수 있듯이, 어두운 갱도 내에서 카메라 영상을 획득하기 위한 LED 조명이 4개가 장착되어 있으며, 중심에는 광각 렌즈가 장착된 카메라가 설치되었다. 바닥면에는 센서의 자세 정보를 획득하기 위한 IMU가 고정되어 있고, 로봇 컴퓨터로는 Nvidia사 Jetson Orin Nx 컴퓨터가 사용되었다. GPU가 내장된 고성능 소형 컴퓨터로서 발열이 심해 밀폐된 공간에서 사용할 때 열 방출이 효과적으로 이루어지지 않으면 사용 시간이 매우 단축된다. 방수성을 확보하면서 효과적인 방열을 위해, KOMIR-Dog 뒷면을 발열판이 부착된 금속판으로 제작하고, 발열 부위를 밀착시켜 열 방출을 최대화할 수 있도록 제작하였다. Fig. 2(b)는 Unitree사 B1 4족 보행 로봇을 이용하여, 머리 부분에는 KOMIR-Dog과 몸체에는 네트워크 라우터, 최대 3 Km까지 광케이블을 장착할 수 있는 윈치 구조를 장착하였다. 사용되는 직경 0.25 mm인 광케이블은 너무 가늘어 한 번 사용한 케이블은 재사용이 어렵기 때문에, 광케이블 릴을 손쉽게 교체할 수 있도록 카트리지 방식으로 제작하였다. 마지막으로 로봇의 꼬리 부분에는 광섬유 케이블이 로봇 다리와 간섭이 일어나지 않도록 케이블 가이드를 설치하여 광케이블이 안정적으로 전개할 수 있도록 배치하였다.
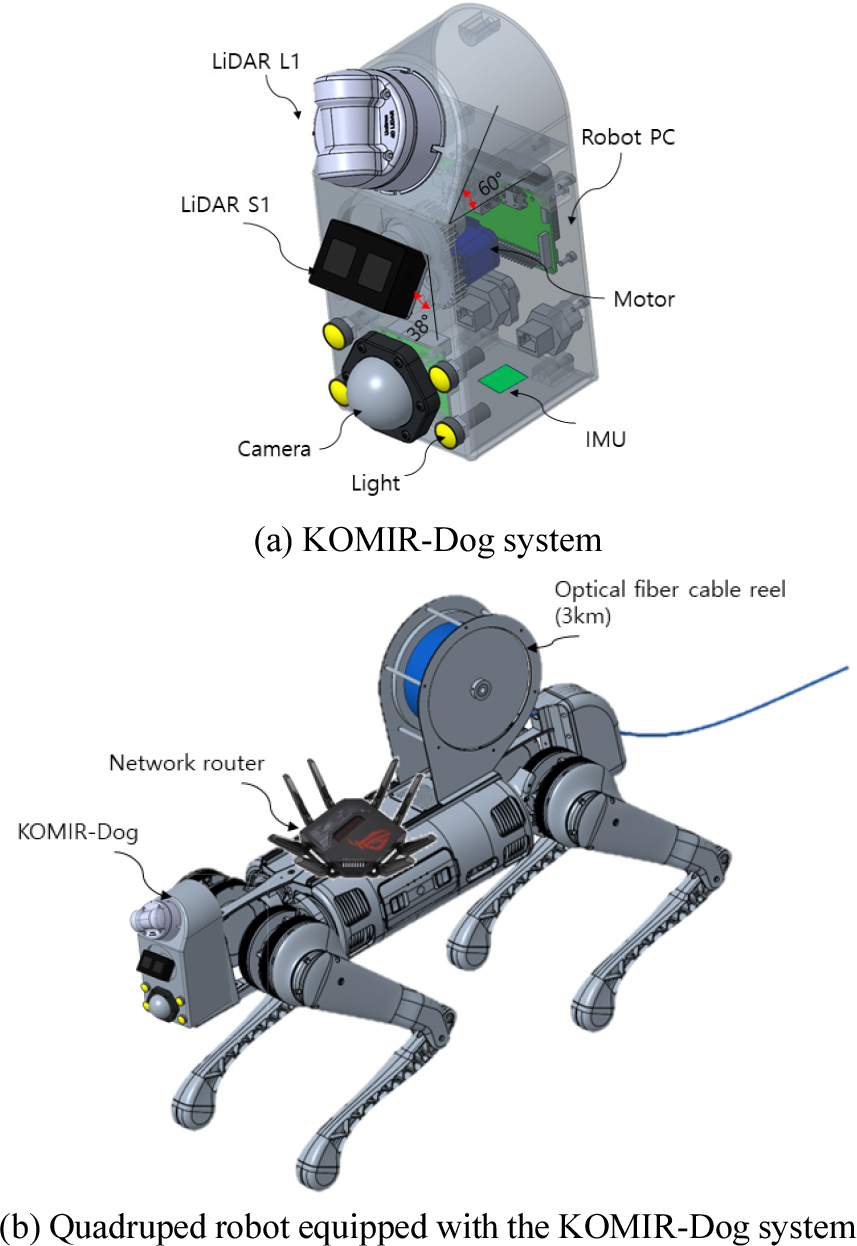
Table 2.
Specification of LiDAR L1 and S1
| LiDAR module | L1 | S1 |
| Model (Vendor) | L1 (Unitree) | HPS-3D160 (Hypersen Tech.) |
| Appearance |  |  |
| Size (L × W × H; mm) | 75 × 75 × 65 | 78 × 40 × 30 |
| Weight (g) | 230 | 110 |
| Max. distance (m) | 30 | 30 |
| Horizontal FOV* (º) | 360 | 76 |
| Vertical FOV* (º) | 90 | 32 |
| Resolution (H × V; pixels) | - | 160 × 60 |
| Sampling points (points/s) | 43,200 max (21,600 effective) | 115,200 (1 rotation of 30°step/s) |
| fps | 1 | 35 |
| IP rate | IP54 | IP67 |
| Operation temperature (°C) | –45~55 | –10~55 |
소프트웨어 환경 구성
로봇 컴퓨터 내에 구현된 소프트웨어 구성도는 Fig. 4와 같다. 리눅스 기반 ROS(Robot operating system) 환경에서 구현하였으며, 메인 프로그램인 ROS topic과 5개의 하부 노드(LiDAR node, SLAM node, Remote node, Robot node, Return node)로 구성되었다. LiDAR node는 라이다로부터 IMU 데이터, 원시 측정점(point cloud)들을 수집하는 기능을 수행한다. ROS topic은 수집된 원시 데이터로부터 원시 주행 정보(Odometry)를 계산하고 원시 측정점 데이터를 분류하여 ROS 형식의 측정점 데이터를 생성하여 Slam node로 전송한다. SLAM node에서는 Kalman filter (KF)를 통해 필터링된 주행 정보를 바탕으로 SLAM 알고리즘을 수행하여 보정된 주행 정보와 측정점 데이터를 ROS topic으로 전송하며 PCD(Point cloud data) 형식으로 파일에 저장한다. ROS topic에서는 보정된 주행 정보와 측정점 데이터를 기반으로 Remote node를 통해 원격 컴퓨터로 데이터를 전송하고, Return node에서 주행경로를 바탕으로 통신 불능시 회귀 명령 시퀀스(return command sequence)를 작성하여 로봇이 자동 회귀 할 수 있도록 제어 한다. 원격 컴퓨터에서는 Remote node로부터 전송 받은 측정점들을 원격 컴퓨터의 운영 소프트웨어에서 3D scatter view로 표시하며, 주행 정보는 2D map view에서 표시한다. 아울러 Robot node로부터 전송된 로봇 자세정보를 Robot pose view에 표시하고, 사용자의 키보드나 조정기 입력을 받아 로봇 움직임 명령을 Robot node로 전송하여 수동 조작 기능을 수행한다.
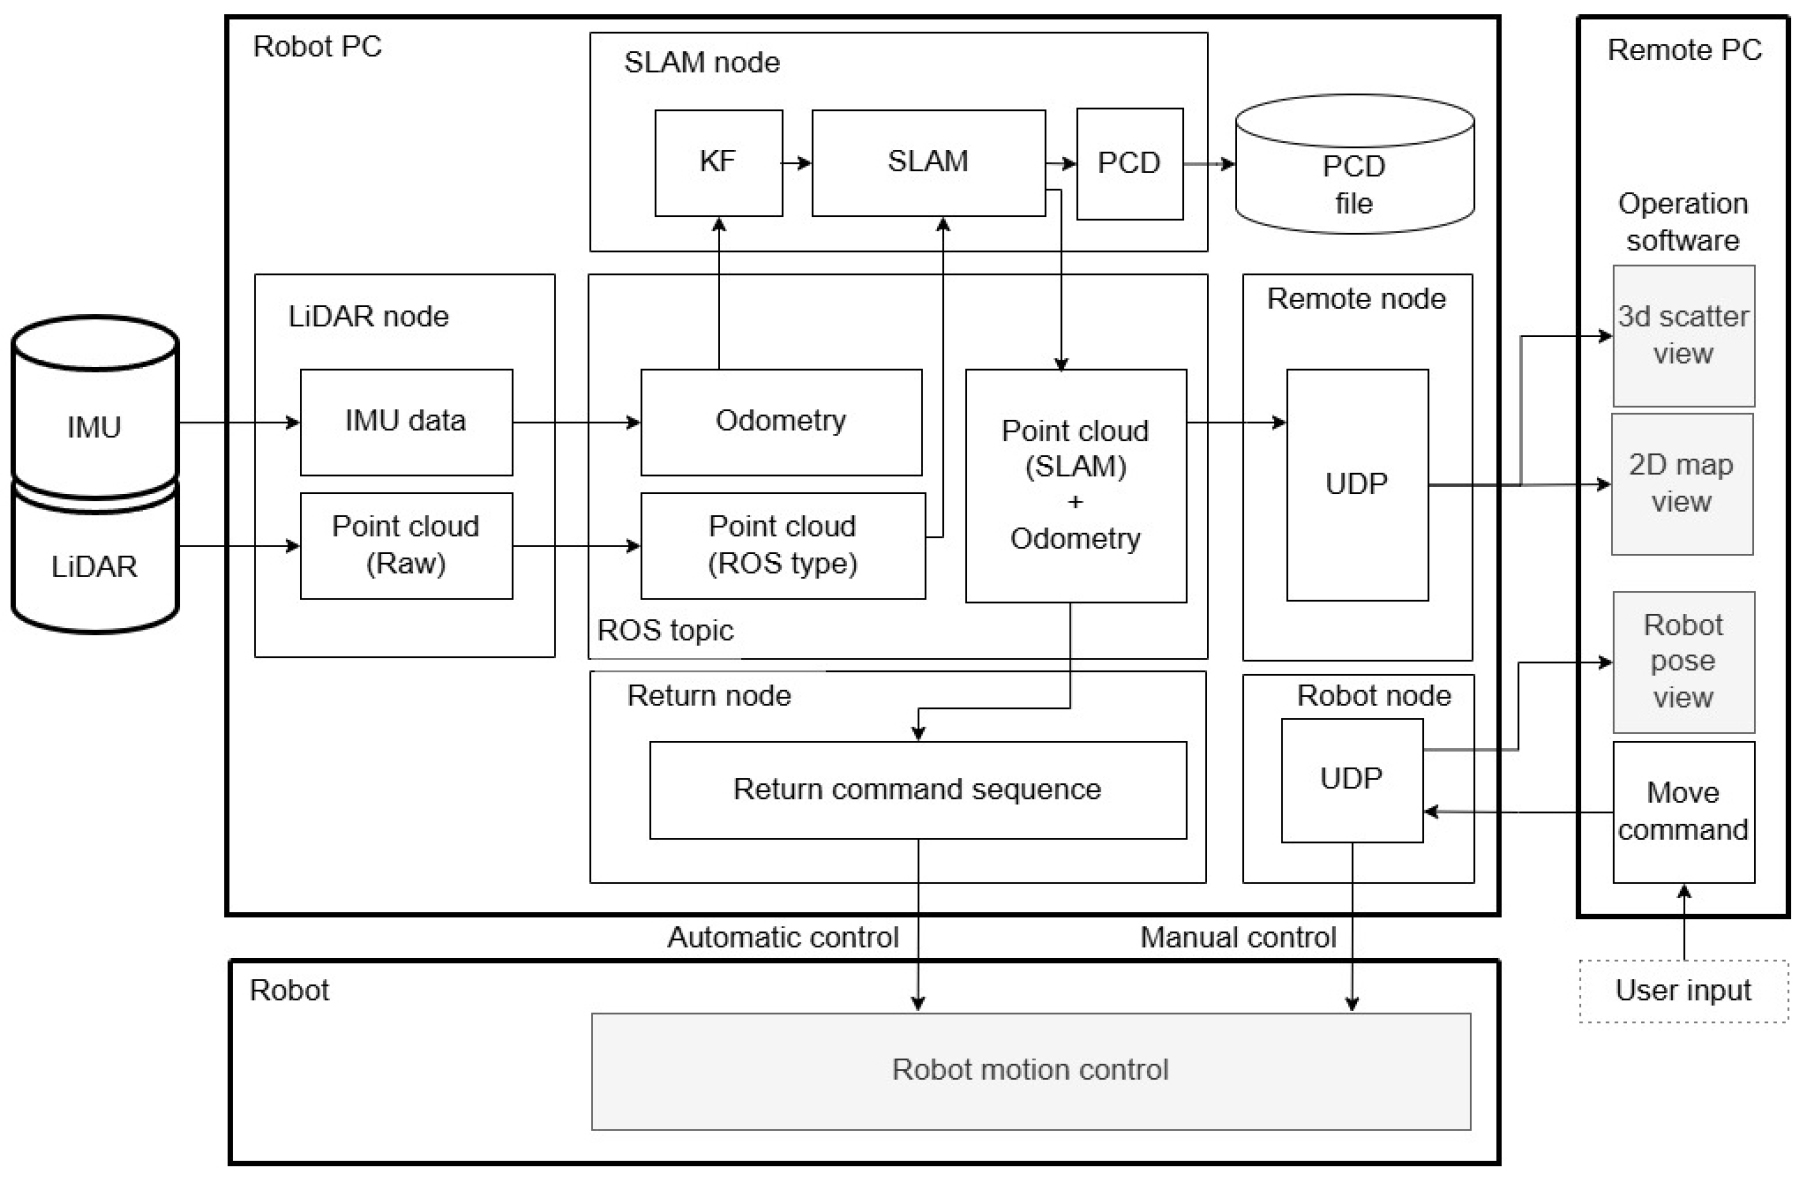
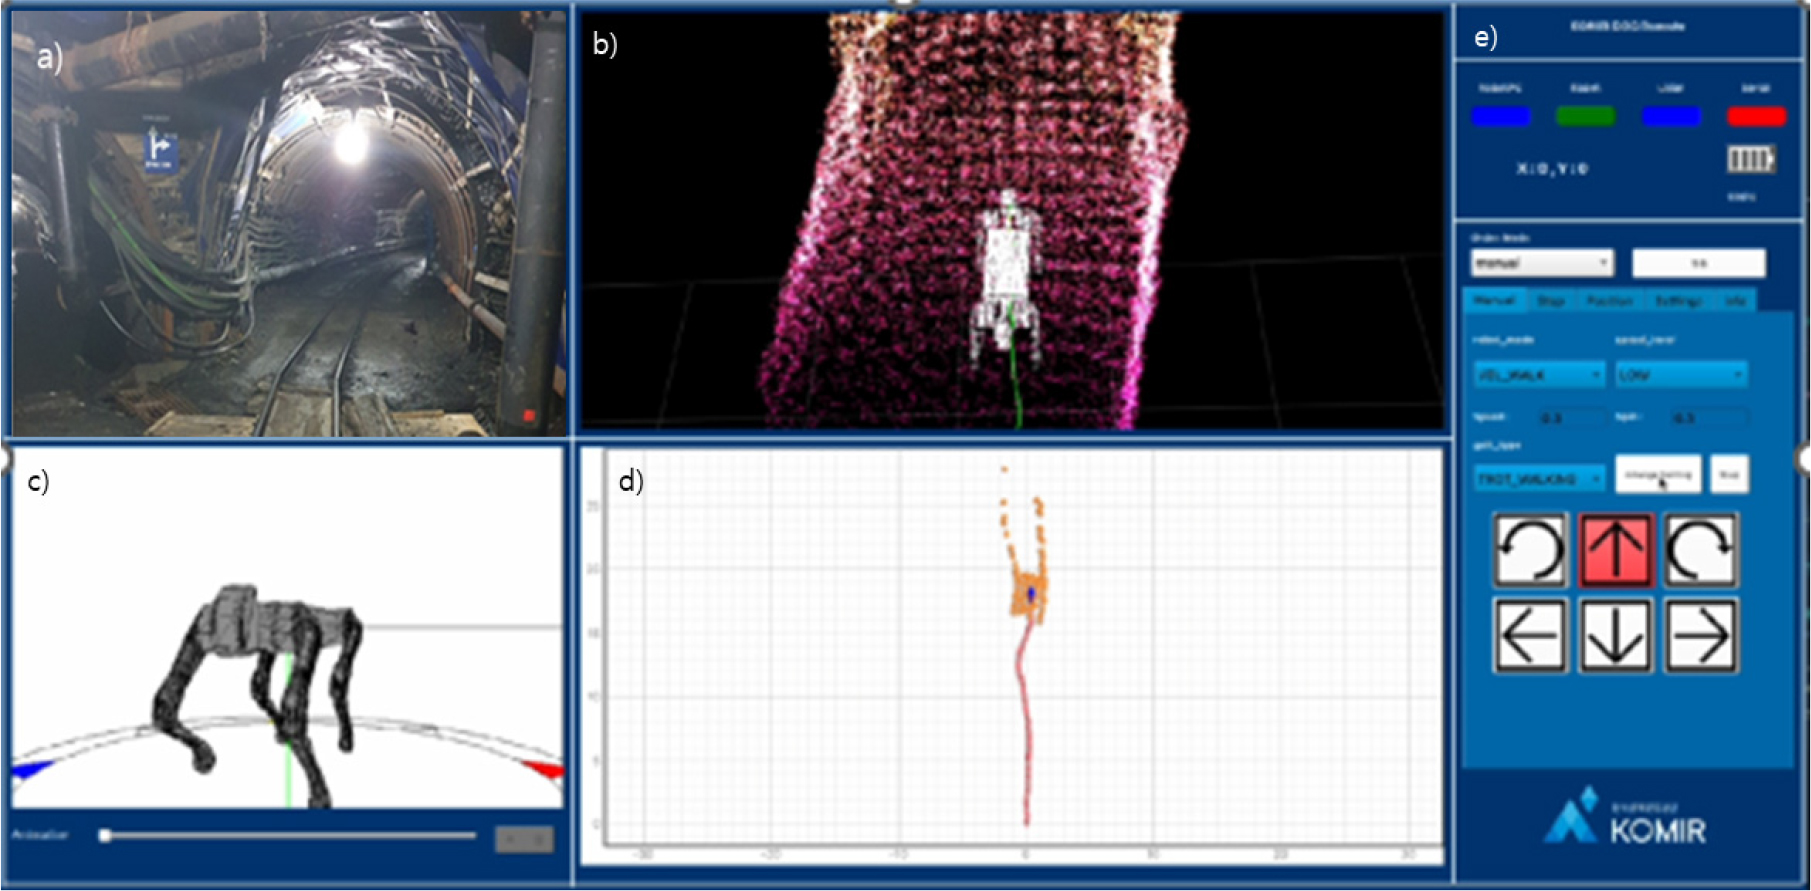
Fig. 5는 원격 컴퓨터에 구현된 운영 소프트웨어 화면을 표시하였다. 원거리에서 실시간으로 로봇의 상태를 직관적으로 확인하기 위하여 4개의 화면을 구성하였다. Fig. 5(a)는 조명을 통해 반사된 전방 카메라 영상을 표시하고, Fig. 5(b)는 라이다 L1과 S1의 측정한 결과를 표시한다. 라이다 L1일 때 실시간 SLAM을 통해 획득된 형상 정보와 주행 정보가 표시되며, 라이다 S1일 때 정지 상태에서 얻어진 형상 정보가 표시된다. Fig. 5(c)는 현재 로봇의 자세를 표시한다. 현재 로봇의 진행 방향과 다리의 각도를 반영하여 3차원 그래픽을 통해 표시하여 사용자가 로봇이 전복 위험이 있는지 확인할 수 있도록 도와준다. Fig. 5(d)는 로봇의 누적된 진행한 경로와 현재 위치를 표시한다. 로봇이 이동함에 따라 확보된 갱도 내의 형상을 표시하여 갱도 내부 지도로 활용할 수 있다. Fig. 5(e)는 사용자 제어 명령을 입력받는 부분이다. 키보드, 마우스나 컨트롤러를 통해 로봇 이동 명령을 수행한다.
적용실험 및 결과
실내 모형 형상화
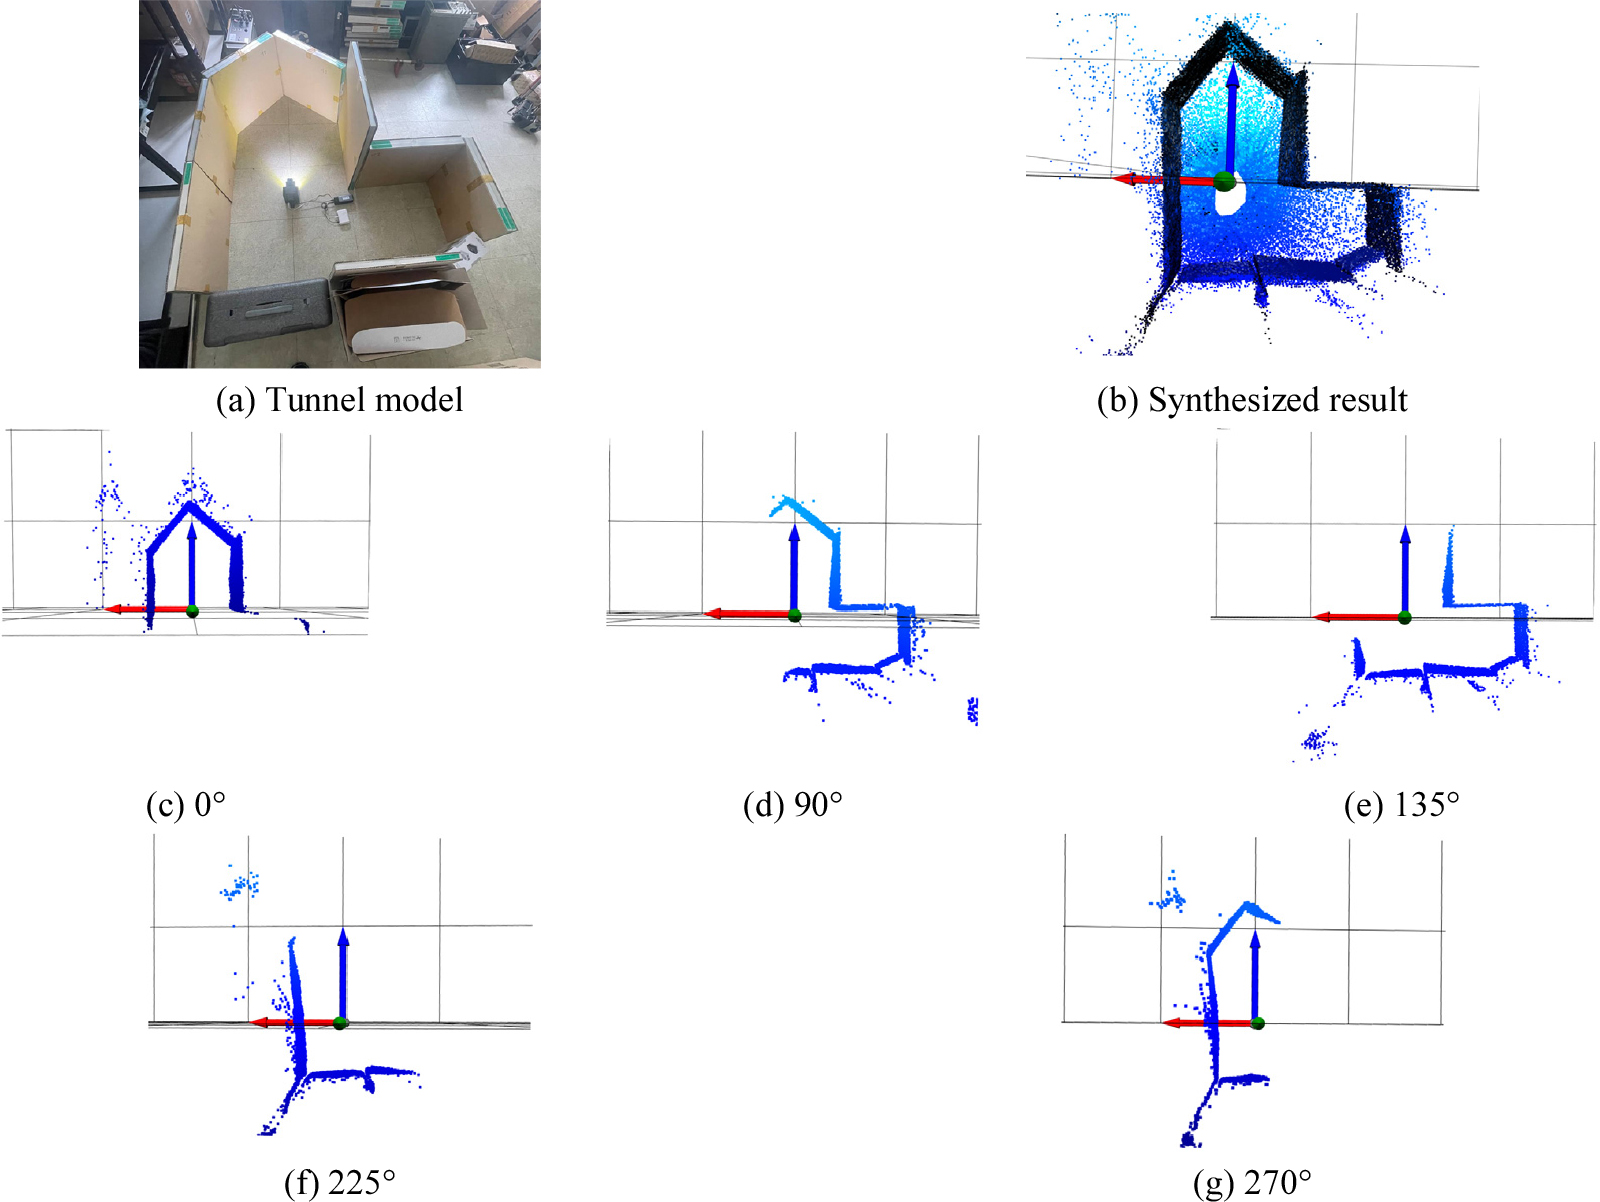
폐광산 현장에서 4족 보행 로봇의 움직임은 GPS를 사용할 수 없기 때문에, 형상화 센서(KOMIR-Dog) 내부에 내장된 IMU(Inertial measuring unit)센서를 이용하여 측정하게 된다. 사용된 IMU는 회전각을 측정하기 위한 3축 자이로스코프 센서와 이동 거리를 측정하기 위한 3축 가속도 센서, 그리고 방위각을 측정하기 위한 3축 자기장 센서로 구성되었다. IMU센서를 통해 얻어진 자세 정보를 활용하여 형상화가 정확히 수행되는지 확인하기 위하여 실내 모형에 대한 형상화 실험을 진행하였다. 라이다 L1을 이용하여 실내 광산 갱도 모델에서 측정된 결과는 Fig. 6과 같다. 스티로폼을 이용하여 Fig. 6(a)와 같이 2.0 m(H) × 2.0 m(W) × 1.0 m(D) 면적 안에 5각형 박스와 4각형 박스가 붙어 있는 비대칭 형태로 제작하였다. 4족 보행 로봇을 회전 이동하면서 획득된 포인트 클라우드 데이터를 합성하여 형상화한 결과를 Fig. 6(b)에 나타내었다. Fig. 6(c)~(g)는 로봇이 회전 운동하면서 회전 각도가 각각 0°, 90°, 135°, 225°, 270°에서 측정된 결과이다. 본 실험을 통해 로봇의 회전 운동을 정확히 추적하여 모형을 재구성할 수 있음을 확인하였다.
실내 환경 형상화
구현된 4족 보행 로봇용 형상화 장비에 적용된 SLAM 기법의 정확성을 확인하기 위하여, Fig. 7과 같이 사무실 복도에서 형상화 과정을 수행하였다. 4족 보행 로봇은 Fig. 7(a)에서 나타낸 바와 같이 좁은 복도에서 출발하여 개방된 공간으로 진출하면서 데이터를 수집하였다. Fig. 7(b)는 가속도 센서를 바탕으로 획득된 이동 경로만을 이용하여 합성된 결과이다. 가속도 센서를 통해 획득된 거리 정보의 부정확성으로 인해 중첩되는 지점에서 측정된 데이터 사이에 오차가 존재한다. 특히, IMU센서는 시간이 지남에 따라 오차가 누적되어 이동 종료 지점으로 갈수록 건물의 형상이 왜곡되는 것을 확인할 수 있다. 이러한 오차를 보상하기 위하여 실내 환경에 적용한 Point-to-plane SLAM 기법을 적용하였다(Zhang et al., 2019). 이 기법은 측정점들로부터 면 정보를 추출하고 모든 측정점을 면에 정합되도록 측정 위치값을 보정하여 단일 면을 구성하는 기법이다. 아울러 수직 형태를 갖는 모서리와 같은 특징점을 기준으로 오차를 보정함으로써 Fig. 7(c)와 같이 매우 정밀한 재합성 결과를 추출할 수 있었다. 하지만 개방된 공간을 포함하고 있어 폐광산 갱도와 환경이 상이하고, 개방된 공간에 설치된 유리창에서 라이다 데이터의 손실이 발행하여 실측치를 비교하기가 어려워 Fig. 8과 같이 좁은 복도로만 이루어진 73.6 m구간에 대해 라이다 2종에 대해 재실험을 수행하였다. Fig. 8(a)는 실험 공간의 실측 결과이다. Table 3에 나타낸 바와 같이 가로 크기는 54 m이고 세로 크기는 14.65 m이다. 4족 보행 로봇이 이동하는 복도는 폭이 2.4 m고 높이가 3.4 m이다. Fig. 8(b)에 라이다 L1의 SLAM 결과를 나타내었다. 4족 보행 로봇이 연속적으로 이동하면서 데이터를 획득하여 12.7분 동안 15,897,600개의 측정점 데이터를 수집하였다. 반면에 라이다 S1의 SLAM 기법 적용 결과를 Fig. 8(c)에 나타내었다. S1의 측정 방식의 특성상 10 cm 간격으로 736번의 스텝 탐사를 수행하여 84,787,200개의 측정점 데이터가 36.8분동안 수집되었다. Table 3에서 볼 수 있듯이 라이다 L1은 빠른 속도로 이동하면서 연속 탐사를 수행하여 건물 전체 크기와 복도 크기에서 약 8%정도 오차가 발생하였고, 라이다 S1은 10 cm 이동 후 정지상태에서 데이터를 획득하여 약 4%의 오차가 발생함을 확인할 수 있었다.
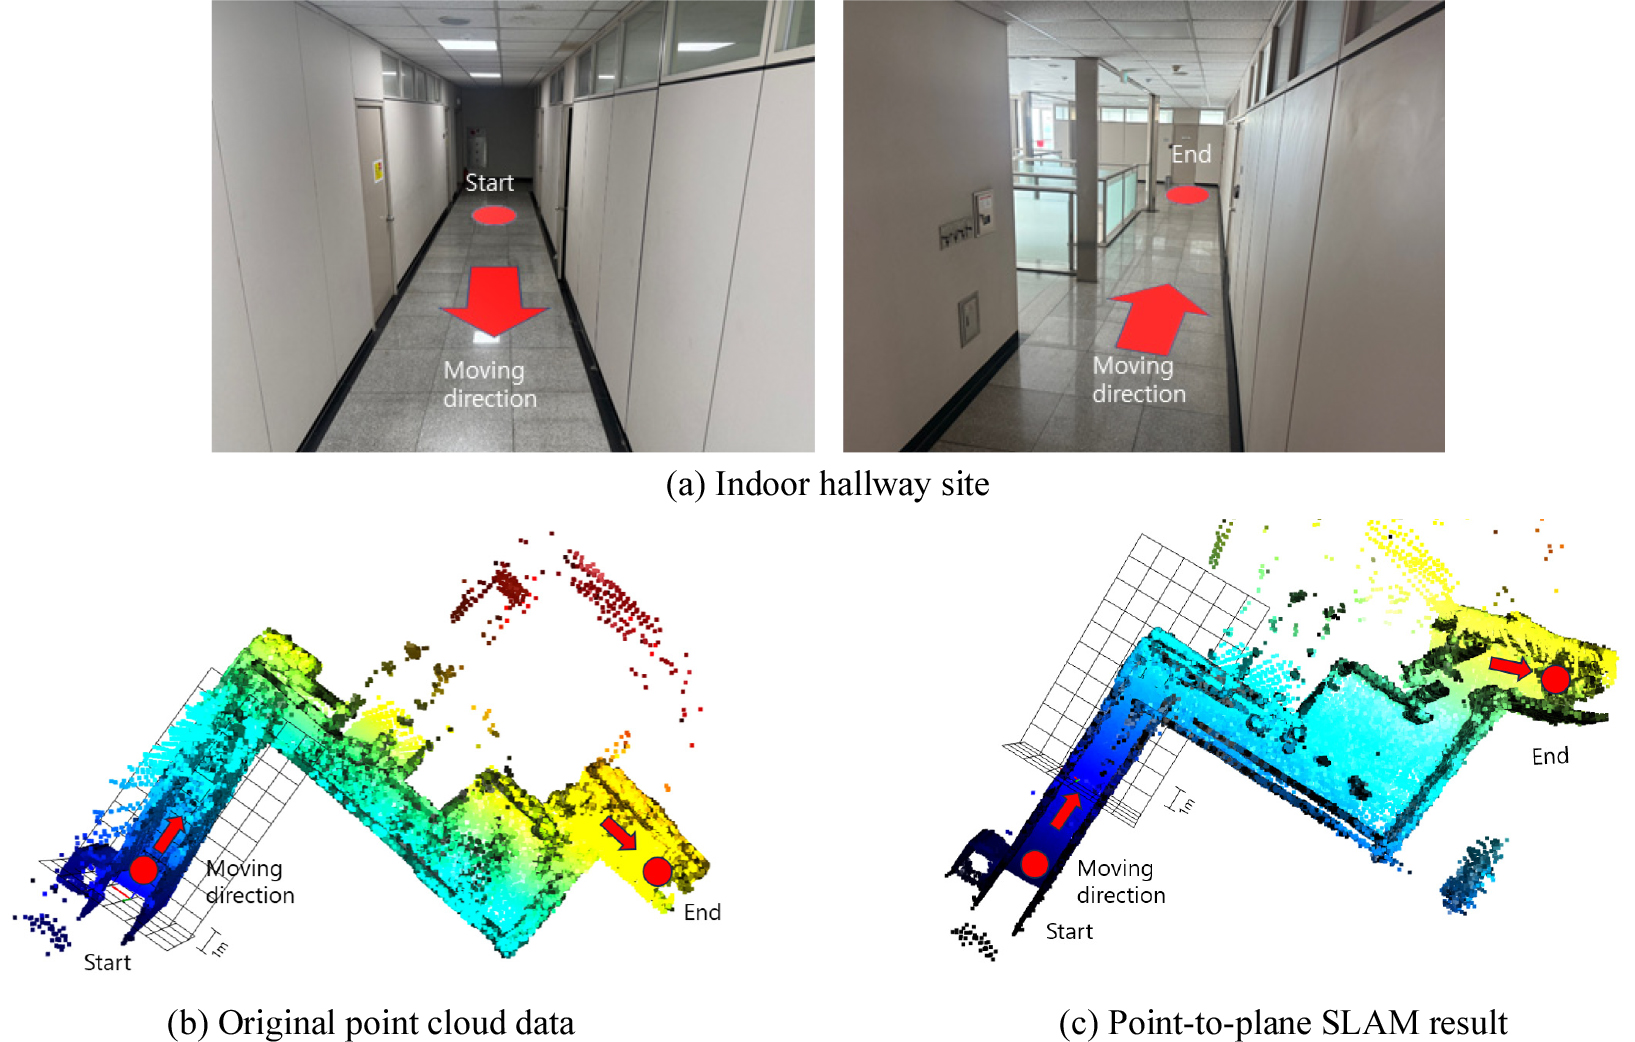
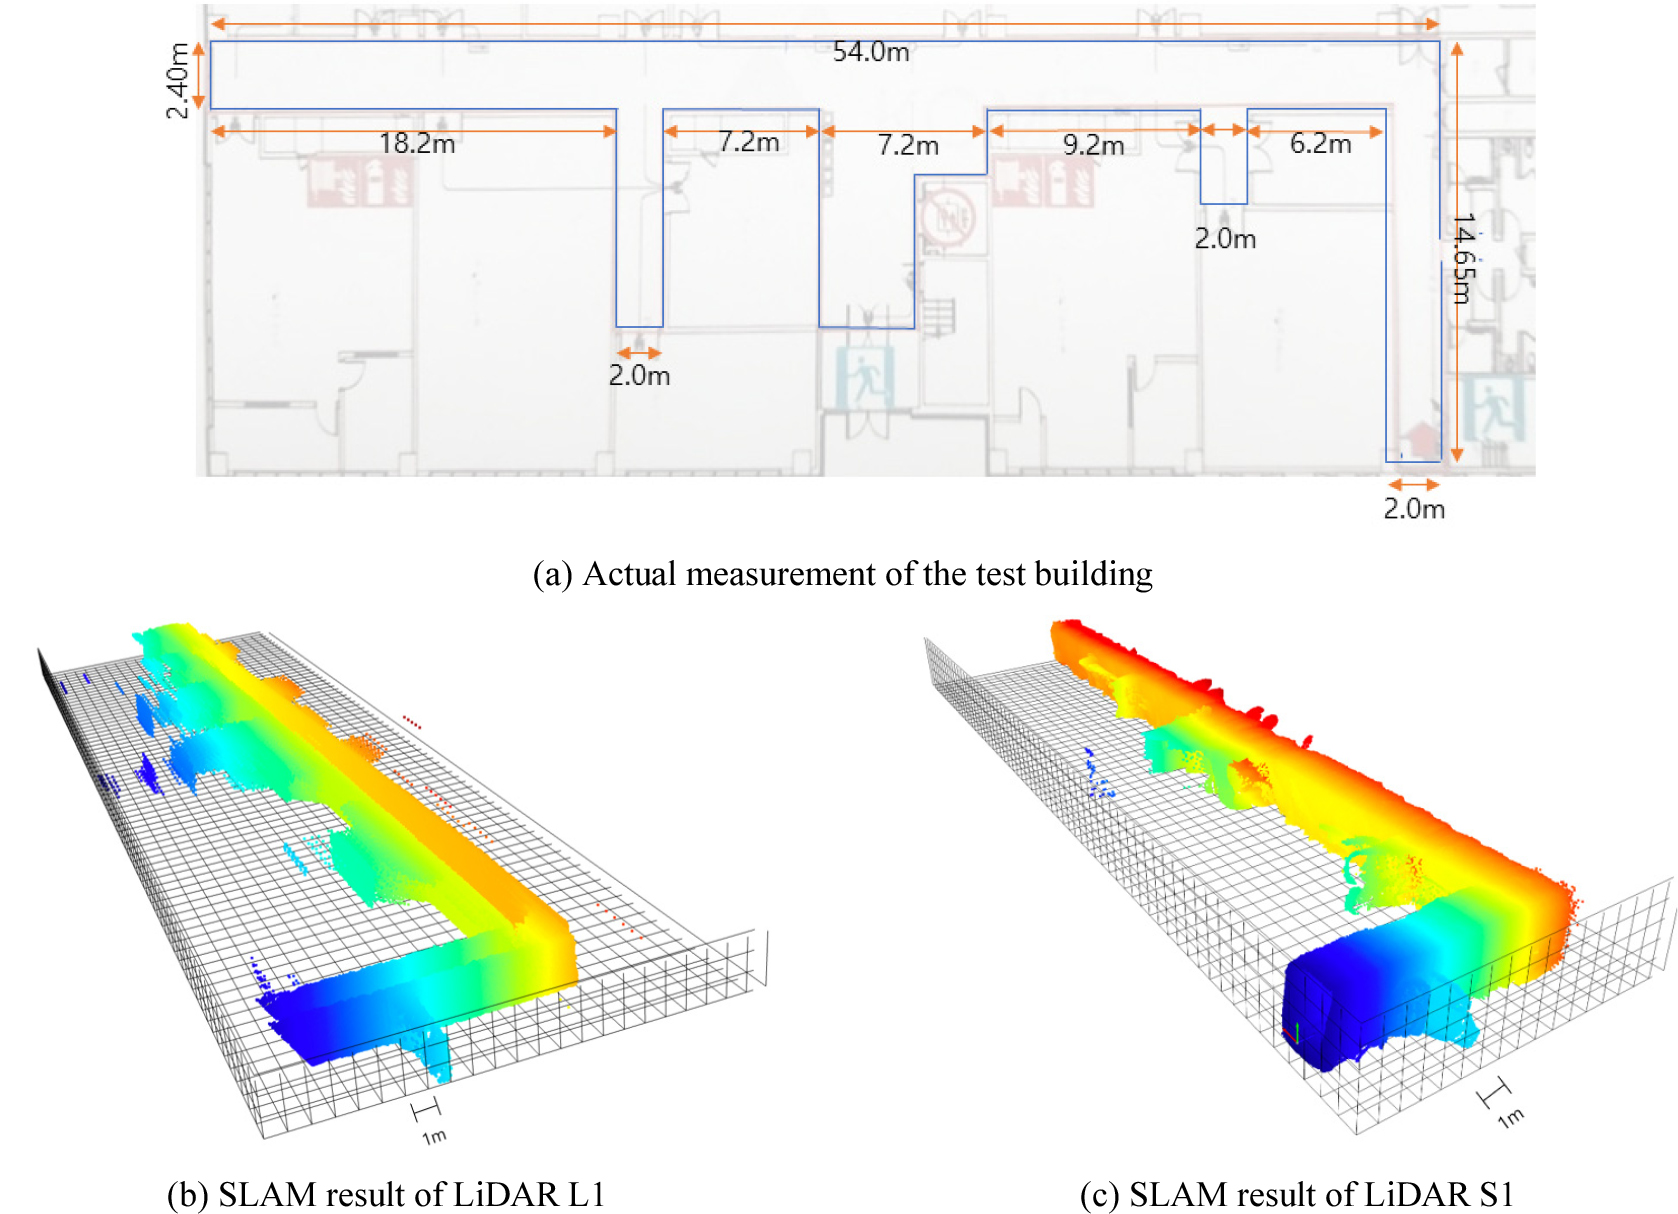
Table 3.
Comparison of SLAM results of LiDAR L1 and S1 with actual measurement
폐광산 갱도 형상화
Fig. 9와 같이 구성된 4족 보행 로봇 탑재형 KOMIR-Dog을 충북 괴산 지역의 폐광산에 3곳에 투입하여 라이다 L1을 이용하여 형상화를 수행하였다. 라이다 S1을 이용한 SLAM 기법 적용은 실내 환경 형상화 과정에서 볼 수 있듯이 일정 거리마다 정지하며 데이터를 수집하는 방식이라 시간이 많이 소요되어 본 실험에서는 적용하지 않았다. Fig. 9(a)는 폐광산 입구에서 투입하기 전에 원격 컴퓨터의 운영 소프트웨어와 형상화 장비 사이의 통신 상태를 확인하는 사진이며, Fig. 9(b)는 폐광산 갱도 내부에서 조명을 켜고 카메라 영상을 통해 4족 보행 로봇을 전진시키며 라이다 L1을 이용하여 형상화 작업을 수행하고 있는 사진이다.
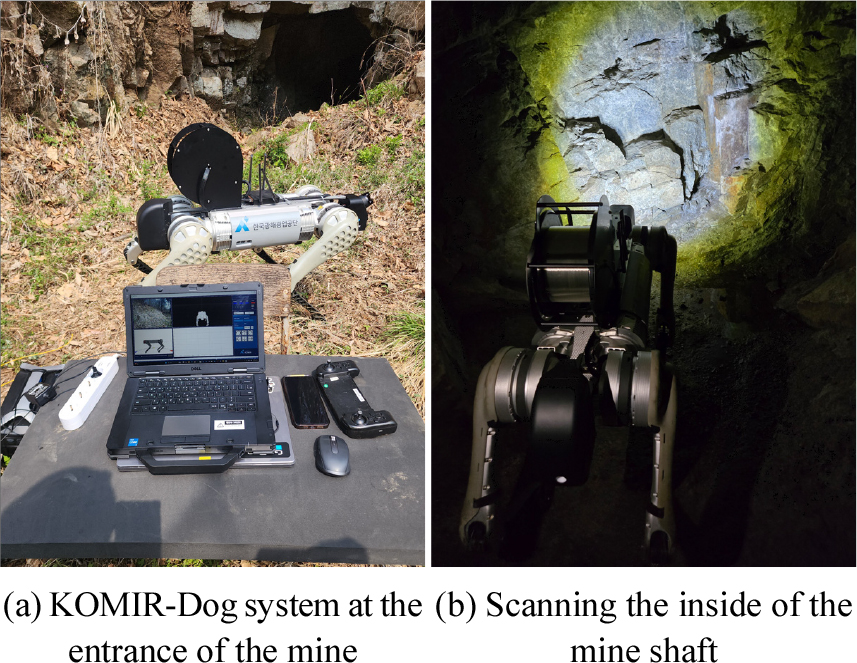
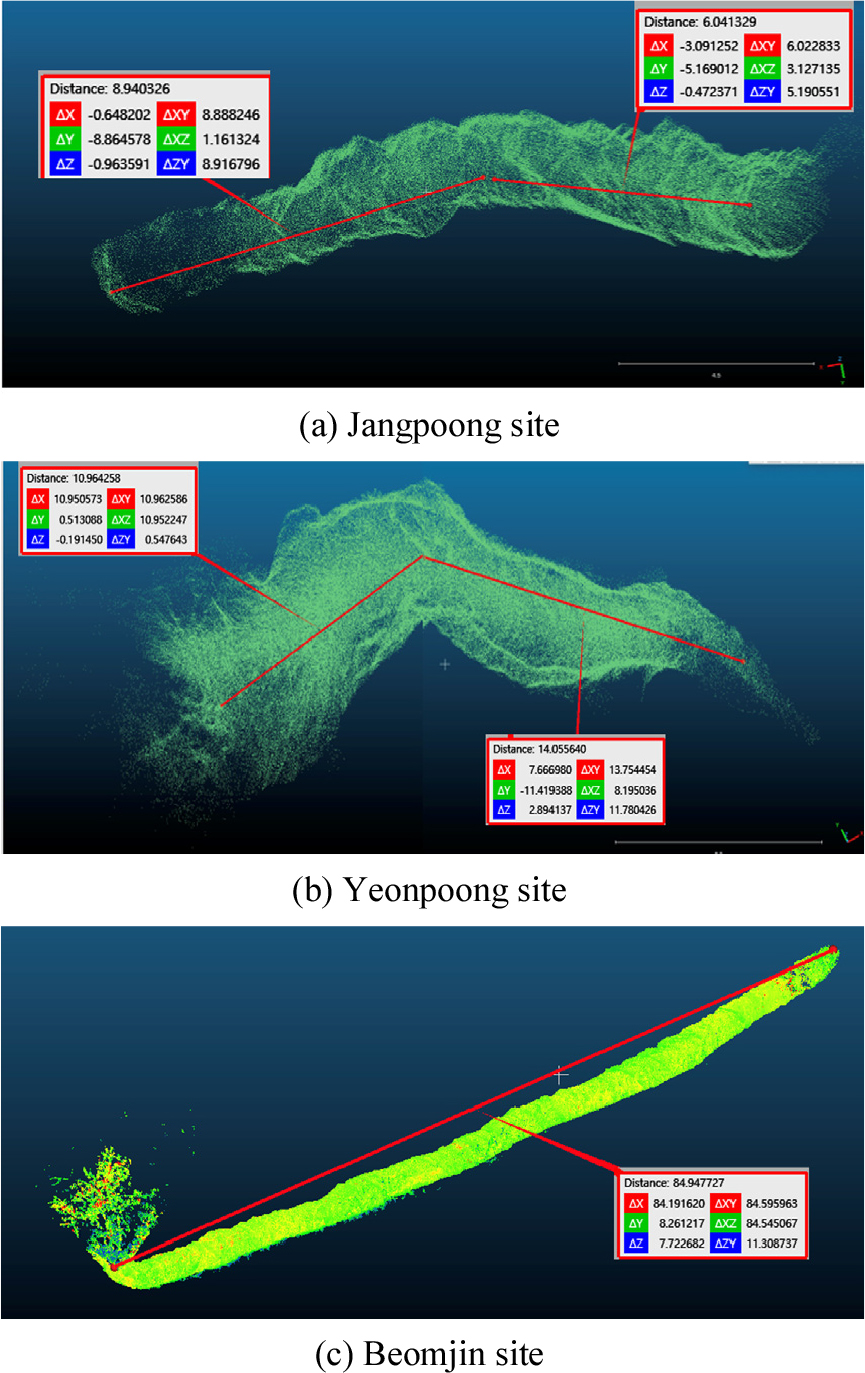
Table 4와 같이 장풍, 연풍, 범진 지역의 폐광산에 대해 SLAM 기법을 적용하여 형상화한 결과와 줄자를 이용하여 측정한 실제 거리를 비교하여 나타내었다. 장풍에 있는 폐광산의 형상화 결과를 Fig. 10(a)에 표시하였다. 연장 20 m의 폐광산이며 174,667개의 측정점을 가지고 point-to-plane 기법을 사용한 결과 14.9 m로 형상화되어 오차율은 25.5%를 보였다. 같은 방법을 사용하여 연풍에 있는 폐광산의 측정 결과를 Fig. 10(b)에 나타내었다. 10 m 진입후 30° 꺽여 있는 28 m의 폐광산으로 334,029개의 측정점으로 형상화한 결과 24.1 m로 13.9%의 오차율을 얻었다. Table 3의 실내 환경 적용된 point-to-plane 기법 결과와 비교할 때, 폐광산 환경에 적용된 point-to-plane 기법은 큰 오차를 갖고 있음을 확인할 수 있다. 이는 폐광산 환경에는 갱도 표면이 불규칙하고 면과 면이 만나는 경계선이 없어 발생한 것이다. 오차율을 개선하기 위하여 고속 라이다의 실시간 운용에 적합하도록 제안된 point-LIO 기법을 사용하여 88 m 길이의 범진 지역 폐광산에서 형상화 작업을 수행하였다. 7,108,209개의 측정점으로 point-LIO 기법을 적용하여 형상화된 갱도 길이는 84.96 m였으며, point-to-plane 기법을 적용한 다른 탄광에 비해 오차율은 3.4%로 감소 되었다. 비록 같은 광산에서 수행된 절대적인 비교 결과는 아니지만, point-LIO 기법이 폐광산 현장에 매우 유용한 기법임을 확인할 수 있었다.
결 론
2대의 고속 라이다와 카메라, IMU 센서, 로봇 컴퓨터가 내장된 4족 보행 로봇 탑재형 3차원 형상화 장비를 구현하였다. 라이다 L1은 고속 회전을 통해 짧은 시간에 많은 측정점을 획득하여 이동할 때 실시간 SLAM 기법을 적용하였다. 이를 통해 4족 보행 로봇의 경로와 갱도의 형상을 원격 컴퓨터에서 확인할 수 있도록 구현하였다. 아울러 2차원 배열 형식으로 거릿값을 측정하는 고정형 라이다로 구성된 라이다 S1은 정지상태에서 부피가 큰 폐광산 내부를 정밀하게 조사할 수 있도록 구현하였다. 형상화 장비를 탑재하여 광산 내부의 슬러지와 갱도 내 유출 지하수 상황을 고려하여 방수 성능을 갖는 4족 보행 로봇을 사용하였다. 조사의 안전성을 확보하기 위해, 터널 외부에서 원격 제어 컴퓨터와 로봇 컴퓨터와의 광케이블을 통한 유선 통신을 구축하고, 실시간으로 영상 및 라이다 데이터를 수집하여 로봇의 이동을 제어하고 형상화 과정을 수행하였다.
제작된 4족 보행 로봇 탑재형 3차원 형상화 장비의 정확도를 검증하기 위해, 모형 갱도에서 동작 정확성을 확인한 뒤, 실내 환경에서 SLAM 기법 중 point-to-plane 기법을 적용하였다. IMU 데이터만으로 획득된 위치 정보로 재구성할 때 심각하게 왜곡되었던 형상이 point-to-plane 기법 적용을 통해 매우 정확한 형상을 재구성할 수 있음을 확인하였다. 아울러, 실제 광산 현장에서 4족 보행 로봇이 전진 이동하며 측정 위치와 자세가 변할 때, 일정 거리마다 누적되는 데이터를 활용하여 실시간으로 위치 정보와 갱도 형상을 재구성할 수 있도록 구현하였다. 구현된 장비를 충북 괴산 지역에 있는 3개의 폐광산에 적용하여 정확도를 확인하였다. point-to-plane 기법을 적용한 장풍과 연풍 현장 결과는 오차율이 최대 25.5%로 증가하였다. 이는 point-to-plane 기법이 균일한 벽면과 특징이 분명한 모서리를 갖는 실내 환경에 최적화되어 있어, 불균일한 벽면을 갖고 모서리가 거의 없는 폐광산 환경에서 적용하는데 한계가 있음을 보여준다. 이러한 한계를 극복하기 위하여 LiDAR 측정점, IMU 데이터 및 로봇 이동 거리 정보를 동시에 활용한 point-LIO 기법을 적용하여 88 m 길이를 갖는 범진 폐광산 현장에 적용하였을 때 3.4%로 오차율이 감소함을 확인하였다. 더욱이 point-LIO 기법은 연산 속도도 빠르고 실시간으로 형상 정보와 위치 정보가 보정되어 로봇 제어에 활용할 수 있었다.
향후 SLAM 기법들을 폐광산 현장에서 정량적으로 비교하여 최적의 SLAM 기법을 선정하고, AI 기반 자율주행 기법과 같이 운용한다면, 무인 조사 체계로 발전할 수 있을 것으로 기대된다.