

서 론
연구방법
시스템 구성 및 작동 개념
물리적 인터페이스 설계
AI 에이전트 기반 제어 코드 생성 및 적용
로봇별 주행 제어 변수 보정
연구결과
서로 다른 로봇 시스템에 대한 인터페이스 적용
반복 주행을 통한 개방루프 제어 특성 분석
실외 환경에서의 적용 가능성
토 의
제안 방식의 장점과 적용 범위
개방루프 제어 구조의 특성과 한계
실제 장비 적용을 위한 안전성 고려사항
폐루프 Physical AI 시스템으로의 확장 가능성
결 론
서 론
인공지능(Artificial Intelligence, AI) 기술은 텍스트와 이미지와 같은 디지털 정보의 처리를 넘어 물리적 환경을 인식하고 실제 시스템의 동작을 계획·제어하는 방향으로 확장되고 있다. 특히 AI 에이전트와 로봇 기술의 결합은 AI의 인식 및 추론 결과를 물리적 시스템의 행동으로 연결하는 피지컬 AI(Physical AI)의 발전을 가속화하고 있다. NVIDIA는 휴머노이드 로봇의 추론 및 동작 수행을 위한 파운데이션 모델인 Isaac GR00T N1을 공개하였으며(NVIDIA Newsroom, 2026), Google DeepMind는 시각 및 언어 정보를 로봇의 동작 명령으로 변환하는 Vision-Language-Action(VLA) 모델인 Gemini Robotics 2를 개발하였다(Google DeepMind, 2026). 이러한 기술의 발전은 AI 에이전트가 디지털 환경에서 정보를 생성·분석하는 수준을 넘어 실제 로봇 및 물리적 장비와 상호작용할 수 있는 가능성을 확대하고 있다.
그러나 AI 에이전트의 인식, 추론 및 행동 생성 능력이 빠르게 발전하더라도 이러한 기능을 기존 산업 현장에서 운용 중인 로봇 및 무인 장비에 직접 적용하기 어려운 경우가 있다. 특히 레거시 시스템은 Industry 4.0 기술 활용에 필요한 연결성을 충분히 갖추지 못하여 추가적인 업그레이드가 필요한 기존 기계 장비를 의미하며(Jónasdóttir et al., 2018), 외부의 AI 시스템과 연동하는 과정에서 여러 제약이 발생할 수 있다. 본 연구에서 다루는 레거시 로봇 시스템의 범위는 기존 원격 조종기를 통한 운용은 가능하지만, 외부 시스템과 연계하기 위한 API의 활용이나 내부 제어 구조의 변경이 제한되는 로봇 시스템으로 한정한다. 상용 산업용 로봇은 제조사별 제어기와 소프트웨어에 의존하며 안전성과 실시간 운용 등의 이유로 제한적인 프로그래밍 환경을 제공하는 경우가 있고(Secil et al., 2016), 제조사가 장비의 내부 제어 정보를 공개하지 않는 경우에는 외부 시스템에서 내부 제어 기능에 직접 접근하기 어렵다(Komatsu et al., 2023). 또한 제조사별 독자적인 인터페이스와 통신 프로토콜은 새로운 제어 시스템과 기존 장비 사이의 상호운용성을 제한할 수 있다(Chen et al., 2025). 따라서 AI 에이전트의 지능이 고도화되는 것과 이를 기존 물리적 장비에 실제로 적용하는 것은 서로 다른 기술적 문제이며, AI 에이전트와 레거시 로봇 시스템 사이에는 시스템 통합을 위한 연결 수단이 필요하다.
레거시 장비의 연결성과 제어 기능을 확장하기 위해 기존 시스템에 새로운 센싱, 통신 또는 구동 기능을 추가하는 다양한 레트로핏(retrofit) 연구가 수행되어 왔다. Jónasdóttir et al.(2018)은 기존 장비 자체를 변경하지 않으면서 원격 센싱 및 구동 기능을 추가할 수 있는 Cyber-Physical Interface를 제안하였으며, Lins and Oliveira(2020)는 레거시 산업 장비를 Cyber-Physical Production System(CPPS)으로 전환하기 위해 Reference Architectural Model Industrie 4.0(RAMI 4.0)을 기반으로 레트로핏에 필요한 요구사항과 기능 구성요소를 정의하였다. 또한 기존 장비의 내부 제어 시스템을 직접 변경하지 않고 사람이 사용하는 물리적 조작부를 외부 구동장치로 제어하는 접근도 연구되어 왔다. Sun et al.(2021)은 기존 굴착기의 내부 유압 시스템을 변경하지 않고 탈착식 구동장치를 이용하여 조작 레버를 물리적으로 제어하였으며, Komatsu et al.(2023)은 기존 유압 굴착기에 레트로핏 로봇을 장착하여 조작 레버를 기계적으로 구동하는 원격조종 시스템을 개발하였다. Kawabe et al.(2024)은 이러한 레트로핏 방식을 휠로더에 적용하여 실제 환경에서 자율주행 제어 가능성을 검증하였다. 이러한 연구들은 기존 장비를 전면적으로 교체하거나 내부 제어 시스템을 크게 변경하지 않고도 새로운 제어 및 자동화 기능을 추가할 수 있음을 보여준다.
앞서 검토한 물리적 조작부 구동 연구와 본 연구는 기존 조작 인터페이스를 외부 구동장치로 조작한다는 접근을 공유한다. 본 연구는 기존 원격 조종기를 제어 입력 지점으로 활용하고, 이를 AI 에이전트의 코드 생성 과정과 연계한다는 점에 초점을 둔다. 이를 통해 장비 본체의 조작부에 직접 구동 장치를 장착하지 않고도 기존 원격 조종기와 로봇 사이의 통신 및 제어 구조를 유지하면서 명령을 전달할 수 있다.
이에 본 연구에서는 접근 가능한 API 또는 프로그래밍 가능한 제어 인터페이스가 제한된 레거시 로봇 시스템에 대해 기존 내부 제어 구조를 변경하지 않고 AI 에이전트를 연결하기 위한 물리적 인터페이스를 개발하였다. 제안된 인터페이스는 기존 원격 조종기의 외부에 장착되며, 서보모터를 이용하여 조이스틱을 물리적으로 구동함으로써 AI 에이전트가 생성한 디지털 제어 명령을 기존 조종기의 물리적 입력으로 변환한다. 이를 통해 기존의 로봇-조종기 간 통신 및 제어 구조를 유지하면서 AI 에이전트의 출력과 레거시 로봇 시스템을 연결하는 물리적 인터페이스 계층(physical interface layer)을 제공한다. 개발된 인터페이스는 서로 다른 형태의 원격 조종기를 사용하는 AgileX Robotics(Dongguan, China)사의 LIMO와 BUNKER 로봇에 적용하였다. 두 로봇은 레거시 장비 자체가 아니라, 내부 API와 제어 소프트웨어를 사용하지 않는 조건에서 인터페이스의 적용 가능성을 검증하기 위한 실험 플랫폼으로 사용하였다. 이를 통해 조종기 형상에 따른 서보모터 위치 조절을 통한 인터페이스의 재구성 가능성과 실제 로봇 구동 가능성을 검토하였다. 반복 주행 실험과 실외 주행 실험을 통해 인터페이스를 통한 제어 명령의 물리적 구현 및 현재 개방루프(open-loop) 방식의 주행 특성을 분석하였다.
연구방법
시스템 구성 및 작동 개념
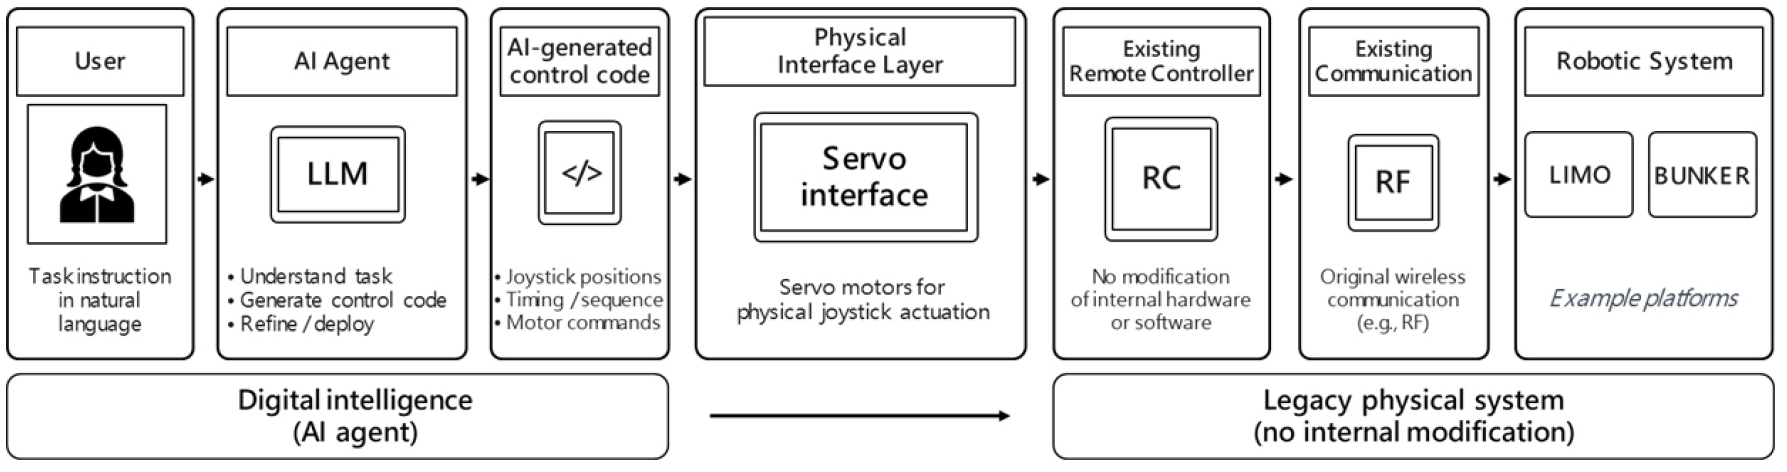
본 연구에서 개발한 시스템은 AI 에이전트에서 생성된 디지털 제어 결과를 기존 원격 조종기의 물리적 입력으로 변환함으로써 AI 에이전트와 레거시 로봇 시스템을 연결하도록 구성하였다. 전체 시스템은 AI 에이전트, 제어 코드를 실행하기 위한 마이크로컨트롤러, 원격 조종기를 물리적으로 구동하는 인터페이스, 기존 원격 조종기 및 레거시 로봇 시스템으로 구성된다. 사용자가 원하는 로봇의 주행 조건을 입력하면 AI 에이전트는 사전에 제공된 로봇별 주행 제어 정보를 기반으로 해당 동작을 수행하기 위한 제어 코드를 생성한다. 생성된 제어 코드는 마이크로컨트롤러를 통해 서보모터의 회전 각도와 동작 시간으로 변환되며, 서보모터는 기존 원격 조종기의 조이스틱을 물리적으로 구동한다. 이후 원격 조종기에서 생성된 제어 신호는 기존의 통신 방식을 통해 로봇으로 전달된다.
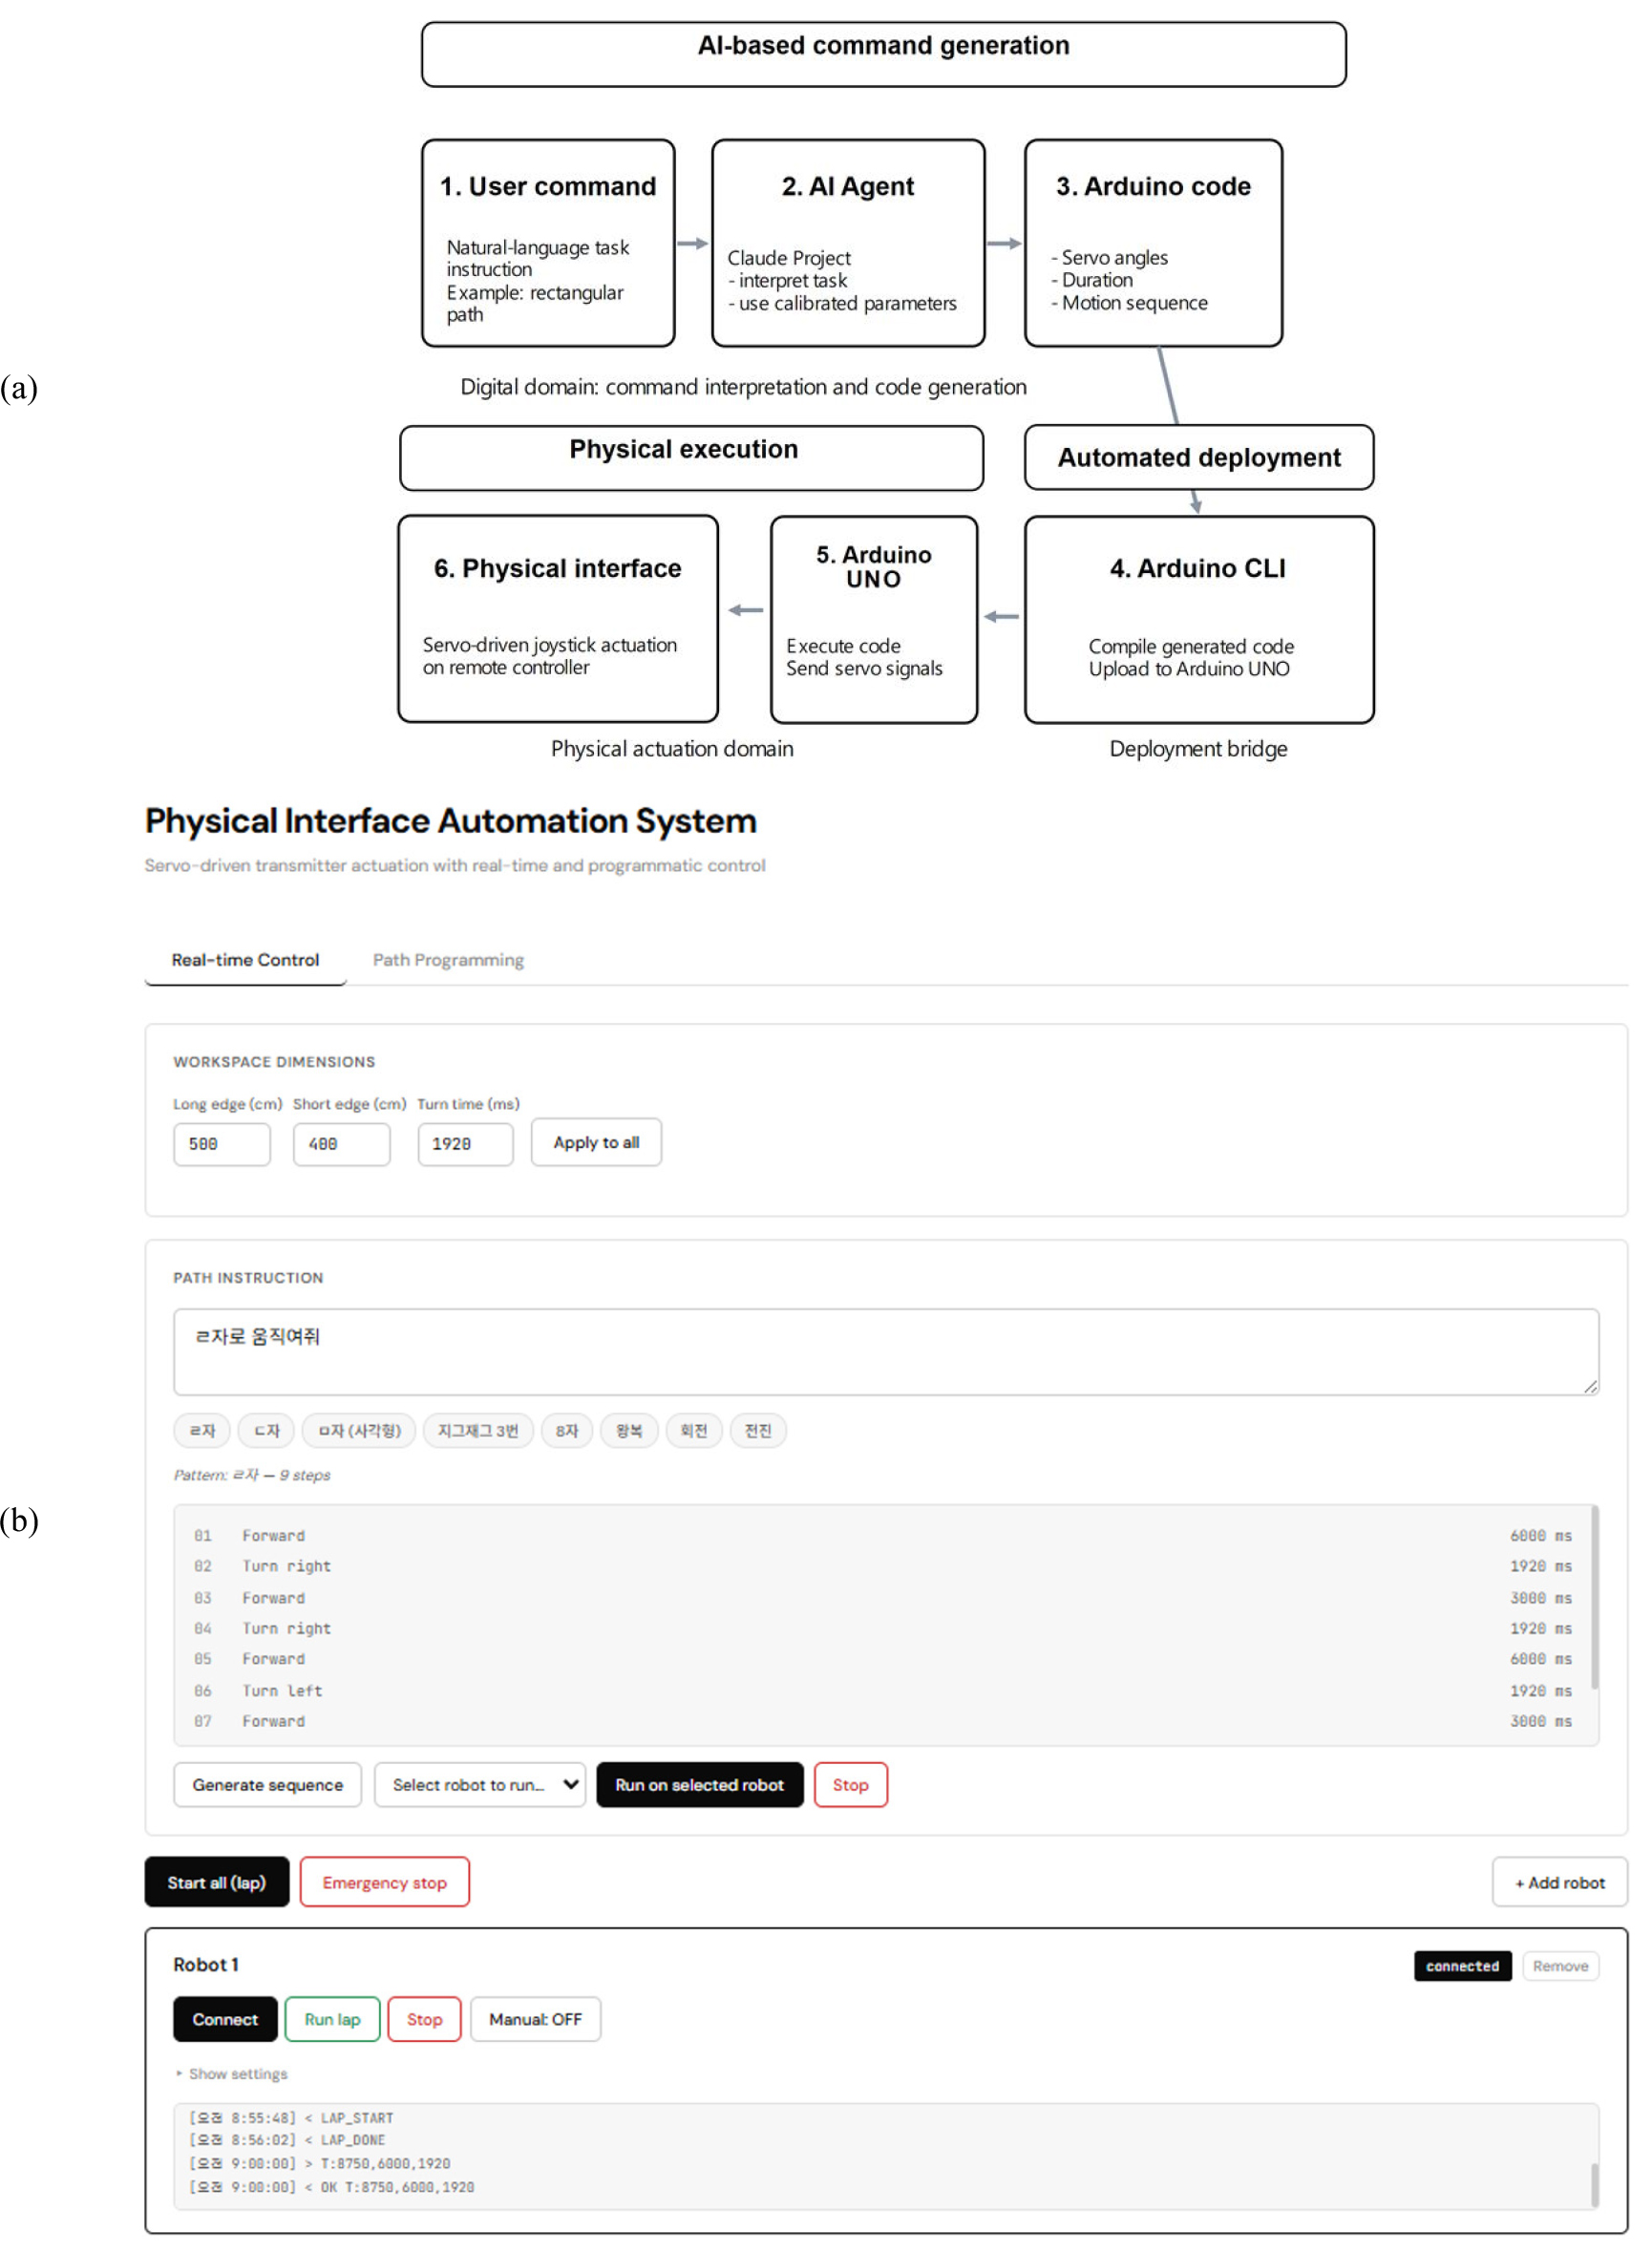
이러한 구성에서 개발된 물리적 인터페이스는 AI 에이전트의 디지털 출력과 레거시 로봇 시스템의 기존 물리적 제어 입력을 연결하는 물리적 인터페이스 계층으로 기능한다. 특히 로봇의 내부 제어 하드웨어나 소프트웨어에 직접 접근하지 않고 기존 원격 조종기를 제어 입력 지점으로 활용하므로, 원격 조종기와 로봇 사이에 구축된 기존 통신 및 제어 구조를 그대로 유지할 수 있다. 따라서 AI 에이전트에서 생성된 제어 결과를 기존 레거시 로봇 시스템에 적용하기 위해 제조사별 내부 제어 인터페이스나 로봇 측 API에 직접 접근하지 않아도 된다. 전체 시스템의 구성과 제어 정보의 전달 과정을 Fig. 1에 나타내었다.
물리적 인터페이스 설계
AI 에이전트에서 생성된 제어 결과를 기존 원격 조종기의 입력으로 변환하기 위해 외부 장착형 물리적 인터페이스를 설계하였다. 개발된 인터페이스는 기존 원격 조종기의 내부 회로나 소프트웨어를 수정하지 않고 외부에 장착할 수 있도록 구성하였으며, 서보모터를 이용하여 원격 조종기의 조이스틱을 물리적으로 구동하도록 설계하였다. 이를 통해 원격 조종기의 전기적 신호 또는 통신 프로토콜에 직접 접근하지 않고도 상위 시스템에서 생성된 제어 결과를 기존 로봇 시스템에 전달할 수 있도록 하였다.
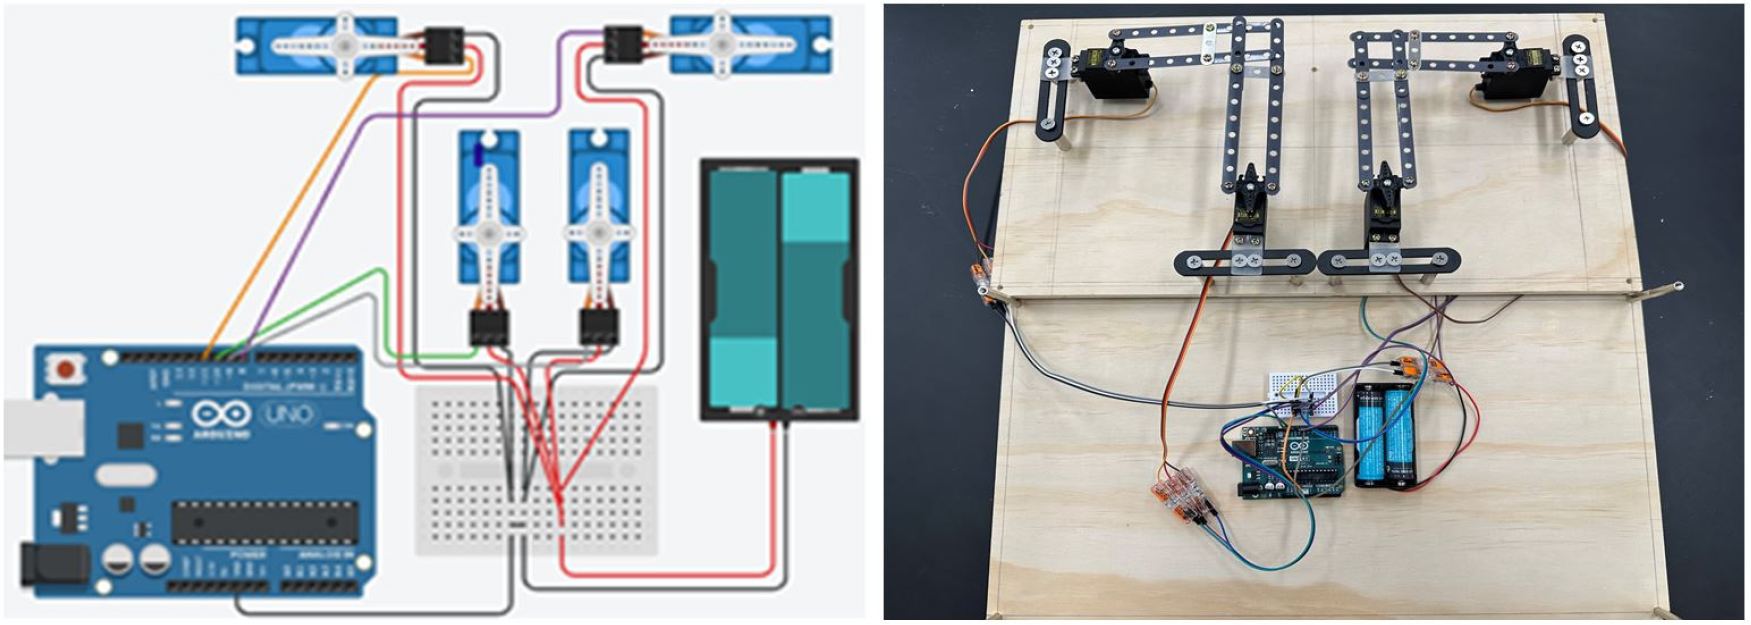
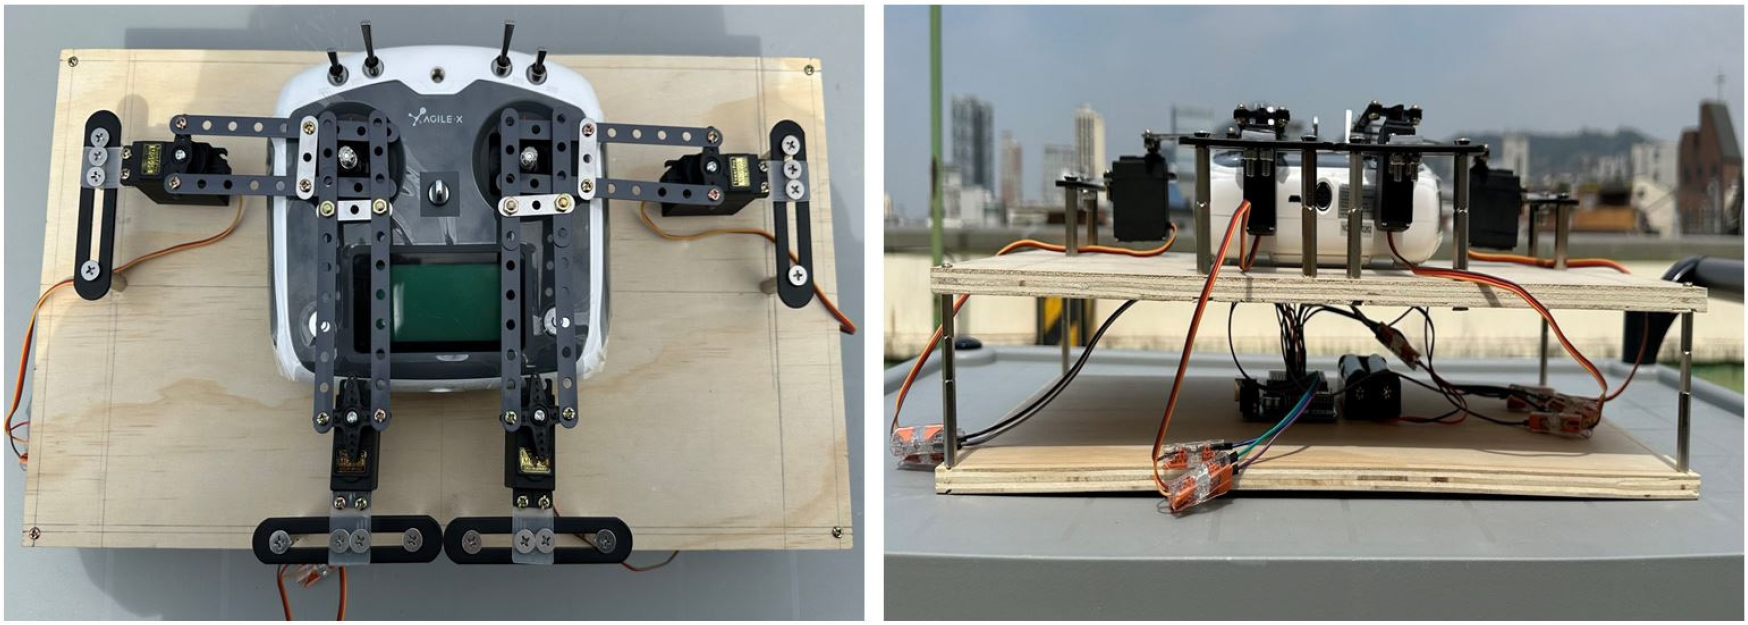
개발된 인터페이스는 Arduino UNO, MG995 서보모터 4개, 18650 리튬이온 배터리 및 원격 조종기 장착 구조물로 구성하였다. Arduino UNO는 입력된 제어 코드에 따라 각 서보모터의 회전 각도와 동작 시간을 제어한다. 4개의 서보모터를 좌·우 조이스틱의 조작 축에 대응하도록 배치하였다. 본 연구의 주행 실험에서는 전후 입력을 담당하는 서보모터와 좌우 방향 전환 입력을 담당하는 서보모터를 사용하였으며, 나머지 2개의 서보모터는 중립 위치를 유지하였다. 다수의 서보모터를 안정적으로 구동하기 위해 18650 리튬이온 배터리를 외부 전원으로 사용하였다.
서로 다른 형태의 원격 조종기에 동일한 기본 인터페이스 구조를 적용할 수 있도록 장착 구조물에서 서보모터의 위치를 조절할 수 있게 설계하였다. 따라서 대상 로봇의 원격 조종기 크기와 조이스틱 위치가 달라지는 경우에도 서보모터의 위치를 변경하여 조이스틱과 정렬할 수 있도록 하였다. 개발된 물리적 인터페이스의 하드웨어 구성과 실제 구현 모습을 Fig. 2에 나타내었으며, 기존 원격 조종기를 인터페이스에 장착한 모습은 Fig. 3과 같다.
AI 에이전트 기반 제어 코드 생성 및 적용
개발된 물리적 인터페이스와 AI 에이전트를 연동하기 위해 본 연구에서는 Claude Opus 4.6(Anthropic, San Francisco, CA, USA)의 Project 기능을 활용하였다. AI 에이전트에는 대상 로봇별로 사전에 보정된 주행 제어 변수를 제공하였다. 사용자가 자연어 형태로 원하는 로봇의 주행 조건을 입력하면 AI 에이전트는 사전에 제공된 정보를 바탕으로 해당 주행을 수행하기 위한 Arduino 제어 코드를 생성하도록 구성하였다. 생성된 코드에는 전진, 후진 및 좌·우 방향 전환 동작에 필요한 서보모터의 회전 각도와 동작 시간이 포함된다.
본 연구에서 AI 에이전트는 사용자의 주행 명령을 해석하고, 사전에 제공된 로봇별 제어 정보를 이용하여 실행 가능한 제어 코드를 생성하는 상위 명령 생성 기능을 담당한다. 개발된 물리적 인터페이스는 이러한 디지털 제어 결과를 마이크로컨트롤러를 통해 서보모터의 동작으로 변환하고, 최종적으로 기존 원격 조종기의 조이스틱 입력으로 전달한다. 따라서 본 연구의 목적은 AI 모델 자체의 제어 성능을 개발하거나 평가하는 것이 아니라, AI 에이전트에서 생성된 디지털 제어 결과를 기존 레거시 로봇 시스템의 물리적 입력으로 전달하는 인터페이스를 구현하는 데 있다.
초기 실험에서는 AI 에이전트가 생성한 Arduino 제어 코드를 사용자가 Arduino IDE에 직접 복사한 후 Arduino UNO에 업로드하였다. 이후 AI 에이전트와 물리적 인터페이스 사이의 수동 개입을 줄이기 위해 웹 기반 제어 시스템을 추가로 구현하였다. 사용자가 웹 인터페이스에서 로봇의 주행 조건을 입력하면 AI 에이전트가 제어 코드를 생성하고, Arduino CLI를 통해 생성된 코드를 자동으로 컴파일하여 Arduino UNO에 업로드하도록 구성하였다. 이를 통해 사용자 명령 입력부터 AI 기반 제어 코드 생성 및 물리적 인터페이스 구동까지의 과정을 연속적으로 연결하였다. AI 에이전트의 제어 코드 생성부터 자동 컴파일 및 업로드를 거쳐 물리적 인터페이스가 구동되기까지의 과정을 Fig. 4에 나타내었다.
로봇별 주행 제어 변수 보정
개발된 물리적 인터페이스를 서로 다른 로봇 시스템에 적용하기 위해 LIMO와 BUNKER 로봇을 대상으로 로봇별 주행 제어 변수를 사전에 보정하였다. 실내·실외 주행 실험에 앞서 서보모터의 회전각을 1° 간격으로 변화시키면서 동일한 동작시간 동안의 전진·후진 이동거리와 좌·우 방향 전환각을 측정하였다. 이를 통해 서보각에 따른 각 로봇의 주행 응답을 확인하고, 실제 주행 실험에 사용할 서보각을 선정하였다.
전진 및 후진 입력의 서보각은 로봇이 반응하지 않는 범위를 제외하고, 주행 속도가 지나치게 느리거나 빠르며 불안정한 설정을 배제한 뒤 안정적인 주행이 가능한 값을 선정하였다. 이에 따라 LIMO는 전진 94°, 후진 88°, BUNKER는 전진 99°, 후진 82°를 최종 서보각으로 사용하였다. 방향 전환의 경우에도 사전 측정된 회전각과 동작의 안정성을 고려하여 LIMO는 우회전 95°, 좌회전 87°, BUNKER는 우회전 81°, 좌회전 99°를 선정하였다.
실제 경로 주행에서는 선정된 서보각을 고정하고, 목표 이동거리와 방향 전환량에 맞추어 각 동작의 입력시간(duration)을 조정하였다. 따라서 본 연구에서 서보각은 로봇별 사전 보정을 통해 결정한 기본 구동 조건으로 사용하였으며, 실제 경로를 구성하는 직선 이동거리와 방향 전환량은 해당 서보각에서 동작시간을 변화시키는 방식으로 조정하였다. 전진·후진 입력에 대해 3초 동안 측정한 대표적인 이동거리 결과를 Table 1에, 좌·우 방향 전환에 대한 대표적인 보정 결과를 Table 2에 제시하였다.
Table 1.
Preliminary calibration results for forward and backward motion
Table 2.
Preliminary measurements and control settings for left and right turns
사전에 측정·보정한 주행 제어 정보는 AI 에이전트가 사용자의 주행 명령에 대응하는 제어 코드를 생성하기 위한 사전 정보로 제공하였다. 각 로봇에 대해 선정한 서보각은 해당 로봇을 대상으로 수행한 주행 실험에 공통으로 적용하였으며, 동작시간은 요구되는 이동거리와 방향 전환량에 따라 조정하였다.
연구결과
서로 다른 로봇 시스템에 대한 인터페이스 적용
개발된 물리적 인터페이스가 서로 다른 원격 조종기를 사용하는 로봇 시스템에 적용될 수 있는지를 확인하기 위해 LIMO와 BUNKER 로봇을 대상으로 실내 주행 실험을 수행하였다. 두 로봇은 원격 조종기의 크기와 조이스틱 배치가 서로 다르므로, 각 조종기에 맞추어 인터페이스 구조물의 서보모터 위치를 조절한 후 주행 실험을 수행하였다.
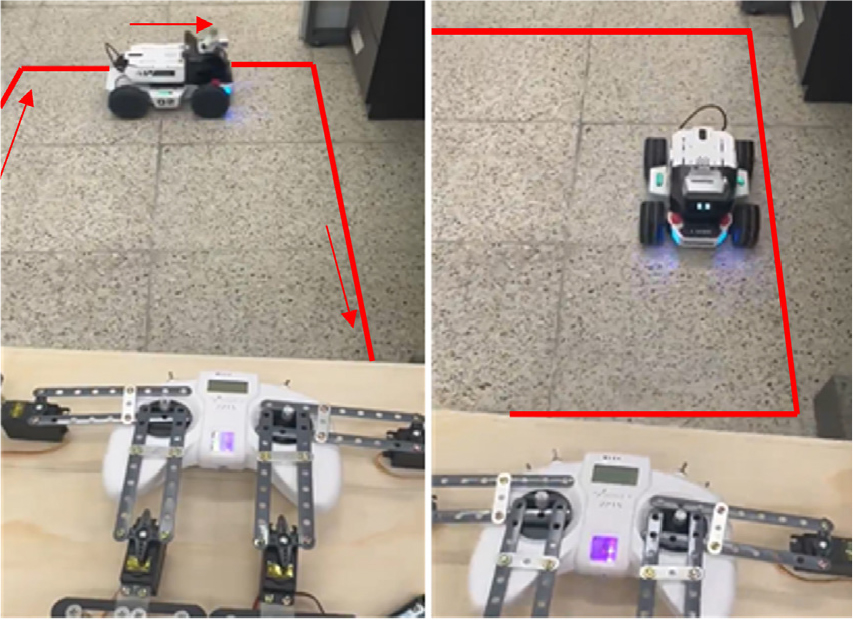
먼저 LIMO 로봇을 대상으로 연구실 내부에 세로 1 m, 가로 0.5 m의 직사각형 경로를 설정하였다. 사용자가 해당 경로를 한 바퀴 주행하도록 명령하면 AI 에이전트는 사전에 제공된 LIMO 로봇의 주행 제어 변수를 이용하여 전진과 방향 전환 동작으로 구성된 Arduino 제어 코드를 생성하였다. 생성된 코드가 물리적 인터페이스에 적용되면 서보모터가 기존 원격 조종기의 조이스틱을 순차적으로 구동하였으며, LIMO 로봇은 설정된 직사각형 경로를 따라 주행하였다. LIMO 로봇을 이용한 실내 주행 실험을 Fig. 5에 나타내었다.
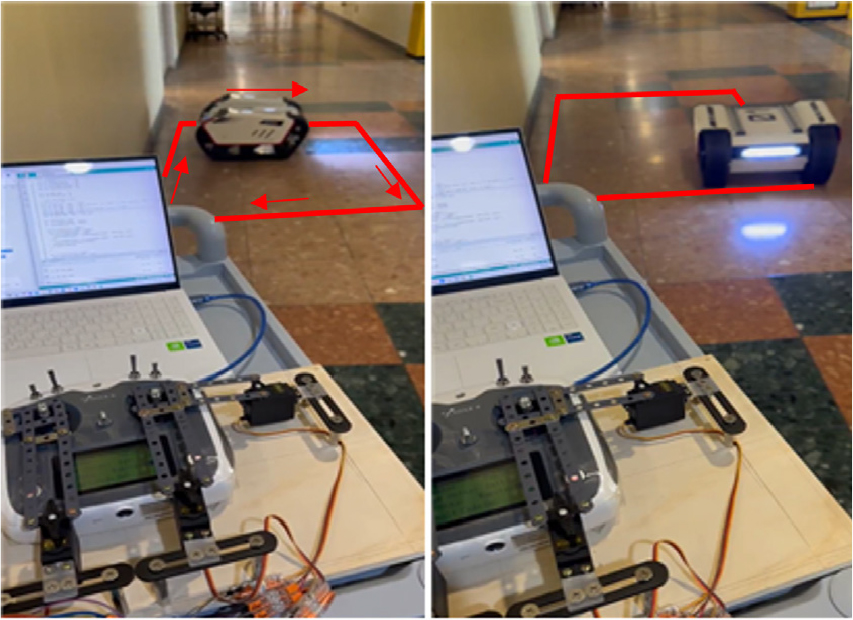
다음으로 BUNKER 로봇을 대상으로 실내 복도에 세로 1.6 m, 가로 1.2 m의 직사각형 경로를 설정하였다. BUNKER 로봇의 원격 조종기는 LIMO 로봇과 형태가 다르므로 기존 인터페이스 구조에서 서보모터의 위치를 조절하여 조이스틱과 정렬하였다. 이후 BUNKER 로봇에 대해 사전에 보정된 주행 제어 변수를 이용하여 생성된 제어 코드를 적용하였으며, 물리적 인터페이스가 원격 조종기를 구동하여 설정된 경로를 주행할 수 있음을 확인하였다. BUNKER 로봇을 이용한 실내 주행 실험을 Fig. 6에 나타내었다.
LIMO와 BUNKER 로봇의 실험 결과는 서로 다른 원격 조종기를 사용하는 두 로봇에서 인터페이스의 기본 구조를 유지하면서 서보모터의 위치 조정을 통해 적용할 수 있음을 보여준다. 따라서 제안된 방식은 특정 로봇의 내부 제어 시스템에 직접 결합하는 것이 아니라, 기존 원격 조종기를 물리적 연결 지점으로 활용함으로써 서로 다른 로봇 시스템에 적용될 가능성을 확인하였다.
반복 주행을 통한 개방루프 제어 특성 분석
앞선 실내 실험을 통해 개발된 물리적 인터페이스가 AI 에이전트에서 생성된 제어 코드를 기존 원격 조종기의 물리적 입력으로 변환하여 로봇을 구동할 수 있음을 확인하였다. 그러나 본 시스템은 사전에 보정된 주행 제어 변수를 이용하여 로봇의 동작을 순차적으로 실행하는 개방루프 방식으로 구성되어 있으므로, 실제 주행 중 발생하는 위치 및 방향 변화가 이후 제어에 반영되지 않는다. 이에 동일한 제어 조건에서 반복 주행을 수행하여 현재 시스템의 주행 특성과 누적 오차를 정량적으로 분석하였다. 실내 반복 실험에는 제한된 공간에서 초기 위치 재설정과 반복 측정이 용이한 LIMO를 사용하였으며, 실외 실험에는 궤도형 구동계를 갖춰 실외 노면 주행에 적합한 BUNKER를 사용하였다.
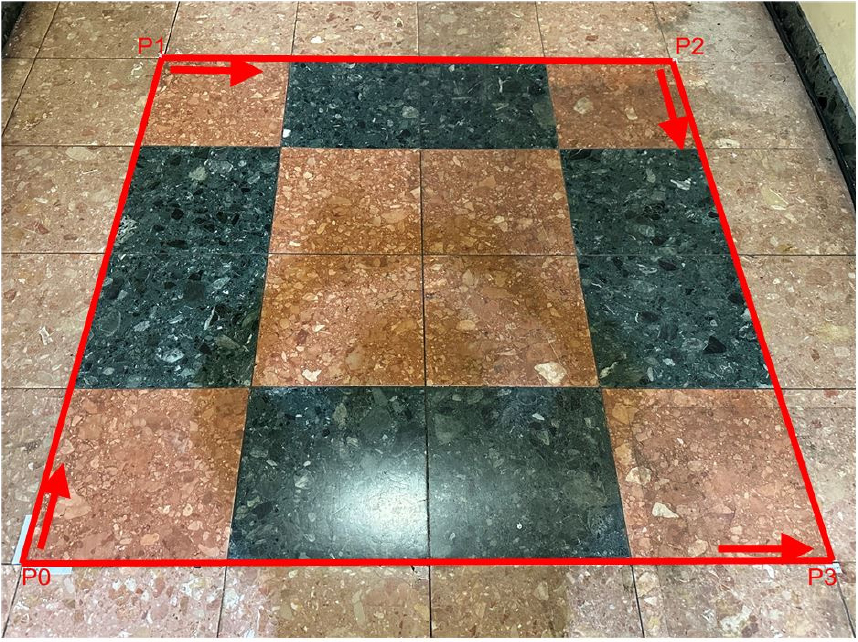
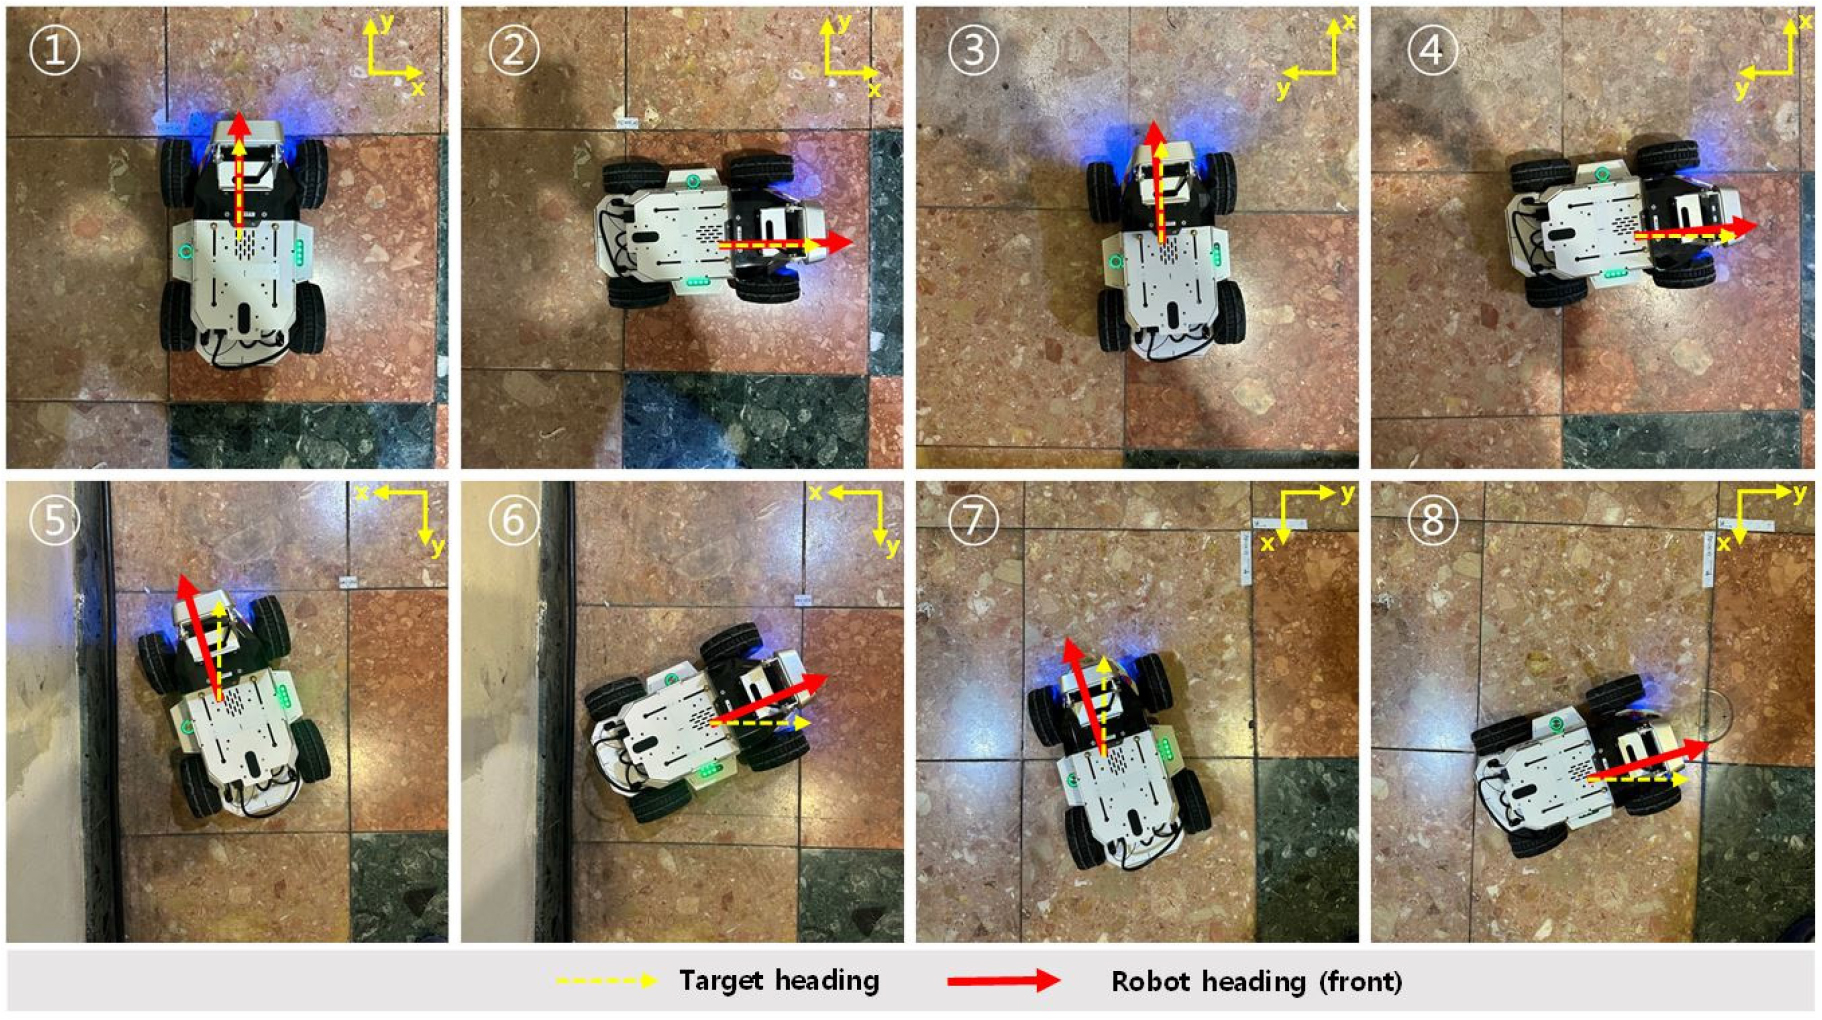
LIMO 로봇을 대상으로 실내 복도에 한 변의 길이가 1.6 m인 정사각형 경로를 설정하였다. 로봇의 시작 위치를 P0로 지정하고 각 방향 전환 지점을 P1–P3으로 정의하였다. 각 방향 전환 후 목표 방향과 실제 로봇의 방향 사이의 차이를 방향각 오차(heading error)로 정의하였다. 개방루프 방식에서는 방향 전환 후의 방향 편차가 이후 직선 구간의 진행 방향에 영향을 미쳐 경로 이탈로 이어질 수 있으므로, 방향각 오차를 주요 평가 지표로 선정하였다. 이를 통해 방향 전환이 반복됨에 따른 목표 방향 대비 편차와 누적 양상을 평가하고자 하였다. 또한 한 바퀴 주행 후 시작점 P0와 로봇의 위치 측정 기준점 사이의 직선거리를 최종 복귀 오차(final return error)로 정의하였다. 실험 공간의 바닥에는 40 cm 간격의 격자선이 있으며, 이를 방향 및 위치 설정의 기준으로 활용하였다. 방향각 오차는 로봇 차체의 중심선을 나타내는 기준선과 해당 구간의 목표 방향에 평행한 바닥 격자선 사이의 각도를 각도기로 측정하였다. 최종 복귀 오차는 로봇의 좌측 뒷바퀴가 바닥에 닿는 지점을 위치 측정 기준점으로 설정하고, 주행 완료 후 해당 기준점과 시작점 P0 사이의 직선거리를 줄자로 측정하였다. 각 시행 전에는 위치 측정 기준점을 바닥 격자선을 기준으로 지정한 시작점 P0에 일치시키고, 차체 기준선을 첫 번째 직선 구간의 목표 방향과 평행하게 정렬하였다. 제어 코드는 AI 에이전트를 통해 1회 생성한 뒤 Arduino에 업로드하였으며, 총 10회의 반복 주행에서 동일한 코드를 재사용하였다. 따라서 본 반복 실험은 동일한 생성 코드에 따른 주행의 반복성을 평가한 것이다. 각 직선 주행 및 방향 전환 후에는 측정을 위해 로봇을 정지시켰으며, 측정이 끝난 뒤 재개 명령을 입력하여 다음 동작을 수행하였다. 반복 주행 중에는 측정 결과에 따른 제어 변수 변경이나 로봇의 위치와 방향 보정을 수행하지 않았다. 반복 주행 실험을 위해 설정한 정사각형 경로와 기준점 P0–P3을 Fig. 7에 나타내었으며, 10회 반복실험 중 7번째 주행에서 각 방향 전환 전후 로봇의 위치와 방향 변화를 Fig. 8에 나타내었다.
10회 반복 주행에서 첫 번째 방향 전환 후 평균 방향각 오차는 7.1°였으며, 두 번째와 세 번째 방향 전환 후 각각 13.6°와 22.1°로 증가하였다. 네 번째 방향 전환 후 평균 방향각 오차는 28.7°로 나타났다. 각 지점에서의 표준편차는 각각 1.7°, 3.0°, 3.2°, 4.5°로 측정되어 방향 전환이 반복될수록 평균 방향각 오차와 반복 실험 간 편차가 함께 증가하는 경향을 보였다.
한 바퀴 주행 후 최종 복귀 오차는 54.5–58.7 cm 범위였으며, 평균 56.4 cm, 표준편차 1.4 cm로 나타났다. 반복 실험 간 최종 복귀 오차의 변동 폭은 상대적으로 작았으며 동일한 제어 조건에서 유사한 수준의 경로 편차가 반복적으로 발생하였다. 10회의 반복 주행에서 측정된 방향각 오차와 최종 복귀 오차를 Table 3에 정리하였으며, 방향 전환 횟수에 따른 평균 방향각 오차와 각 반복실험의 최종 복귀 오차를 Fig. 9에 나타내었다.
Table 3.
Results of heading and final return errors from repeated indoor driving experiments of the LIMO robot
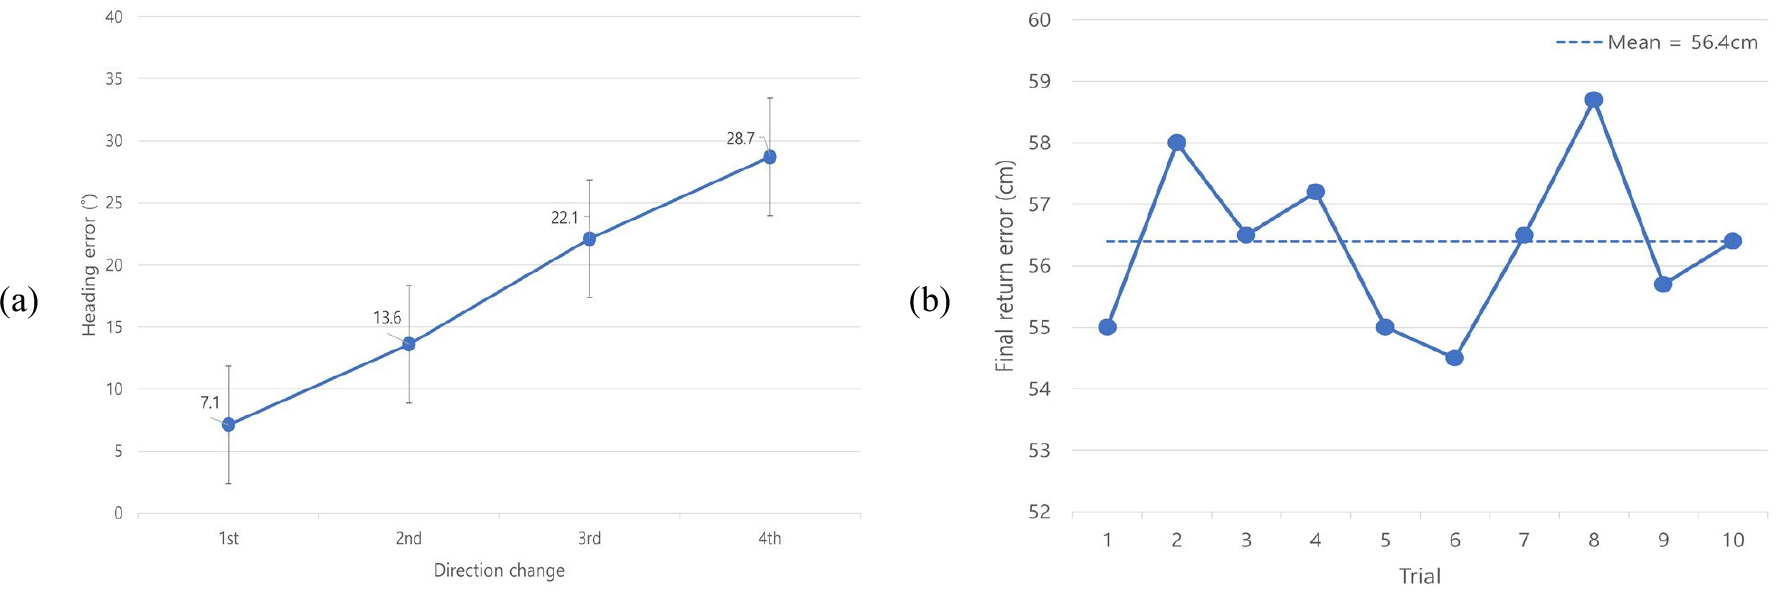
이러한 방향각 오차의 증가는 로봇의 위치 및 방향을 피드백하지 않는 현재의 개방루프 방식에서 방향 전환 과정의 편차가 이후 주행에 누적될 수 있음을 시사한다. 첫 번째 방향 전환 후의 평균 방향각 오차 7.1°를 유지한 채 1.6 m를 직진한다고 가정할 경우 횡방향 이탈은 약 20 cm로 계산되며, 이는 실측값이 아닌 가정에 따른 예시다. 평균 최종 복귀 오차 56.4 cm는 경로 한 변 길이(1.6 m)의 약 35.3%에 해당한다. 따라서 반복 간 변동이 작더라도 시작 위치로의 정확한 복귀에는 한계가 있으며, 반복성과 주행 정확도를 구분하여 해석해야 한다. 정밀 주행을 위해서는 제어 변수 보정과 위치·방향 피드백이 필요하다.
실외 환경에서의 적용 가능성
실외 실험은 실내보다 넓은 공간과 상이한 노면 조건에서 제안 인터페이스를 통한 로봇 구동이 가능한지 확인하기 위해 수행하였다. 실험은 세종대학교 주차타워 옥상에서 BUNKER 로봇을 대상으로 수행하였으며, 실험 공간은 가로 5 m, 세로 4 m로 설정하고 직선 주행과 방향 전환이 반복되는 ‘ㄹ’자 형태의 경로를 구성하였다. 평탄하고 균일한 타일 바닥에서 수행되었던 실내 실험과 달리 실외 실험 장소의 노면은 콘크리트 위에 방수 도막이 시공되어 있으나 도막이 부분적으로 벗겨져 도막 면과 콘크리트 면이 혼재된 상태였다.
사용자가 주행 조건을 입력하면 AI 에이전트는 사전에 제공된 BUNKER 로봇의 주행 제어 변수를 기반으로 해당 경로를 수행하기 위한 Arduino 제어 코드를 생성하였다. 생성된 코드를 물리적 인터페이스에 적용한 결과, 서보모터가 기존 원격 조종기의 조이스틱을 순차적으로 구동하였으며 BUNKER 로봇은 직선 주행과 방향 전환을 반복하여 설정된 경로를 완료하였다. BUNKER 로봇을 이용한 실외 주행 실험 과정을 Fig. 10에 나타내었다.

Fig. 10.
Outdoor driving experiment using the BUNKER robot: (a) control-code generation and deployment, (b) first straight driving section with the target driving path (red line) and the start and finish points, (c) first turn, (d) subsequent straight driving section, (e) subsequent turn, and (f) final straight driving section.
실외 주행 과정에서도 기존 원격 조종기와 BUNKER 로봇 사이의 통신 및 제어 구조를 변경하지 않은 상태에서 AI 에이전트가 생성한 제어 결과를 실제 로봇 동작으로 변환할 수 있었다. 이는 도막면과 콘크리트면이 혼재하는 실외 노면에서도 제안 인터페이스를 통해 직선 주행과 방향 전환을 구현할 수 있음을 보여준다. 다만 방향 전환 구간에서는 설정된 경로와 실제 주행 경로 사이에 일부 편차가 관찰되었다. 현재 시스템은 로봇의 실제 위치 및 방향을 피드백하지 않는 개방루프 방식이므로, 주행 중 발생한 편차를 실시간으로 보정하지 못한다. 또한 노면 상태의 차이도 주행 편차에 영향을 주었을 가능성이 있으나, 실내 반복 실험과는 로봇 및 경로 조건이 다르므로 노면의 영향만을 분리하여 해석할 수는 없다.
토 의
제안 방식의 장점과 적용 범위
본 연구는 로봇 본체의 조작부가 아니라 기존 원격 조종기를 제어 대상으로 사용한다는 점에서 기존 접근과 차이가 있다. 원격 조종기는 이미 로봇의 이동 및 조작 명령을 전달하도록 설계된 인간-로봇 인터페이스이므로, 이를 외부에서 물리적으로 구동하면 로봇 내부의 제어 구조나 제조사별 통신 프로토콜을 직접 다루지 않고도 상위 제어 시스템의 명령을 전달할 수 있다.
두 조종기에 대한 적용 결과는 조종기의 물리적 입력 구조에 맞추어 기존 인터페이스 구조를 재구성할 수 있음을 보여준다. 제안 인터페이스의 적용 대상은 기존 원격 조종기로 제어할 수 있으며, 해당 조종기의 조이스틱을 외부 구동장치로 조작할 수 있는 장비로 제한된다. 조종기의 형상과 조이스틱의 위치, 가동 범위, 조작에 필요한 힘 및 중립 복귀 특성에 따라 장착 구조와 구동 조건을 조정해야 하며, 장비별 주행 응답에 따른 제어 변수 보정도 필요하다. 또한 현재 구현은 조이스틱 조작을 대상으로 하므로, 스위치나 버튼 등 추가 조작 입력이 필요한 조종기에는 이에 대응하는 추가 구동장치가 필요하다. 원격 조종기를 사용하지 않는 장비나 현재 구조로 조이스틱에 접근하기 어려운 조종기에는 별도의 인터페이스 설계가 필요하다. 본 연구에서는 두 종류의 로봇과 조종기만을 대상으로 적용 가능성을 확인하였으므로, 다양한 형태의 원격 조종기와 산업 장비로 적용 범위를 확대하기 위해서는 추가 검증이 필요하다.
개방루프 제어 구조의 특성과 한계
본 연구의 물리적 인터페이스는 AI 에이전트에서 생성된 제어 결과를 실제 로봇의 동작으로 전달하는 기능을 수행하지만, 현재 구현은 로봇의 실제 위치나 방향 상태를 제어 과정에 다시 반영하지 않는 개방루프 구조이다. 방향 전환에 따라 방향각 오차가 증가한 결과는 각 구간에서 발생한 방향 편차가 이후 주행에 누적될 가능성을 시사한다. 실제 로봇의 이동 거리와 회전량은 사전에 보정한 제어 변수뿐 아니라 바퀴와 노면 사이의 마찰, 기구적 오차 및 환경조건 등의 영향을 받을 수 있다.
반복 실험 간 최종 복귀 오차의 변동이 상대적으로 작게 나타난 것은 동일한 제어 조건에서 유사한 크기의 복귀 오차가 반복적으로 발생했음을 의미한다. 이는 사전에 설정된 제어 변수의 체계적인 보정 오차가 일부 포함되어 있을 가능성을 시사하며, 제어 변수의 재보정을 통해 반복적으로 발생하는 편차의 일부를 줄일 수 있을 것으로 판단된다.
본 연구에서는 로봇별 사전 보정을 통해 서보모터 회전각을 고정한 뒤 실제 경로 주행에서는 동작시간을 조정하여 이동거리와 방향 전환량을 설정하였다. 따라서 현재 방식에서 추가적인 정밀 보정은 우선 직선 주행과 좌·우 방향 전환 각각에 대해 동작시간을 세분화하여 조정하는 방식으로 수행할 수 있다. 특히 좌·우 방향 전환을 독립적으로 재보정하여 목표 90° 회전에 대응하는 동작시간을 보다 정밀하게 설정하면 반복적으로 누적되는 방향 편차의 일부를 줄일 가능성이 있다. 다만 현재 반복실험 결과만으로 주행 오차의 원인을 동작시간 설정으로 한정할 수는 없다. 로봇의 기구적 특성, 바퀴 또는 궤도와 노면 사이의 마찰, 원격 조종기의 조이스틱 복귀 특성 등도 실제 이동량과 방향 전환량에 영향을 줄 수 있기 때문이다. 따라서 향후에는 동일한 서보각에서 동작시간을 단계적으로 재보정하고, 동일 경로에서 보정 전·후의 방향각 오차와 최종 복귀 오차를 비교하여 재보정 효과를 정량적으로 검증할 필요가 있다. 또한 정밀한 경로 추종을 위해서는 위치 및 방향 피드백을 이용한 폐루프 제어가 추가적으로 요구된다.
실제 장비 적용을 위한 안전성 고려사항
실제 산업 장비에 적용하기 위해서는 서보모터 고장이나 통신 이상 시의 동작을 포함한 안전성 검토가 필요하다. 특히 서보모터 또는 연결 기구가 조이스틱을 기계적으로 구속한 상태에서는 제어 신호나 전원을 차단하더라도 중립 복귀가 보장되지 않을 수 있으므로, 이상 발생 시 조이스틱의 구속을 해제하고 중립 복귀를 확인하는 방안과 로봇을 정지시키는 방안을 구분하여 마련해야 한다. 수동 조작으로 전환할 때에도 외부 구동장치의 간섭을 해제하고 조이스틱의 중립 상태를 확인하는 절차가 요구된다. 아울러 AI 코드 생성 및 인터페이스 제어 경로와 독립적으로 작동하는 비상정지 수단과 명령 범위 제한 등의 안전 대책이 함께 고려되어야 한다. 본 연구에서 확인한 구동 가능성이 이러한 고장 상황에서의 안전성까지 보장하는 것은 아니므로, 실제 적용 전에는 고장 조건별 정지 동작과 수동 전환 절차에 대한 추가 검증이 필요하다.
폐루프 Physical AI 시스템으로의 확장 가능성
본 연구의 시스템을 폐루프 구조로 확장하기 위한 핵심은 기존 물리적 인터페이스를 구동 수단으로 유지하면서 로봇의 상태 정보를 상위 제어 시스템에 반영하는 것이다. 카메라, GNSS, LiDAR, IMU 등의 센서를 이용하여 로봇의 위치와 자세 또는 주변 환경정보를 획득하고 이를 AI 에이전트나 상위 제어 시스템에 다시 제공하면, 목표 상태와 실제 상태의 차이를 기반으로 새로운 제어 명령을 생성하는 폐루프 구조로 확장할 수 있다. 이러한 경우 본 연구에서 개발된 물리적 인터페이스는 그대로 구동 계층으로 활용하면서, 상위 계층에 인식(perception), 위치추정(localization), 경로계획(path planning), 적응제어(adaptive control) 기능을 추가할 수 있다.
특히 이러한 구조는 기존 로봇의 내부 제어 시스템을 변경하지 않고도 상위 AI 기능을 단계적으로 추가할 수 있다는 점에서 의미가 있다. 즉, 본 연구의 인터페이스는 특정 AI 모델이나 자율주행 알고리즘 자체를 구현하는 것이 아니라, 향후 다양한 AI 기반 인식·판단·제어 기능을 레거시 로봇 시스템에 연결하기 위한 물리적 통합 기반으로 활용될 수 있을 것이다.
결 론
본 연구에서는 AI 에이전트에서 생성된 디지털 제어 결과를 기존 레거시 로봇 시스템의 물리적 제어 입력으로 변환하기 위한 물리적 인터페이스를 개발하였다. 개발된 인터페이스는 기존 원격 조종기의 내부 회로나 소프트웨어를 변경하지 않고 외부에 장착되며, 서보모터를 이용하여 조이스틱을 물리적으로 구동하도록 구성하였다. 이를 통해 로봇 내부의 제어 시스템이나 제조사별 통신 인터페이스에 직접 접근하지 않고도 AI 에이전트에서 생성된 제어 결과를 기존 원격 조종기를 통해 로봇의 동작으로 전달할 수 있도록 하였다.
개발된 인터페이스를 서로 다른 형태의 원격 조종기를 사용하는 LIMO와 BUNKER 로봇에 내부 API나 제어 소프트웨어를 사용하지 않는 조건에서 적용한 결과, 서보모터의 위치를 각 조종기의 구조에 맞게 조절하여 동일한 기본 인터페이스 구조를 적용할 수 있었으며, AI 에이전트에서 생성된 제어 코드를 실제 로봇의 주행 동작으로 구현할 수 있음을 확인하였다. LIMO 로봇의 10회 반복 주행 실험에서는 방향 전환이 반복될수록 평균 방향각 오차가 7.1°에서 28.7°까지 증가하였으며, 한 바퀴 주행 후 최종 복귀 오차는 평균 56.4 cm, 표준편차 1.4 cm로 나타났다. 이러한 결과는 현재 시스템이 사전에 보정된 제어 변수를 사용하는 개방루프 방식이므로 주행 중 발생한 위치 및 방향 편차가 이후 제어에 반영되지 않고 누적될 수 있음을 보여준다. BUNKER 로봇을 이용한 실외 실험에서도 기존 로봇-조종기 간 통신 및 제어 구조를 유지하면서 AI 에이전트에서 생성된 제어 결과를 실제 로봇 동작으로 전달할 수 있음을 확인하였다.
본 연구에서 개발한 물리적 인터페이스는 새로운 AI 제어 알고리즘이나 완전한 폐루프 자율제어 시스템을 제안하기보다는, AI 에이전트의 디지털 출력과 레거시 로봇 시스템의 기존 물리적 제어 입력을 연결하는 물리적 인터페이스 계층을 제공한다는 데 의의가 있다. 특히 기존 원격 조종기를 AI 에이전트와 레거시 로봇 시스템 사이의 연결 지점으로 활용함으로써 기존 로봇의 내부 제어 하드웨어, 소프트웨어 및 통신 구조를 변경하지 않고 AI 기반 제어 기능을 적용할 수 있는 가능성을 제시하였다. 다만 본 실험은 실제 산업용 레거시 장비를 대상으로 한 검증은 아니므로, 해당 장비의 운용 조건에서 적용성과 신뢰성을 추가로 확인할 필요가 있다. 또한 카메라 및 위치·자세 센서 등을 이용한 상태 인식과 피드백 제어 기능을 상위 계층에 결합한다면 기존 물리적 인터페이스를 유지하면서 폐루프 AI 기반 로봇 제어 시스템으로 확장할 수 있을 것으로 기대된다.