

서 론
산업 AI의 자율화 등급과 이중 천장 분석틀
산업 AI의 범위와 유형
산업 AI 자율화 6단계 등급
측정가능성·통제가능성의 개념적 배경과 이중 천장 분석틀
사례 선정과 해석 방법
석유·가스 개발: 지하 상태 추정과 자율 방향성시추
역산 기반의 지하 상태 추정과 모델 신뢰성 한계
저류층 특성화 및 생산 예측: 자료 기반 대리모델의 확장
조건부 자율 시추(Conditional Autonomy)의 상용 실증
석탄·광물 개발: 노천 자율운반, 제련 로봇화와 갱내 재해 대응
노천광산의 자율운반시스템(AHS) 적용과 파쇄도·채광 경계 과업 분석
제련공정의 고위험 작업 로봇화: MIRS 사례와 예외상황의 한계
갱내 채굴장의 재해 대응: 과업 단위의 자율화 한계와 명제 검토
재생에너지 개발: 발전량 예측과 통합발전소·수요반응 디스패치
통합발전소·수요반응 디스패치의 자율화 수준과 M-C 제약
종합 평가와 적용 경계
이중 천장 분석틀의 통합 평가: 예측 상한과 관찰 수준의 비교
이중 천장 분석틀의 적용 경계: 인지적 의사결정과 통제된 실험 환경
하이브리드 모델링과 측정가능성
안전 계층(Safety Envelope)과 통제가능성
결 론
서 론
자원개발 산업에서 AI에 대한 관심은 최근 증가하고 있으나, 기술적 기대와 산업현장의 적용수준 사이에는 여전히 간극이 존재한다. 특히 자원개발은 지질학적 불확실성, 대규모 자본투자와 장기 개발기간이라는 제약 아래 물리모형과 전문가 판단을 함께 활용해 왔다. 지하 저류층의 다상유체 거동이나 광체·탄층의 공간분포는 직접 관측하기 어려우므로 제한된 표본자료와 단순화된 수리물리모형을 통해 추정해야 한다. 최근에는 문서·코드 등을 생성하는 생성형 AI(Generative AI)를 넘어, 목표를 세분화하고 도구를 활용하여 여러 단계의 작업을 수행하는 에이전틱 AI (Agentic AI)가 산업 분야에 적용되고 있다(Deloitte, 2026a). 또한 센서와 액추에이터를 통해 물리 환경을 실시간으로 인식하고 실행하는 피지컬 AI(Physical AI)가 등장하면서, 물리모형 중심으로 발전해 온 자원공학의 예측·의사결정·제어 절차에도 적용이 검토되고 있다(Capgemini Research Institute, 2026).
한편 AI 연산의 확대는 데이터센터를 중심으로 전력수요를 급증시키고 있으며(IEA, 2025), 최근의 에너지 수급 전망도 이러한 수요 증가가 구조적으로 지속될 것으로 예상한다(IEEJ, 2025). 이처럼 대규모 에너지 시스템이 AI 연산에 필수적인 인프라를 공급하고, 역으로 AI가 에너지·자원 시스템의 운영 효율을 뒷받침하는 상호의존적 관계는 최근 ‘에너지-AI 넥서스(Energy-AI Nexus)’로 논의되고 있다(CSIS, 2026). 본 연구는 이러한 거시적 맥락을 배경으로 하되, 분석 대상은 자원공학 공정 내부에서 AI가 도달할 수 있는 물리적 자율화 수준으로 한정한다.
본 연구는 동일한 AI 기술이 도입되더라도 공정·과업에 따라 실제로 도달한 자율화 수준이 크게 다르다는 관찰에서 출발한다. 예컨대 같은 광업 분야에서도 정형화된 노천 운반은 무인 운행이 상용화된 반면, 갱내 재해 대응은 여전히 경보와 인간의 판단에 의존한다. 이러한 차이는 알고리즘 성능만으로는 설명되지 않으며, 대상 상태를 얼마나 파악할 수 있는지와 판단을 물리적 행동으로 얼마나 안정적으로 전환할 수 있는지에 좌우된다. 이에 본 연구는 유체 자원을 취급하는 석유·가스 산업, 고체 지반을 굴착·운반하는 석탄·광물 산업, 기상 변동성과 전력망 통합을 다루는 재생에너지 산업을 하나의 기준으로 비교하기 위해, 제어이론과 인간-자동화 상호작용 연구를 토대로 측정가능성과 통제가능성의 이중 천장 분석틀(Double Ceiling Framework)을 제안한다. 본 연구의 목적은 명시적 판정 규칙에 따라 공정·과업별 대표 사례를 해석하여, 이 분석틀이 공정별 자율화 제약의 진단과 계측·제어 투자의 우선순위 도출에 활용될 수 있는지 검토하는 것이다.
먼저 이 분석틀의 구성과 판정 규칙, 공정·과업 단위의 명제 P1(자율 방향성시추), P2(노천 자율운반과 갱내 재해 대응), P3(통합발전소·수요반응 디스패치)를 제시한다. 이어서 공개된 산업 사례와 선행 연구를 토대로 각 명제를 검토한다. 마지막으로 예측 상한과 관찰 수준을 비교하고 적용 경계를 논의한다.
산업 AI의 자율화 등급과 이중 천장 분석틀
산업 AI의 범위와 유형
본 연구에서 ‘산업 AI’는 학습 기반 알고리즘에 국한하지 않고, 산업 공정에서 계측(인식)–판단–구동(실행)의 폐루프 가운데 일부 또는 전부를 인간 대신 수행하는 계산 기반 시스템을 포괄하는 넓은 의미로 사용한다. 여기에는 설계자가 명시한 규칙이나 궤적을 따르는 일반 자동화(PID·MPC 제어, 사전 프로그램 기반 로봇 등)와, 자료로부터 학습·추론하여 사전에 명시되지 않은 상황으로 판단을 확장하는 AI 기반 자율화(기계학습 예측, 강화학습 제어, 에이전틱·피지컬 AI 등)가 모두 포함된다. 두 범주는 판단 규칙의 생성 방식에서 구분되지만, 본 연구는 이를 동일한 자율화 등급 위의 연속체로 본다. 본 연구에서 제시하는 자율화 등급은 알고리즘의 종류가 아니라 인간과 시스템 간 기능별 권한 배분을 기준으로 하며, 측정가능성·통제가능성의 제약 역시 알고리즘 유형과 관계없이 물리적 상태를 측정하고 설비를 구동하는 과정에 영향을 미치기 때문이다. 다만 알고리즘 유형은 관찰 수준이 상한에 얼마나 근접하는지에 영향을 줄 수 있으며, 규칙 기반 자동화는 정의된 운전범위에서 신뢰성이 높은 반면 AI 기반 자율화는 예외상황에 대한 적응범위를 넓히는 대신 검증가능성의 과제를 수반한다.
산업현장의 AI는 기존의 결정론적 제어와 통계적 예측을 보완하면서 적용범위를 넓히고 있다. 최근의 산업 AI 논의에서는 생성형 AI, 에이전틱 AI와 피지컬 AI를 서로 구분되는 활용계층으로 제시한다(Deloitte, 2026a). 생성형 AI는 대규모 사전학습모델을 이용하여 문서요약, 초안작성과 코드생성 등 지식작업을 지원하지만, 물리적 인과관계와 시스템 동역학을 항상 충족하는 것은 아니므로 열역학적 보존법칙과 유체거동을 준수해야 하는 설비제어에 그대로 적용하기에는 제약이 있다.
에이전틱 AI는 복수의 업무 단계를 스스로 계획하고 순차적으로 수행하여 운영 과정의 자동화를 구현하는 접근방식으로, 전문화된 에이전트가 역할을 분담하여 복합과업을 수행할 수 있으며(Sapkota et al., 2025), 통합발전소(Virtual Power Plant, VPP)와 수요반응(Demand Response, DR) 분야에서도 분산에너지자원의 실시간 운전계획과 유연성 자원조정에 활용되고 있다(Moreno and Poudineh, 2026). 피지컬 AI는 AI 기능을 센서·액추에이터와 결합하여 물리환경의 인식과 행동으로 확장하는 접근으로, 비전·언어·행동(Vision-Language-Action, VLA) 모델과 디지털트윈 기반 사전학습을 거쳐 자율굴착, 로봇조작, 공정제어 등에 적용될 수 있다(Deloitte, 2026b; Capgemini Research Institute, 2026). 다만 두 접근 모두 사례의 기술적 성숙도가 시뮬레이션부터 상용운전까지 다르므로 증거 수준을 구분하여 해석해야 한다.
이들 기술은 모두 소프트웨어 기반 지능을 활용하지만, 물리적 제어단계에서는 별도의 공학적 조건이 요구된다. 소프트웨어는 즉시 수정·재배포할 수 있는 반면 하드웨어 액추에이터는 설계·생산·인증 주기의 제약을 받으므로(Hooker, 2021), 인지기능과 물리적 자율화의 성숙속도는 서로 달라질 수 있다(Moravec, 1988).
산업 AI 자율화 6단계 등급
자원공학 분야의 자동화·AI 도입 수준은 인간의 개입 정도와 시스템의 판단·실행 권한에 따라 Table 1과 같이 6단계(Level 0~Level 5)로 구분할 수 있다(Isaksson and Gamer, 2024; Parasuraman et al., 2000). 이 분류는 인간-자동화 수준 연구와 산업 자율시스템 프레임워크를 자원공학에 맞게 재구성한 것이다. 한편 IEC 61511은 자율화 등급을 구분하는 직접적인 기준이라기보다, 프로세스 산업에서 AI 기반 운전제어와 독립적으로 작동하는 안전계장시스템(Safety Instrumented System, SIS)의 설계·운영에 적용되는 기능 안전 표준으로 활용된다.
Table 1.
Autonomy levels and representative applications in resource engineering
Note: The function-level authority column follows the four functions of Parasuraman et al. (2000), namely information acquisition, information analysis, decision and action selection, and action implementation, and marks each as H (human-led), S (system-led), or Sh (shared authority, in which the system decides within goals and limits set by a human). The entry after the slash (/) indicates who handles exceptions. Both Level 3 and Level 4 presuppose a defined operating envelope; at Level 3, the system may detect exceptions but a supervisor available for immediate takeover handles them, whereas at Level 4 the system handles exceptions itself or transitions to a minimal-risk state within the envelope. Level 5 differs from Level 4 in having no operating-envelope restriction. Case-level coding results are presented in Appendix Table A1.
Level 0(수동 제어)와 Level 1(의사결정 지원) 단계에서는 시스템이 센서 데이터를 취합하여 경보를 발송하지만, 모든 의사결정과 실행에 대한 최종적인 통제 권한은 인간 기술자가 갖는다. Level 2(부분 자동화)는 비례·적분·미분(PID) 제어나 모델예측제어(MPC)와 같은 기존 제어기법을 통해 사전에 정의된 제어목표와 운전제약 내에서 공정변수를 자동으로 조정하는 단계로, 대다수의 전통적인 에너지 플랜트는 이 구간에 머물러 있다(UNIDO, 2026). Level 3(조건부 자율)는 정의된 운전범위에서 시스템이 판단과 실행을 수행하되 예외상황의 처리는 즉시 개입 가능한 감독자가 담당하는 단계로, 최근 석유 산업의 자율 방향성시추 공정에서 현장 적용 사례가 보고되었다(SLB, 2024). Level 4(상황 자율)는 정의된 운전범위 안에서 예외상황까지 시스템이 처리하거나 최소위험상태로 전환하는 단계이며, Level 5(완전 자율)는 극한의 비상 상황을 포함한 모든 조건에서 사람의 개입 없이 가동되는 수준이지만, 자원공학 분야에서는 현재까지 상용 수준의 구현 사례가 제한적인 단계이다.
측정가능성·통제가능성의 개념적 배경과 이중 천장 분석틀
산업 AI의 자율화 수준을 설명하려면 알고리즘의 성능뿐 아니라 대상 시스템의 상태를 얼마나 정확히 파악하고 도출된 판단을 물리적 행동으로 얼마나 안정적으로 전환할 수 있는지를 함께 고려해야 한다. 이 문제는 제어이론의 관측가능성(Observability)과 통제가능성(Controllability) 개념과 연결된다. Kalman(1960a, 1960b)은 입력과 출력으로부터 동적 시스템의 내부 상태를 파악할 수 있는 성질을 관측가능성으로, 제어입력을 통해 시스템을 원하는 상태로 변화시킬 수 있는 성질을 통제가능성으로 정의하였으며, 두 개념은 폐루프 자동화의 기본 조건을 이룬다.
다만 본 연구의 측정가능성(Measurability, M)은 고전 제어이론의 관측가능성을 자원공학의 불확실한 환경에 맞게 확장한 개념이다. 고전적 관측가능성은 시스템 모형과 입출력 관계가 알려져 있다는 전제에서 내부 상태를 재구성할 수 있는지를 판정하는 구조적 성질이다. 반면 자원공학, 특히 지하 매질에서는 상태를 탄성파 속도나 전기비저항 같은 대리변수로 추정하되 대리변수와 물성 사이의 관계 자체가 불확실하고, 직접 시료는 시추공이나 갱도 등 제한된 위치에서만 확보되며, 코어·물리검층·탄성파 자료 사이에는 분해능과 대표 체적의 차이가 존재한다. 따라서 본 연구의 측정가능성은 센서 밀도·연속성, 데이터 대표성, 통신 여건, 역산 문제의 비유일성(Non-uniqueness)에 더해, 이러한 모형의 불확실성과 자료 취득 위치의 제약, 척도 차이까지 종합적으로 아우른다.
자율화의 단계적 수준에 관한 이론적 계보는 인간-자동화 상호작용 연구에서 찾을 수 있다. Sheridan and Verplank (1978)은 인간이 모든 의사결정과 행동을 수행하는 상태에서 컴퓨터가 전 과정을 수행하는 상태까지 자동화 수준을 연속적인 단계로 제시하였다. Parasuraman et al.(2000)은 이를 정보 획득, 정보 분석, 의사결정 및 행동 선택, 행동 실행의 네 기능으로 구분하고, 각 기능에 서로 다른 자동화 수준이 적용될 수 있음을 보였다. 이러한 선행 연구들은 자율성을 단일한 기술 보유 여부가 아니라 인간과 기계 사이의 권한 배분 및 기능별 자동화 정도로 파악할 수 있는 이론적 토대를 제시한다.
그러나 두 연구 흐름은 서로 다른 질문에 답한다. Kalman의 관측가능성·통제가능성은 주어진 시스템 모형에서 상태추정과 제어의 가부를 판정하는 구조적 성질이므로, 앞서 본 지하 매질처럼 모형 자체가 불확실한 환경에서 공정 간 제약의 정도를 비교하는 데 직접 적용하기에는 한계가 있다. 한편, 자동화 수준 연구는 인간과 기계 사이의 권한 배분 방식을 제시하지만, 특정 공정에서 어느 수준까지의 권한 이양이 물리적·현장 안전 측면에서 정당화되는지는 다루지 않는다. 그 결과, 동일한 알고리즘이 도입되더라도 공정마다 실질적인 자율화 수준이 상이하게 나타나는 현상을 설명할 공통의 기준이 부족하며, 지하 유체, 노천광산, 갱내 작업장 및 전력망처럼 물리적 매질과 구동 방식이 다른 환경을 하나의 기준으로 비교한 연구는 제한적이다.
이에 본 연구는 제어이론의 두 개념을 자원공학의 물리적 조건에 맞게 서열적 운용개념인 측정가능성(M)과 통제가능성(C)으로 재구성하고, 이를 자동화 수준의 상한과 연결하는 이중 천장 분석틀을 제안한다. 별도의 명칭을 사용하는 이유는 두 개념을 단순히 병치하는 것이 아니라, ‘M과 C 가운데 취약한 조건이 권한 이양의 상한을 제약한다’는 결합제약을 사례 비교의 판정 기준으로 사용하기 때문이다. 이 결합을 통해 본 분석틀은 기존 개념만으로는 제시하기 어려운 세 가지 설명을 제공한다. 첫째, 동일한 알고리즘에서도 공정별 자율화 상한이 달라지는 이유를 계측·구동 조건으로 설명한다. 둘째, 관찰된 자율화 수준이 기대보다 낮을 때 그 원인이 M, C 또는 규제·안전요건·조직역량·경제성 등 이들과 구분되는 경계조건(Z) 가운데 어디에 있는지 진단한다. 셋째, 취약한 축을 보강하지 않은 채 다른 축이나 알고리즘에 투자하는 것은 상한을 높이는 데 한계가 있으므로, 계측 설비(센서의 공간적 관측범위, 통신, 상태추정)와 제어·구동 설비(액추에이터의 직접성, 응답속도, 안전정지·인계 경로) 가운데 우선 개선할 대상을 구분하는 기준을 제공한다. 본 분석틀의 분석 단위는 산업 전체가 아니라 계측과 제어·구동 조건이 비교적 동질적인 개별 공정 또는 과업이다.
자원개발 공정이 도달할 수 있는 자율화 상한은 컴퓨팅 성능이나 LLM의 매개변수 규모만으로 결정되지 않는다. 예컨대 방향성시추에서는 회전조향시스템으로 비트의 방향을 정밀하게 조정할 수 있어도 비트 앞의 지층을 직접 관측할 수 없으므로, 예상하지 못한 지층 변화에 대한 대응까지 시스템에 맡기기는 어렵다. 반대로 노천광산의 발파는 발파 후의 파쇄도를 영상으로 비교적 잘 측정할 수 있지만, 한 번 실행하면 되돌리거나 도중에 조정할 수 없어 폐루프 자율화의 여지가 작다. 전자는 측정가능성이, 후자는 통제가능성이 자율화의 천장으로 작용하는 경우이다.
이러한 결합제약은 이론적으로 도달 가능한 자율화 상한(Amax)을 M과 C의 함수, 즉 Amax = F(M,C)로 나타낼 수 있다. 즉, M과 C가 개선될수록 Amax는 높아지지만, 어느 한쪽이 낮으면 다른 쪽의 향상만으로는 Amax가 충분히 오르지 않는다. 본 연구는 이 관계를 상대적으로 취약한 축이 상한을 형성하는 약한 고리(weakest-link) 구조, 즉 min (M,C)로 해석하며, 서열척도에서 정의되는 최소값을 사례 판정에 사용한다. 두 축의 상호의존성을 강조하는 M × C 표현도 가능하나 판정에는 사용하지 않는다.
‘이중 천장’이라는 명칭은 M과 C가 각각 독립적으로 자율화의 잠재적 상한을 형성할 수 있다는 데서 비롯한다. 예컨대 M이 높고 C가 낮은 공정에서는 높은 M이 낮은 C를 상쇄하지 못하며, 그 역의 경우도 마찬가지로 낮은 M이 천장으로 작용한다. 이하 사례에서 실제로 관찰·보고된 자율화 수준은 Aobserved 로 표기하며, 개념적으로 Aobserved ≤ Amax의 관계를 가정한다.
측정가능성(M)은 자율적 판단과 제어에 필요한 상태변수를 센서 계측·통신과 역산·상태추정을 통해 얼마나 충분한 공간적 범위, 시간적 해상도와 정확도로 파악할 수 있는가를, 통제가능성(C)은 도출된 제어 처방을 액추에이터, 시추비트 또는 전력전자 장치 등에 얼마나 직접적이고 안정적으로 반영할 수 있는가를 의미한다. C 역시 고전 제어이론의 구조적 통제가능성을 그대로 차용한 것이 아니라 액추에이터 가용성, 응답속도, 가역성, 운전범위, 안전정지·인계 가능성까지 포함하는 운용적 개념이다(Table 2).
Table 2.
Operational rating criteria for Measurability and Controllability in double-ceiling case coding
이중 천장 분석틀에 따라 사례를 해석하기 위해 측정가능성(M)과 통제가능성(C)을 각각 낮음(Low), 중간(Medium), 높음(High)의 3단계 서열척도로 구분하였다. 각 구성개념은 Table 2의 두 세부 항목을 평가한 뒤 낮은 쪽 평가를 최종 수준으로 삼았으며, 두 항목이 인접 등급으로 갈리거나 과업 내 하위기능에 따라 달라지는 경우에는 범위(예: Low–Medium)로 표기하였다. 예측 상한은 과업 경계 안에서 판정한 min(M,C)를 자율화 등급에 대응시켜 Low는 Level 2 이하, Medium은 Level 3 이하, High는 Level 4 이하로 설정하였다. Level 5는 예외상황과 운전범위의 제한이 모두 제거되어야 하므로 판정 범위에서 제외하였다. 사례의 관찰 수준(Aobserved)이 예측 상한(Amax)을 넘지 않으면 명제와 부합하는 것으로, 넘으면 불일치로 본다. 관찰 수준이 상한보다 낮은 경우는 불일치가 아니라 알고리즘 유형이나 경계조건(Z)의 영향을 살펴볼 대상으로 해석한다. 이 규칙은 가설 검정을 위한 것이 아니라 사례 해석의 근거를 제시하기 위한 것이다. 다만 상한을 넘는 사례만을 불일치로 보므로 판별력이 제한적이며, 사례 검토 과정에서 정식화되었다는 한계가 있다.
명제 P1(석유·가스: 자율 방향성시추)
방향성시추 과업의 경계를 시추비트 주변의 국소 시추상태로 한정하면, 지층 강도·마찰·시추변수의 실시간 계측에 따라 M은 중간 수준이고, 회전조향시스템과 지상 장비를 통해 조향과 시추변수를 직접 조정할 수 있으므로 C는 중간 이상이다. 따라서 min(M,C)는 Medium이며 예측 상한은 Level 3이다. 저류층 전체의 측정가능성은 낮으므로, 선행 지층 예측 등 계측 능력의 향상 없이 비정상 상황까지 포함한 방향성시추 전 과정이 Level 4 이상에 도달하는 데에는 제약이 존재할 것으로 예상한다.
명제 P2(석탄·광물: 노천 운반과 갱내 재해 대응)
동일 산업에서도 과업의 정형성과 작업환경에 따라 M과 C가 달라지며, 이에 따라 예측 상한도 달라진다. GPS·무선통신·차량제어가 결합된 노천 자율운반은 M과 C가 모두 높아 예측 상한이 Level 4이다. 반면 갱내의 메탄·암반재해 대응은 제한된 관측과 불확실한 지질조건으로 인해 M과 C가 낮거나 중간 수준이므로 예측 상한은 Level 2~3이며, 안전중요 과업이라는 특성상 공개된 현장 사례에서는 현재 Level 1~2 수준의 운영이 주로 관찰된다.
명제 P3(재생에너지: VPP·DR 디스패치)
계측 인프라와 전력전자 기반 제어가 갖추어진 VPP·DR 디스패치 과업은 M이 중간~높음, C가 높음이므로 예측 상한은 Level 3~4이다. 다만 배전망의 불완전한 관측성, 고객행동, 통신장애 등 M의 제약으로 인해, 동일한 디스패치 과업이 예외상황까지 포함하여 운전범위의 제한 없이 운영되는 Level 5에는 도달하기 어려울 것으로 예상한다.
이상의 명제 P1~P3에 따른 과업별 측정가능성(M)·통제가능성(C)의 판정과 예측 상한(Amax)은 Table 3에 정리하였다. 관찰된 자율화 수준(Aobserved)은 사례 검토를 거쳐 Table 4에서 예측 상한과 비교한다. 세 명제 모두 관찰된 자율화 수준이 예측 상한을 넘는 사례가 확인되면 명제와 불일치하는 것으로 본다.
Table 3.
Comparison of AI applications and autonomy constraints across resource-engineering fields
측정가능성(M)과 통제가능성(C)의 과업별 판정은 Fig. 1과 같이 M-C 평면에 개념적으로 나타낼 수 있다. 그림의 위치는 실측이나 추정값이 아니라 Table 3과 부록 Table A1의 서열 판정을 도식화한 설명용 예시이며, 음영은 min(M,C)에 따른 예측 상한의 구간을 나타낸다. 자율 방향성시추는 국소 시추상태의 중간 수준 측정가능성과 중간 이상의 통제가능성, 노천 자율운반은 높은 측정·통제가능성, 갱내 재해 대응은 제한된 측정·통제가능성을 보인다. VPP·DR은 계측과 제어 인프라가 충분한 기능에서는 우상단에 가까우나 배전망의 관측 사각과 고객·통신 제약에 따라 위치가 달라질 수 있다.
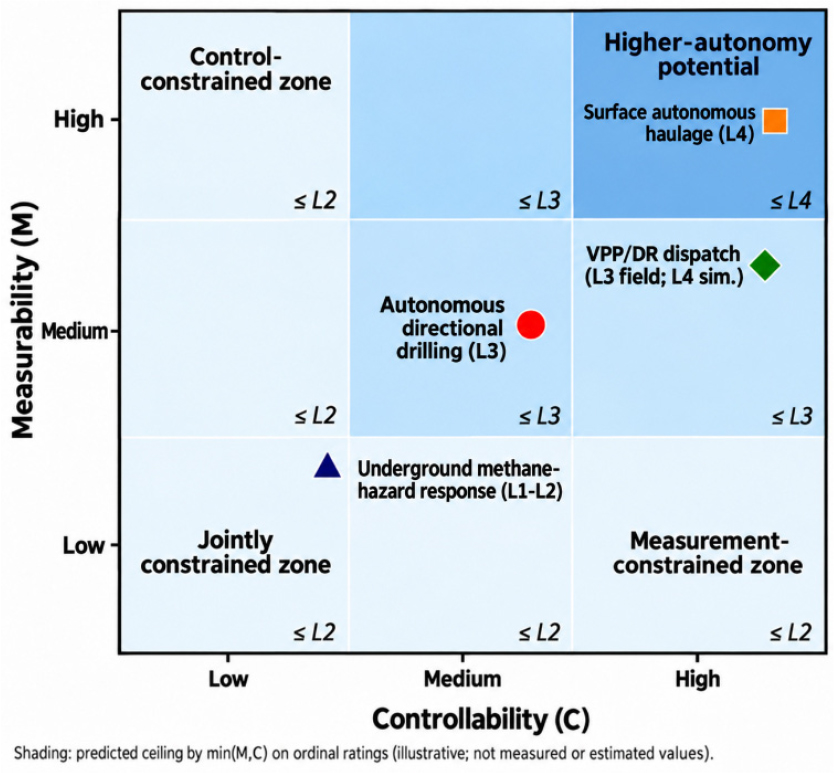
M과 C를 독립적인 두 축으로 다루는 것은 분석적 단순화이다. 계측 인프라가 고도화된 설비일수록 최신 제어시스템을 함께 갖추는 경우가 많아 M과 C는 양의 상관관계를 가질 수 있으며, 이 경우 M×C 표현은 상승효과를 과대평가할 수 있는 반면 min(M,C)는 상대적으로 보수적인 판정을 제공한다.
사례 선정과 해석 방법
본 연구는 공개된 사례를 비교·해석하여 본 분석틀의 설명 가능성을 살펴보며, 사례의 선정과 비교에는 다중사례연구의 절차(Eisenhardt, 1989; Yin, 2018)를 참고하였다. 사례는 자원공학 분야를 대표하면서 측정·제어의 경계가 분명하고, 자율화 수준을 판단할 공개자료가 있으며, 시뮬레이션·파일럿·상용운전 단계를 구분할 수 있는 것을 골랐다. 이는 통계적 대표성보다 서로 다른 M-C 조합을 비교하는 데 목적을 둔 선정이다. 각 사례는 시스템 경계와 측정·제어 대상, 인간 개입 조건을 먼저 정의한 뒤, Table 2의 기준으로 M과 C를 판정하고 Table 1의 기능별 권한과 예외 처리 주체에 따라 자율화 수준을 부여하였다. 사례별 판정 근거는 부록 Table A1에 정리하였다. 자율화 수준은 과업 단위로 판정하였으며, 정형화된 한 과업의 수준을 산업 전체로 확대하지 않았다.
자료의 증거등급은 E1(수치·개념 시뮬레이션), E2(실험실 또는 하드웨어-인-더-루프(Hardware-in-the-Loop) 시험), E3(제한적 현장 파일럿), E4(상용운전 단계)로 구분하였다. 학술논문 자료를 우선활용하되, 상용운전 정보가 기업자료에만 존재하는 경우 자료 유형과 한계를 명시하였다. 서로 다른 증거등급의 사례를 동일한 강도로 해석하지 않았으며, 명제와 일치하지 않거나 적용범위를 제한하는 사례도 함께 검토하였다.
본 논문의 M·C 코딩은 공개문헌에 근거하여 저자 1인이 수행하였으며, 자원개발 기업 또는 장비공급사와의 재정적 이해상충은 없다. 다만 단일 평가자에 따른 주관성 배제의 한계가 존재하므로 후속 연구를 통한 교차 검증이 필요하다.
아울러, 예측된 자율화 수준과 관찰된 수준 간의 불일치 사례를 곧바로 오류로 처리하지 않고, ① 해당 과업의 M·C가 Table 2의 전제조건을 충족하는 동시에, ② 공개자료가 제약 원인을 규제·인허가, 기업의 도입 전략, 경제성 등 M·C와 무관한 외부 요인으로 명시하고, ③ 유사한 M·C 조건의 다른 현장에서 더 높은 자율화 수준이 보고된 경우에 한하여 경계조건(Z)으로 예외적으로 분류하였다.
본 연구에서 관찰된 자율화 수준은 현장 제약으로 인해 달성 가능한 성능의 보수적 하한(conservative lower bound)에 해당하므로, 각 과업이 도달할 수 있는 기술적 상한의 완전한 실증은 후속 연구의 과제로 남겨둔다. 따라서 본 연구는 명시적 판정 규칙에 따라 예측 상한과 관찰 수준의 정합성을 비교하는 탐색적 해석에 해당한다.
석유·가스 개발: 지하 상태 추정과 자율 방향성시추
역산 기반의 지하 상태 추정과 모델 신뢰성 한계
이하에서는 앞서 제시한 명제 P1을 자율 방향성시추 과업에서 검토한다. 먼저 살펴볼 사례들은 명제의 직접 증거가 아니라, 직접 관측이 어려운 지하 상태의 측정가능성(M)이 역산과 자료 기반 모형으로 어떻게 보완되며 그 한계가 어디에 있는지를 보여주는 배경 사례이다. 현대 저류층 시뮬레이션은 질량보존식과 다상 Darcy 유동식, 유체 상태방정식을 대규모 격자계에서 연립하여 지하 유체의 거동을 해석하며, 탐사·물리검층·생산 자료를 통합하여 지하 불확실성을 줄이는 데 활용된다.
탄성파 탐사에서 관측자료와 모사자료의 오차를 최소화하여 지하 속도구조를 복원하는 완전파형역산(Full Waveform Inversion, FWI)은 저주파 성분이 부족하면 목적함수가 국소 최소값에 수렴하는 주기 건너뛰기(cycle skipping)가 발생할 수 있다(Kwon et al., 2017). 파동장을 라플라스 영역으로 변환하여 장파장 속도구조를 먼저 복원하는 라플라스 영역 FWI는 초기모델에 대한 민감도를 낮추어 이 문제를 완화한다(Ha et al., 2008; Shin et al., 2010; Ha and Shin, 2012; Ryu et al., 2017). 다만 역산 결과는 자료 품질, 초기모델과 정규화 조건의 영향을 받으므로 유일한 해로 볼 수 없다. 라플라스 영역 FWI는 자율제어 기술은 아니지만, 직접 관측하기 어려운 지하 구조의 측정가능성(M)을 역산으로 보완하는 동시에 그 한계를 보여주는 사례이다.
저류층 특성화 및 생산 예측: 자료 기반 대리모델의 확장
시추 이후 확보되는 물리검층·코어 자료와 생산 자료를 이용하여 저류층의 물성과 거동을 추정하는 자료 기반 대리모델도 확장되고 있다(Min et al., 2020). 물리검층 곡선을 학습한 딥러닝 모형으로 수포화도를 추정하거나(Ji et al., 2021), 코어 박편 영상을 영상분할 신경망으로 처리해 암상을 판별한 연구(Nande and Patwardhan, 2024)가 있으며, 다운홀 게이지의 압력·유량 시계열이나 셰일가스정 생산자료를 학습한 대리모델(Alakeely and Horne, 2020; Lee et al., 2019)과 물리검층 기반 공극률 예측 모형(Chen et al., 2020)도 보고되었다. 다만 이들 모형은 학습 조건과 다른 현장에서 재조정이 필요하다는 한계를 보인다(Chen et al., 2020).
이를 종합하면 석유·가스 저류층의 측정가능성(M)은 탄성파·물리검층·코어라는 서로 다른 해상도의 자료원에서 보강되고 있으나, 이러한 모형이 시추비트의 통제가능성(C)을 직접 높이지는 않는다. 따라서 이러한 자료 기반 기법의 발전만으로 P1의 예측을 변경할 근거는 확인되지 않으며, 이하에서는 시추 현장 사례에서 관찰된 자율화 수준이 P1과 부합하는지를 검토한다.
조건부 자율 시추(Conditional Autonomy)의 상용 실증
석유·가스 개발에서 저류층 전체의 측정가능성(M)은 탄성파와 물리검층에 의한 간접 추정에 의존하지만, 회전조향시스템(Rotary Steering System, RSS)과 지상 제어장비를 이용하면 정의된 운전범위에서 시추비트의 방향과 운전변수를 비교적 직접적으로 조정할 수 있다.
브라질 해상 Equinor의 페레그리노 C(Peregrino C) 플랫폼에서 SLB와 공동으로 수행한 자율 방향성시추는 지상 장비제어 자동화(DrillPilot)와 다운홀 시추성능 최적화(DrillOps)를 통합하고, 자율조향 엔진이 지층 강도와 마찰 자료의 변화를 실시간으로 분석하여 굴착하중(WOB), 회전속도(RPM) 및 토크를 자동으로 조정한 사례이다. SLB의 보고에 따르면 2.6 km 시추 구간의 99%에서 직접적인 조작 개입 없이 운전이 이루어졌고, 5개 오프셋 유정 대비 평균 굴진율(ROP)이 60% 이상 향상되었다(SLB, 2024). 이 수치는 정상 시추구간에서 직접 조작이 거의 없었다는 의미이며, 원격감독, 시스템 설정 및 비정상 상황 대응에서 인간의 역할이 제거되었다는 뜻은 아니다. 국내에서도 자료 기반 실시간 ROP 예측과 최적화 기술이 검토된 바 있다(Jeong et al., 2020).
학술 문헌에서도 ROP 예측에 인공신경망 등 자료 기반 기법이 전통적 물리모델보다 높은 정확도를 보인 연구가 다수 보고되었다(Barbosa et al., 2019). 또한 ROP 향상에는 장비·비트·지질조건·시추계획의 차이도 영향을 미치므로, Peregrino C 사례의 개선폭을 AI 단독 효과로 해석해서는 안 된다.
P1의 적용범위를 제한하는 사례도 존재한다. 생산정과 지상설비처럼 압력·유량 계측과 초크·밸브 제어가 집중된 기능은 저류층 전체의 측정가능성이 낮더라도 국소 운전영역에서 Level 3에 접근할 수 있다. 이는 산업 전체가 하나의 천장을 갖는 것이 아니라 측정·제어 경계가 설정된 과업별로 이중 천장 분석틀을 적용해야 함을 보여준다.
P1 사례 평가 결과
Peregrino C 사례(E4; 기업 공개자료)에서 시스템은 정상운전 구간의 조향과 WOB·RPM·토크 조정을 스스로 결정·실행하였고, 운전범위를 벗어난 상황의 대응과 시스템 설정은 원격 감독자가 담당하였으므로 Level 3으로 판정하였다. 이는 예측 상한(Level 3)을 넘지 않으므로 P1과 부합한다. 다만 관찰 수준이 상한과 같다는 사실이 상한 자체를 확인하는 것은 아니며, 공개자료만으로 ROP 개선의 인과효과를 확정하기도 어렵다. 앞서 살펴본 사례는 측정가능성을 보완하는 배경 사례이며, 사례별 판정 근거는 부록 Table A1에 제시하였다.
석탄·광물 개발: 노천 자율운반, 제련 로봇화와 갱내 재해 대응
노천광산의 자율운반시스템(AHS) 적용과 파쇄도·채광 경계 과업 분석
이하에서는 앞서 제시한 명제 P2를 노천 자율운반과 갱내 재해 대응이라는 과업 단위로 검토한다. 석탄과 광물자원 개발은 대상 자원의 차이에도 불구하고 암반과 지반의 굴착·파쇄·운반, 지반안정 및 작업장 안전이라는 공학적 특성을 공유한다. 이에 따라 본 연구에서는 두 분야를 고체 지반 매질을 다루는 하나의 비교 범주로 분석하되, 노천과 갱내라는 작업장 구분만으로 자율화 수준을 단정하지 않고 개별 과업의 측정·제어 조건을 함께 고려한다.
위성통신과 고정밀 GPS를 활용하기 쉬운 노천광산에서는 자율운반시스템(Autonomous Haulage System, AHS)과 발파설계 지원모형 등 다양한 AI 기술이 적용되고 있다. 국내 광산의 IoT 적용수준을 점검, 실시간 모니터링, 실시간 제어, 최적화 및 자율화의 다섯 단계로 구분한 연구도 통신·센서 인프라가 자동화 수준에 미치는 영향을 제시하였다(Kim et al., 2025). Liu et al.(2024)의 발파 파쇄도 예측모형(KPCA-BAS-BP)처럼 특정 광산 자료에서 높은 예측성능을 보인 연구도 있으나, 이는 발파설계의 의사결정 지원이며 발파공정의 물리적 자율화를 의미하지 않는다.
파쇄도 예측은 발파설계의 의사결정을 지원하는 정보·의사결정 자동화 사례이며, AHS는 차량의 위치·경로·속도 및 제동을 실제로 제어하는 물리적 자율화 사례이다. 두 기술은 모두 노천광산의 AI 활용을 구성하지만 자율화 수준과 통제권한은 서로 다르다. Rio Tinto의 철광석 사업에서는 130대 이상의 자율트럭이 사전에 정의된 GPS 경로와 중앙 감독시스템을 기반으로 운행되고 있다(Rio Tinto, 2026). 이 과업은 정의된 운행구역 안에서 시스템이 경로·속도·제동을 결정·실행하고 장애물 등 예외상황에서 차량이 스스로 정지하며, 관제자는 차량군을 원격 감독하는 구조이므로 Level 4로 판정하였다. 이는 높은 M과 C에 따른 예측 상한(Level 4) 이내의 상용운전 사례(E4; 기업 공개자료)이다.
가격조건에 따른 채광경계 변화를 분석한 ISSA-LSSVR 예측모형(Cao et al., 2023)은 물리적 제어가 아닌 경제적 계획 과업이므로 P2의 평가에서 제외하고 이후 적용 경계를 논의할 때 경계사례로 다룬다.
제련공정의 고위험 작업 로봇화: MIRS 사례와 예외상황의 한계
채굴 이후의 선광·제련 공정도 고온·고압의 화학·야금 공정으로서 M과 C의 결합제약을 살펴볼 수 있는 독립적인 과업 범주를 구성한다.
칠레 Chuquicamata 동제련소의 플래시 제련로는 용융 슬래그와 매트를 배출하는 출탕구(tap-hole)의 개폐 작업에 로봇 출탕기(MIRS Robotic Tapping Machine)를 도입하였다. 이 작업은 기존에 1~2명의 작업자가 산소랜스(oxygen lance)를 이용하여 고온의 용융물에 근접한 상태로 수행하던 고위험 작업이었다(Madariaga et al., 2022). 로봇 출탕기는 2002~2007년 개발되어 2007년 상용시험을 시작하였으며, 비철금속 제련로에 대한 세계 최초의 산업용 로봇 출탕 적용 사례이다. 유사한 원격제어 로봇 출탕 시스템은 미국 Rio Tinto Kennecott 제련소에도 도입되어 상용운전되고 있어, 로봇 출탕이 한 기업에 국한된 기술이 아님을 보여준다(Mining Technology, 2026).
이 과업을 이중 천장 분석틀의 관점에서 평가하면, 노 내부의 출탕구 상태와 용융물 유동은 열화상 카메라와 온도 센서로 부분적으로 관측되나 고온·분진·부식성 환경으로 인해 완전한 연속관측에는 미치지 못하므로 측정가능성(M)은 중간 수준으로 평가된다. 반면 로봇팔은 사전에 정의된 위치에서 개폐 동작을 직접적이고 반복적으로 수행하므로 통제가능성(C)은 높은 수준으로 평가된다. 관찰된 자율화 수준은 원격감독 하에서 정형화된 동작을 자동으로 수행하는 Level 2(부분 자동화)에 해당하며, 출탕 개시 시점과 이상 대응에 대한 최종 판단은 여전히 인간 감독자에게 남아 있다.
이 사례에서 min(M,C)는 Medium이므로 예측 상한은 Level 3이며, 관찰된 Level 2는 상한 이내이므로 판정 규칙과 부합한다. 관찰 수준이 상한보다 낮은 것은 로봇이 사전 프로그램된 궤적을 따르는 일반 자동화라는 점과 출탕 작업의 안전요건이 함께 작용한 결과로 해석된다. 한편 2021년 재설치 이후 노 하부에 비정형 고형물이 축적되는 이례적 조업 상황이 발생하자 로봇이 처리할 수 없는 더 긴 랜스가 필요해져 로봇 출탕기가 일시 철수된 사례가 보고되었다(Madariaga et al., 2022). 이는 이례적 고형물 축적을 사전에 파악하기 어려웠다는 측정가능성의 제약과, 기존 로봇의 도달거리·도구 운용범위를 벗어났다는 통제가능성의 제약이 함께 작용한 사례로 해석된다. 공개자료만으로는 두 제약을 분리하기 어려우나, 설계 운전범위를 벗어난 상황에서 자율화 수준이 후퇴하였다는 점은 M·C 제약이 자율화의 상한으로 작용한다는 본 분석틀의 관점과 부합한다. 이 사례는 성공 사례와 함께 제약 사례를 검토하기 위해 포함하였다.
이 사례의 로봇 동작은 사전에 프로그램된 반복 궤적을 따르므로, 앞서 제시한 산업 AI의 정의에 비추어 볼 때 AI 기반 자율화보다는 일반 자동화에 해당한다. 그럼에도 본 사례를 포함한 것은 M·C 제약이 알고리즘 유형과 무관하게 작용한다고 보기 때문이며, 향후 비전 기반 상태추정 등 AI 요소가 결합되더라도 측정가능성과 도구 운용범위의 제약은 상한으로 남을 수 있다.
갱내 채굴장의 재해 대응: 과업 단위의 자율화 한계와 명제 검토
밀폐된 갱내 채굴현장은 메탄 폭발과 암반파열(Rockburst) 위험에 노출되어 있다. 무선신호 감쇠, 센서의 제한된 공간적 관측범위와 변화하는 지반조건은 측정가능성을 낮추며, 안전에 중요한 사건이 드물수록 학습자료가 부족해지는 희귀사건 문제(curse of rarity; Liu and Feng, 2024)도 갱내 재해처럼 사고 사례가 드문 과업에 적용될 수 있다. 따라서 갱내 재해 대응은 낮은 자율화 수준에 머물 가능성이 높지만, 통제된 작업구역의 운반·컨베이어·환기 기능은 더 높은 수준으로 자동화될 수 있다. 광업 자율시스템의 도입 절차와 안전요건은 국제 지침으로 체계화되어 있다(GMG, 2024).
Demirkan et al.(2022)은 롱월 막장의 대기센서 자료와 전산유체역학(CFD)으로 생성한 3차원 메탄-공기 혼합정보를 수정 LSTM과 결합하였다. 유사한 전단기 위치와 운전조건에서 폭발성 가스구역을 87.9~92.4%의 정확도로 예측하였고, 입력 후 약 2분 이내에 결과를 생성하였다. 다만 이 연구는 실제 재해상황을 포함한 장기 운전자료가 아닌 CFD 자료로 평가한 조기경보 연구이므로, 위험의 조기 인지와 환기·대피 의사결정을 지원할 가능성을 보여주는 E1~E2 수준의 증거로 분류하였다.
광물·소재 분석 분야의 GNoME과 로봇 자율실험실 A-Lab을 결합한 소재탐색 연구(Merchant et al., 2023; Szymanski et al., 2023)는 통제된 실험실 환경의 자율화 사례로, 채광현장의 물리적 자율화에 대한 P2의 직접 증거가 아니라 본 분석틀의 적용 범위를 구분하는 경계사례로 다룬다.
P2의 단순한 노천-갱내 이분법과 일치하지 않는 사례도 있다. 갱내에서도 격리되고 표준화된 운반, 컨베이어 및 환기 기능은 원격제어나 부분 자동화를 넘어설 수 있다. 반대로 노천에서도 사면 내부상태와 발파결과처럼 비유일성과 비가역성이 큰 과업은 높은 자율화에 제약을 받는다. 이 반례는 작업장 유형보다 개별 과업의 측정·제어 경계를 분석해야 함을 뒷받침한다.
P2 사례 평가 결과
정형화된 노천 자율운반은 예측 상한(Level 4)과 같은 Level 4의 상용 사례가 존재하며, 갱내 메탄 재해 대응은 예측 상한(Level 2~3)보다 낮은 Level 1~2의 조기경보·의사결정 지원에 머문다. 두 과업 모두 관찰 수준이 예측 상한을 넘지 않으므로 P2와 부합한다. 갱내 대응이 상한보다 낮은 것은 높은 안전요건과 희귀사건 학습자료의 부족이 함께 작용한 결과로 해석된다. 다만 갱내의 표준화된 운반·환기 기능과 노천의 비정형 지반과업은 노천-갱내 이분법에서 벗어나므로, P2는 산업이 아니라 과업 단위로 한정할 때 선정 사례와 부합한다.
재생에너지 개발: 발전량 예측과 통합발전소·수요반응 디스패치
통합발전소·수요반응 디스패치의 자율화 수준과 M-C 제약
이하에서는 앞서 제시한 명제 P3, 즉 계측과 전력전자 기반 제어가 충분한 VPP와 분산형 DR 디스패치 과업의 예측 상한이 Level 3~4라는 명제를 검토한다. 송전망과 개별 인버터는 비교적 높은 측정·제어 능력을 갖지만, 배전망과 behind-the-meter 자원에는 관측 사각, 통신지연, 고객행동과 시장·계약 제약이 존재한다. 따라서 재생에너지 산업 전체를 일률적인 고M·고C로 간주하지 않고 과업별 경계를 적용한다.
태양광과 풍력의 변동성에 대응하려면 기상예측의 정확도와 적시성이 중요하다. GraphCast와 같은 기계학습 기반 중기 기상예측 모형은 기존 수치예보보다 높은 예측성능을 보고하였으나(Lam et al., 2023), 이는 VPP 제어의 직접 실증이 아니라 발전량 예측과 운영계획에 활용되는 상위 입력모형으로서 측정가능성(M)을 보강하는 수단으로 간주한다.
기상·발전량·전력수요 예측정보는 VPP와 DR의 운영계획에 활용된다. 가정용 에너지관리시스템(HEMS)의 AI 에이전트가 다중에이전트 강화학습(MARL)으로 히트펌프·전기차 배터리 등의 운전과 충·방전 일정을 조정하는 방안이 제시되었으나(Moreno and Poudineh, 2026), 관련 문헌에는 시뮬레이션(E1)과 제한적 현장실증(E3)이 혼재한다.
현장 운전의 근거로는 2019년부터 호주 에너지시장운영기관(AEMO)이 수행한 VPP 실증사업을 들 수 있으며, 여러 주에 걸친 8개 VPP 포트폴리오와 7,150명 이상의 소비자가 참여하였다. 참여 VPP는 가정용 배터리를 중심으로 계통 사고 시 비상 주파수조정예비력(contingency FCAS)을 제공하고 실시간 에너지가격에 대응하는 운영을 보였다(AEMO, 2021). 이 운영에서 시스템은 운영자가 설정한 제약과 시장 등록조건 안에서 가격·주파수 신호에 따른 충방전을 자동으로 결정·실행하지만, 운영조건의 설정과 예외상황의 처리는 VPP 운영자와 관련 기관이 담당하므로 Level 3(E3)으로 판정하였다.
풍력단지 후류제어에서도 여러 강화학습 에이전트가 터빈별 요(yaw) 설정을 조정하는 MARLYC가 제안되었으나(Kadoche et al., 2023), 주로 시뮬레이션 환경에서 평가되었으므로 E1 수준의 기술 가능성으로 분류한다.
P3의 상한을 제한하는 반례는 배전망과 behind-the-meter 자원에서 나타난다. 인버터와 ESS의 제어능력이 높더라도 계통 토폴로지, 저압 구간의 상태, 고객 가용성과 통신상태가 충분히 관측되지 않으면 실제 자율화는 Level 2~3에 머물 수 있다. 이는 높은 C가 낮거나 불완전한 M을 단독으로 보상할 수 없다는 이중 천장 분석틀의 약한 고리 구조와 일치한다.
P3 사례 평가 결과
VPP·DR의 자율화 근거는 세 층위로 구분된다. 첫째, 현장에서 확인된 기능은 운영자가 설정한 제약 안에서 가격·주파수 신호에 따라 배터리를 자동으로 충방전하는 디스패치이며, 예외 처리는 운영자가 담당하므로 Level 3(E3)이다. 둘째, 다중에이전트 강화학습 기반의 분산 조정과 후류제어처럼 예외 대응까지 시스템이 수행하는 Level 4 수준의 기능은 시뮬레이션에서 구현되었다(E1). 셋째, 배전망 상태추정과 통신 신뢰성이 확보될 경우 Level 4가 향후 도달 가능한 수준이다. 관찰된 Level 3은 예측 상한(Level 3~4)을 넘지 않으므로 P3와 부합하며, 같은 디스패치 과업에서 Level 5 운영은 확인되지 않았다.
종합 평가와 적용 경계
이중 천장 분석틀의 통합 평가: 예측 상한과 관찰 수준의 비교
앞서 검토한 P1~P3의 결과를 Table 4에 종합하였다. 평가는 판정 규칙에 따른 예측 상한(Amax)과 선정된 과업 사례에서 관찰된 자율화 수준(Aobserved)을 비교하여 관찰 수준이 상한을 넘는지를 확인하는 방식으로 수행하였다.
Table 4.
Consistency between predicted ceilings and observed autonomy levels for selected tasks
Table 4와 같이 선정된 네 과업 가운데 관찰 수준이 예측 상한을 넘은 사례는 없었다. 방향성시추(P1)와 노천 자율운반(P2a)은 상한과 같은 수준에서 관찰되었고, 갱내 메탄재해 대응(P2b)과 VPP·DR 디스패치(P3)는 상한 범위의 하단 또는 그 이하에서 관찰되었다. 다만 상한에 도달한 두 과업의 근거는 상용운전(E4)이지만 기업 공개자료에 의존하고, P3의 현장 근거는 실증사업(E3) 수준이므로, 과업마다 해석의 강도가 다르다. 이 판정 방식과 자료의 한계는 결론에서 정리한다.
사례 검토 과정에서는 명제와 어긋나 보이는 반례도 확인되었다. 갱내에서도 표준화된 운반·환기 기능은 높은 수준으로 자동화되는 반면, 노천에서도 비정형 지반 과업은 자율화가 제한된다. 이들은 산업 단위로 보면 P2와 어긋나지만, 개별 과업의 M·C로 판정하면 판정 규칙과 부합한다. 따라서 명제의 불일치가 아니라 분석 단위를 과업으로 두어야 하는 근거로 해석하였다. 이와 달리 로봇 출탕기는 운전범위를 벗어난 상황에서 M과 C가 함께 제약되어 자율화 수준이 후퇴한 사례로, 판정 규칙과 부합하는 제약 사례에 해당한다. 한편 채광경계 계획과 소재탐색은 본 분석틀의 적용 경계를 보여주는 경계사례로, 이중 천장 분석틀의 적용 경계에서 함께 다룬다.
이중 천장 분석틀의 적용 경계: 인지적 의사결정과 통제된 실험 환경
본 분석틀은 AI가 현장 상태를 파악하고(M) 판단을 직접 물리적 행동으로 옮기는(C) 과업을 대상으로 하므로, 인지적·경제적 의사결정 과업과 통제된 실험 환경의 자율화는 그 적용 경계에 해당한다. 인지적·경제적 의사결정 과업은 분석 결과를 사람이나 조직이 실행하므로 통제가능성이 성립하지 않는다. 채광경계 계획, 탄성파 해석과 광물탐사의 기반모델·탐사 에이전트(Sheng et al., 2025; Sansal et al., 2025; Ajibade, 2026; Daruna et al., 2024; Yu et al., 2024; Yuan et al., 2026), 전력망 운영을 지원하는 에이전틱 AI(Kiasari and Aly, 2026; Antonesi et al., 2025; Vergara, 2026)가 이에 해당하며, 이들의 자율화 수준은 학습자료의 질과 조직의 권한 위임(Z)에 따라 정해진다. 이와 달리 소재탐색 자율실험실은 측정과 구동 조건을 인위적으로 확보한 통제된 환경의 자율화로, M과 C가 갖춰지면 자율화가 높아짐을 보여줄 뿐 현장의 자율화 수준을 뒷받침하지는 않는다.
하이브리드 모델링과 측정가능성
측정가능성이 제약되는 과업에서는 센서를 늘리는 방법 외에, 물리법칙으로 관측 공백을 보완하는 하이브리드 모델링이 대안이 될 수 있다. 지배방정식을 손실함수의 제약항으로 반영하는 물리 기반 신경망(Physics-Informed Neural Network, PINN)은 적은 관측자료로도 물리적으로 일관된 상태추정을 가능하게 하며(Raissi et al., 2019), 훈련 조건을 벗어난 영역에서 보존법칙에 어긋나는 예측을 줄인다(UNIDO, 2026). 갱내 메탄 확산처럼 센서가 막장 일부에만 배치된 경우, 이러한 접근은 센서 사이 영역의 상태를 추정하여 측정가능성(M)을 높이는 수단이 된다. 다만 그 효과는 지배방정식이 알려져 있고 자료만 부족한 경우에 크며, 저류층처럼 물성 분포 자체가 불확실한 경우에는 제한적이다. 또한 약한 고리 구조에 따라 통제가능성이 천장인 과업에서는 M을 보강해도 자율화 상한이 높아지지 않는다.
안전 계층(Safety Envelope)과 통제가능성
에이전틱 AI와 피지컬 AI가 산업 통제망에 편입될 때에는 운전제어와 기능안전 계층의 독립성을 유지해야 한다. AI가 허용운전범위를 벗어나는 명령을 생성하더라도 독립된 SIS와 하드 인터록이 위험상태로의 진행을 차단하고 인간에게 통제권을 이양할 수 있어야 하며, 국내 인공지능기본법이 요구하는 사람의 관리·감독도 이러한 운영절차로 구현될 수 있다. 본 분석틀의 관점에서 이러한 안전 계층은 Table 2의 안전정지·인계 가능성을 구성하는 통제가능성(C)의 요소이며, Level 4 판정의 전제인 최소위험상태 전환을 가능하게 한다. 또한 사업장 간 원본자료 공유가 제한되는 경우 원본은 각 사업장에 보관하고 모형 갱신정보만 취합하는 연합학습(Federated Learning)이 희귀사건 자료를 보완하여 측정가능성을 높이는 대안이 될 수 있다(UNIDO, 2026).
결 론
본 연구는 측정가능성(M)과 통제가능성(C)에 기반한 이중 천장 분석틀을 자원공학 공정·과업의 물리적 자율화 수준을 비교하는 탐색적 틀로 제안하고, 명시적 판정 규칙에 따라 자율 방향성시추, 노천 자율운반, 갱내 메탄재해 대응 및 VPP·DR 디스패치 사례를 해석하였다(Table 4). 네 과업 모두 관찰된 자율화 수준이 min(M,C)에 따른 예측 상한을 넘지 않았다. 이 결과는 선정 사례에 대한 해석이며, 각 과업의 상한 자체를 확인한 것은 아니다. 분석 결과는 산업 전체보다 공정·과업 단위의 측정·제어 경계를 설정하는 것이 중요하며, 시뮬레이션과 인지적 최적화의 높은 성능은 현장 물리제어의 자율화 수준과 구분해야 함을 시사한다.
본 연구의 기여는 측정가능성과 통제가능성을 과업 단위로 판정하고 그 최소값을 자율화 상한에 대응시키는 명시적 규칙을 제시하여, 과업 간 자율화 수준의 차이를 비교·진단할 기준을 마련한 데 있다. 선정 사례의 해석에서 이 분석틀은 과업별 자율화 수준의 차이를 계측·구동 조건으로 설명하고, 관찰 수준이 상한에 못 미치는 원인이 측정가능성, 통제가능성, 경계조건 가운데 어디에 있는지 구분하며, 이를 바탕으로 계측과 제어 가운데 우선 보강할 대상을 제시할 수 있음을 보였다.
이중 천장 분석틀은 사례 해석을 바탕으로 국내 자원개발·에너지 현장과 연구개발의 투자 우선순위에 대해서도 시사점을 제공한다. 사례별 구속 제약과 개선 우선순위는 부록 Table A1에 정리하였다.
첫째, 석유·가스 개발의 방향성시추에서 조향·제어 장비가 충분히 확보되어 측정가능성(M)이 구속 제약으로 판정되는 경우에는, 선행 지층 예측과 시추 중 계측의 보강을 우선 검토할 필요가 있다. 국내 기업이 운영권자로 참여하는 사업에서는 이 기준을 시추 기술의 선택에 직접 적용할 수 있고, 해외 지분참여 사업에서는 운영사가 제안하는 자율 시추 기술을 평가하는 기준으로 활용할 수 있다.
둘째, 석회석 광산 등 국내 노천광산에서는 위치측정·통신·장애물 감지와 차량제어 조건이 해외 상용 사례에 준하는지 먼저 확인해야 한다. 이러한 측정·통제 조건이 확보된 경우에는 광산 규모, 운반 거리, 혼재 운행 및 안전인증 등의 경계조건(Z)이 도입 수준을 좌우할 수 있다. 따라서 운반로가 고정되고 다른 장비와의 교차가 적은 구간부터 원격·자율운반을 단계적으로 적용하는 것이 타당하다.
셋째, 갱내 광산에서는 센서의 공간적 관측범위와 무선통신을 확충하고 센서 사이 영역은 물리 기반 모델링으로 보완하여 상태 파악의 기반을 보강할 필요가 있다. 다만 측정가능성의 개선만으로 자율화 상한이 높아지는 것은 아니므로, 환기·전원차단 등 제어수단의 응답성과 안전정지·인계 가능성을 함께 평가하고 보강해야 한다.
넷째, 2024년 6월 시행된 「분산에너지 활성화 특별법」(Special Act on Activation of Distributed Energy, 2023)으로 통합발전소(VPP) 제도가 도입되고 배전사업자에게 안정적인 배전망 관리 역할이 부여되면서, 국내에서도 소규모 분산자원을 묶어 전력시장에 참여시키는 제도적 기반이 마련되었다. 이러한 VPP·DR 운영에서 인버터·배터리의 제어 성능과 안전정지 기능이 확보된 경우에는, 배전망 상태 파악의 한계가 자율화 수준을 제약할 수 있다. 따라서 배전사업자와 통합발전소 사업자는 과업별 구속 제약을 확인하고, 측정가능성(M)이 주된 제약인 경우 배전망 상태추정과 계량·통신 인프라의 보강을 우선 검토할 필요가 있다.
다섯째, 국내 자원·에너지 분야의 AI 연구개발 과제를 기획하고 평가할 때 과제별로 M과 C를 판정하고 구속 제약을 기록하도록 하면, 취약한 축을 그대로 둔 채 알고리즘 개발에만 투자가 집중되는 것을 줄일 수 있다.
본 연구는 몇 가지 한계를 갖는다. ① 공개문헌과 대표사례에 기초한 이론적 표집이므로 통계적 대표성을 확보하지 못해 결과를 산업 전체로 일반화할 수 없으며, 기업자료에는 선택적 보고 가능성이 있다. 국내 현장에 대한 시사점도 국내 자료를 통해 적용 가능성을 확인하는 후속 연구가 필요하다. ② M과 C를 3단계 서열척도로 평가하여 연구자의 판단이 개입될 수 있으며, 복수 전문가에 의한 독립평가와 평가자 간 일치도 검증은 아직 수행되지 않았다. ③ 판정 규칙은 이미 알려진 사례를 검토하는 과정에서 정식화되었으므로, 사례 선정 이전에 규칙을 고정한 전향적 검증이 필요하다. ④ 판정 규칙은 관찰 수준이 상한을 넘는 경우만을 불일치로 보므로 판별력이 제한적이고, 시뮬레이션·실증사업·상용운전의 증거 수준과 시스템 경계가 서로 다르다. ⑤ 조직역량, 규제, 안전요건, 경제성, 사이버보안 및 데이터 거버넌스와 같은 추가 요인을 포함한 경계조건(Z)도 관찰된 자율화 수준에 영향을 줄 수 있다.
향후에는 통제가능성의 개선 속도와 규제·안전요건·조직역량·경제성 등의 경계조건을 함께 고려하도록 분석틀을 확장할 필요가 있으며, 후속 연구에서는 사전에 고정한 규칙에 따라 다수 공정을 전문가가 독립적으로 코딩하고 종단자료를 활용하여 판정 규칙의 설명력을 검증해야 한다.