

서 론
태양광 전기차의 발전량 생성과 동적 특성
태양광 전기차의 발전량 생성과정
차량 이동에 따른 발전조건의 동적 변화
주행과 주차 상태의 발전 특성
문헌근거와 분석체계
문헌검토 범위와 집중 근거코딩 대상의 선정
근거코딩 방법
근거코딩 결과의 활용 원칙
태양광 전기차 발전량 결정인자의 체계적 분류
태양·기상조건
시공간·운행조건
차량–도로–태양 기하조건
주변환경과 파생 노출상태
PV 시스템 특성 및 열·전기적 응답
태양광 전기차 발전량 결정인자의 상호작용과 주요 생성경로
기하·환경–일사 경로
열적 응답 경로
부분음영–전기적 응답 경로
실제 출력과 누적 발전량
태양광 전기차 운행상황별 정보표현 요구수준
주행상태
주차상태
태양광 전기차 발전량 평가·예측을 위한 데이터 표현체계
물리적 결정인자와 데이터원의 구분
물리적 현실에서 과업지향형 데이터 표현으로의 변환
과업지향형 데이터 표현의 구성원칙
원자료, 파생정보 및 혼합형 표현
AI 기반 발전량 평가·예측을 위한 데이터 표현과 실차 데이터 구축
평가·예측대상과 시간범위의 정의
평가·예측과업과 데이터 표현의 연결
R0–R3 기반 실차 데이터 구축체계
연구공백과 향후 연구과제
동기화된 다중물리 실차 데이터셋의 구축
동적 음영과 공간적 일사 불균일성
광학–열–전기 경로의 통합검증
불확실성, 전이가능성 및 일반화 성능의 평가
데이터 표현의 예측적 유효성 검증
결 론
서 론
전기자동차의 보급 확대와 수송부문의 탈탄소화 요구에 따라 차량 외장면에 설치된 태양광 모듈을 이용하여 주행에 필요한 에너지를 직접 생산하는 태양광 전기차(solar electric vehicle)에 대한 관심이 증가하고 있다. 태양광 전기차에 적용되는 전기차일체형 태양광(vehicle-integrated photovoltaics, VIPV) 기술은 개념설계 수준을 넘어 승용차, 상용차, 버스 등 실제 운송수단으로 적용범위가 확대되고 있으며, 실차 일사량 측정, 발전량 평가, 시스템 통합, 제어 및 운용전략 등으로 연구영역도 확장되고 있다(Commault et al., 2021; Tsakalidis et al., 2025; Choi et al., 2025).
태양광 전기차에 적용되는 태양광(photovoltaic, PV)의 광전변환 원리는 일반적인 고정형 태양광발전과 동일하지만 실제 운용조건은 크게 다르다. 고정형 태양광발전에서는 위치, 모듈방향 및 주변환경과의 상대적 공간관계가 대부분 일정한 반면, 태양광 전기차에서는 차량 이동에 따라 위치, 진행방향 및 주변 장애물에 대한 노출조건이 지속적으로 변한다. 실제 이동차량과 실차 측정연구에서도 주행 중 일사량이 도로환경과 차량위치에 따라 큰 시공간적 변동을 보이는 것으로 보고되었다(Oh et al., 2020; Wetzel et al., 2022; Sovetkin et al., 2023). 이러한 특성은 지붕뿐 아니라 보닛, 후면 및 측면 등 여러 차량표면에 PV가 설치되는 경우 더욱 두드러지며, 각 표면은 태양과의 상대적 기하관계에 따라 서로 다른 입사각(angle of incidence, AOI)과 일사조건에 노출된다(Ota et al., 2019; Park et al., 2023).
따라서 태양광 전기차 발전의 핵심적인 특성은 새로운 광전변환 원리에 있다기보다, 고정형 태양광발전에서 대부분 고정되어 있거나 비교적 완만하게 변화하는 위치·기하·환경조건이 차량 이동에 따라 동적인 시공간 상태로 전환된다는 점에 있다. 이에 따라 실제 발전량은 태양·기상조건뿐 아니라 차량의 위치와 운행상태, 차량–도로–태양의 기하관계, 주변환경에 대한 노출, 그리고 PV 시스템의 정적 특성과 동적 열·전기적 상태 및 응답이 결합된 결과로 이해할 필요가 있다.
기존 연구에서는 기후와 기상, PV 기술, 모듈 형상과 배치, 온도, 음영, 시스템 구성과 통합, 지리정보시스템(geographic information system, GIS) 모델링 등 태양광 전기차의 성능과 관련된 다양한 요소가 폭넓게 다뤄져 왔다(Commault et al., 2021; Tsakalidis et al., 2025; Choi et al., 2025). 최근 출판된 해설논문 또한 차량설계, PV 시스템, 시스템 통합, 제어전략, 성능평가 및 환경노출과 같은 여러 관점에서 태양광 전기차와 VIPV 연구를 체계화하고 있다(Tsakalidis et al., 2025; Choi et al., 2025; Coleneso et al., 2026). 그러나 발전량 관련 정보를 발전량 생성과정에서의 위치와 작용경로에 따라 상위 결정인자, 파생·중간상태 및 PV 시스템의 열·전기적 상태와 응답으로 구분하고, 이를 실제 데이터원과 물리·공간적 파생과정을 거쳐 평가·예측에 활용 가능한 데이터 표현까지 연결하는 관점은 상대적으로 제한적으로 다뤄져 왔다.
일반적인 PV 발전량 예측연구에서는 과거 PV 출력, 일사량, 기온, 습도, 구름 및 바람과 같은 기상정보가 주요 입력으로 사용되어 왔으며, 예측시간범위와 데이터의 시간해상도 역시 입력구성에 영향을 주는 중요한 조건으로 다뤄져 왔다(Başaran et al., 2020; Di Leo et al., 2025). 태양광 전기차에서는 이러한 정보에 더하여 시간에 따라 변화하는 차량위치와 경로, 진행방향과 자세, 주변환경에 대한 노출 및 다면 PV의 표면별 일사조건을 함께 고려해야 한다. 따라서 고정형 PV 예측에서 이용해 온 입력변수를 단순히 확대하기보다, 각 정보가 태양광 전기차의 발전량 생성과정에서 어떠한 역할을 하며 어떤 데이터원과 변환과정을 통해 표현될 수 있는지를 구조화할 필요가 있다.
이러한 구조화를 위해서는 물리적 결정인자와 그 상호작용으로 형성되는 파생·중간상태, 그리고 이를 관측하거나 기술하기 위한 데이터원을 구분할 필요가 있다. 예를 들어 건물과 수목은 차량 주변환경을 구성하는 물리적 결정인자인 반면, 특정 위치와 시각의 음영은 태양위치, 차량위치 및 장애물기하의 상호작용으로 형성되는 파생 노출상태이다. AOI 역시 태양위치와 PV 표면기하의 관계로부터 형성되는 파생 기하상태이며, 면입사일사량(plane-of-array irradiance, POA)은 태양복사, 기하 및 환경노출의 영향을 통합하는 중간 일사상태로 볼 수 있다. 또한 차량위치는 실제 운행상태를 나타내는 물리정보인 반면 위성항법시스템(global navigation satellite system, GNSS)은 이를 관측하기 위한 데이터원이다. 이러한 구분은 발전량 관련 정보를 단순한 변수목록으로 다루는 대신 실제 물리현상에서 데이터 획득과 파생과정을 거쳐 평가·예측에 활용되는 정보구조로 연결하는 데 필요하다.
이러한 관점에서 본 연구는 두 가지 연구질문을 중심으로 관련 문헌을 구조적으로 검토한다. 첫째, 태양광 전기차의 발전량을 결정하는 물리적·운용적 정보는 무엇이며, 이를 발전량 생성과정에서의 위치와 역할에 따라 어떻게 체계화할 수 있는가? 둘째, 이러한 결정인자와 파생상태는 실제 데이터원으로부터 어떠한 물리·공간적 변환과정을 거쳐 발전량 평가·예측에 활용 가능한 과업지향형 데이터 표현(task-ready/model-ready representation)으로 구성될 수 있는가? 이를 위해 16편의 집중 근거코딩 문헌(focused evidence-coding studies)을 대상으로 정보의 활용방식을 비교하고, 발전량 관련 정보를 태양·기상조건, 시공간·운행조건, 차량–도로–태양 기하, 주변환경, PV 시스템 특성 및 열·전기적 응답의 다섯 영역으로 구조화한다. 또한 도심 주행, 개방도로 주행, 도심 주차 및 개방환경 주차를 독립적인 분류영역이 아니라 서로 다른 운행상황에서 요구되는 정보수준을 비교하기 위한 맥락으로 활용한다.
본 연구의 독창성은 새로운 발전량 영향인자를 제시하는 데 있지 않고, 기존 문헌에서 서로 다른 수준으로 다뤄져 온 물리적·운용적 정보를 발전량 생성과정에서의 위치와 작용경로에 따라 구조화하고, 이를 실제 데이터원과 물리·공간적 파생상태를 거쳐 평가·예측에 활용 가능한 데이터 표현으로 연결하는 데 있다. 이를 위해 물리적·운용적 현실(R0), 관측·외부 데이터원(R1), 물리·공간적 파생상태(R2), 과업지향형 데이터 표현(R3)의 추적가능한 정보변환체계를 제안한다. 이 체계는 특정 인공지능(artificial intelligence, AI) 알고리즘 자체를 제안하는 것을 목적으로 하지 않으며, AI를 포함한 발전량 평가·예측모델의 입력구성과 실차 학습·검증자료의 설계에 활용될 수 있다. 또한 제안된 데이터 표현의 예측성능과 전이가능성 및 일반화 성능은 향후 실차 데이터를 이용한 비교·검증을 통해 평가할 필요가 있다.
태양광 전기차의 발전량 생성과 동적 특성
태양광 전기차의 발전량 생성과정
태양광 전기차의 발전량은 차량에 도달하는 태양복사에너지가 PV 모듈에 입사하여 전기에너지로 변환되는 과정에서 결정된다. 기본적인 광전변환 원리는 고정형 태양광발전과 동일하지만, 차량에서는 위치, 방향, 운행상태 및 주변환경이 시간에 따라 변화하므로 각 단계의 발전조건도 지속적으로 달라진다. 따라서 실제 발전량을 평가하기 위해서는 특정 지역의 수평면 일사량뿐 아니라 차량이 경험하는 시공간적 조건과 차량표면별 일사조건을 함께 고려할 필요가 있다. 태양광 전기차의 발전량 생성과정은 Fig. 1과 같이 태양·기상조건과 차량의 운행·기하·환경조건으로부터 표면별 일사상태가 형성되고, 이후 PV 시스템의 열·전기적 응답을 거쳐 실제 출력과 누적 발전량으로 연결되는 과정으로 나타낼 수 있다.
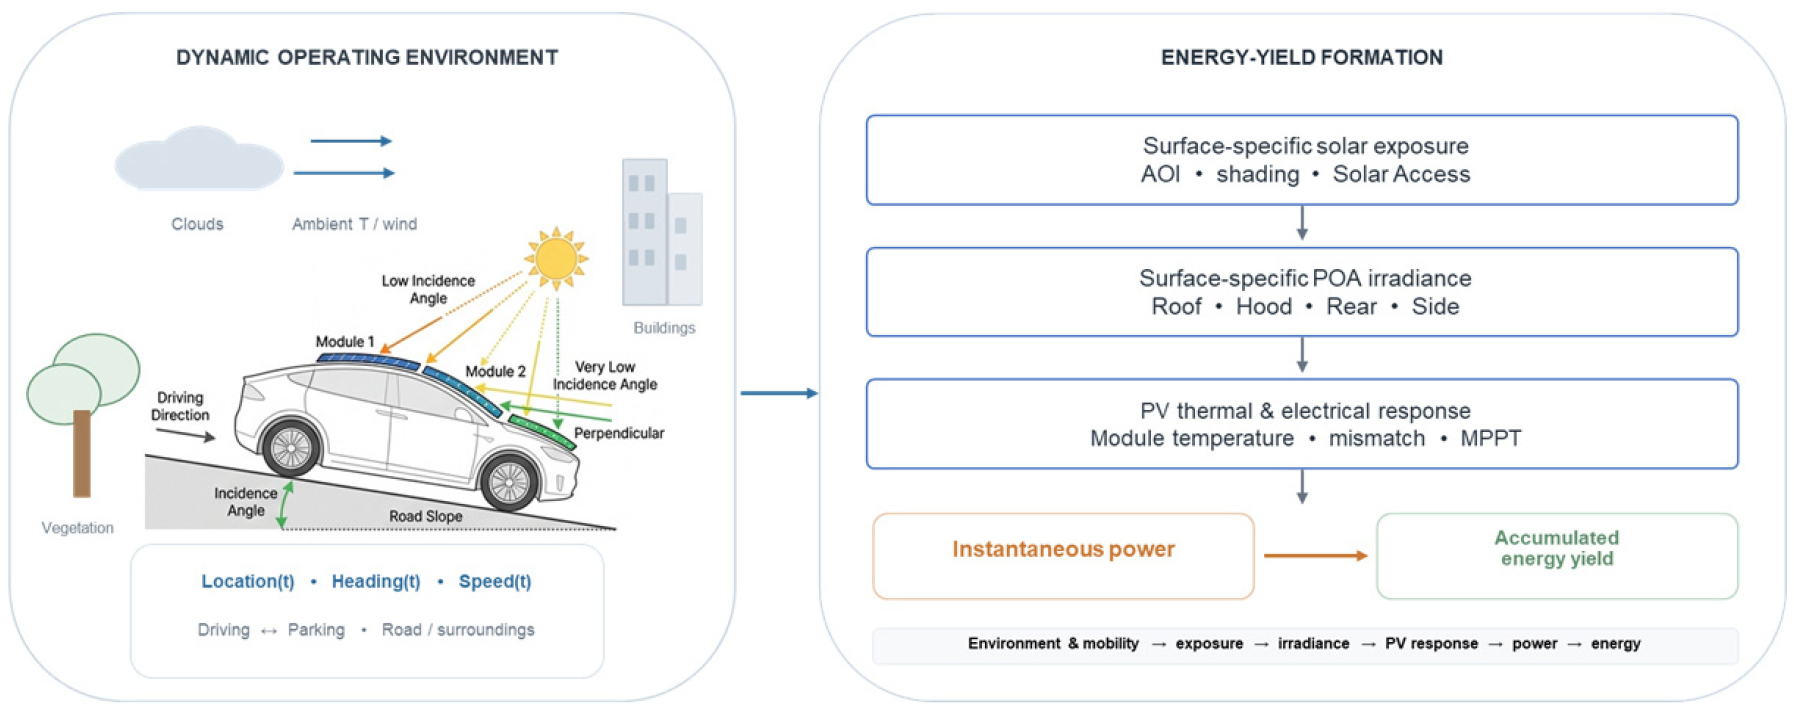
태양복사 자원을 나타내는 대표적인 변수에는 수평면 전일사량(global horizontal irradiance, GHI), 법선면 직달일사량(direct normal irradiance, DNI) 및 수평면 산란일사량(diffuse horizontal irradiance, DHI)이 있다. 그러나 이들 일사량이 PV 표면에 실제로 도달하는 일사량과 동일한 것은 아니다. 차량의 지붕, 보닛, 후면 및 측면은 서로 다른 방향을 가지며, 주행 중 차량방향과 태양위치의 상대관계도 변한다. 따라서 실제 발전량 산정을 위해서는 각 차량표면에 도달하는 POA 일사량을 고려하여야 한다(Ota et al., 2019; Park et al., 2023).
차량표면 s에 도달하는 POA 일사량은 직달(Gdir,s), 산란(Gdif,s) 및 반사(Gref,s) 성분의 합으로 나타낼 수 있다.
각 성분은 태양위치와 차량표면의 방향뿐 아니라 주변 장애물에 의한 차폐와 주변 표면의 반사조건에도 영향을 받으므로, 동일한 GHI 조건에서도 차량의 위치, 표면방향 및 주변환경에 따라 POA 일사량은 달라질 수 있다(Oh et al., 2020; Ku et al., 2024; Macías et al., 2024b). 따라서 POA는 독립적인 상위 결정인자라기보다 태양·기상, 기하 및 환경노출의 영향을 통합하는 중간 일사상태로 볼 수 있다.
POA가 형성된 이후 실제 출력은 PV 면적과 변환효율, 모듈온도 및 전기적 특성의 영향을 받는다. 또한 부분음영은 공간적으로 불균일한 일사분포를 형성하여 전기적 미스매치와 최대전력점 추종(maximum power point tracking, MPPT) 응답에 영향을 줄 수 있다(Macías et al., 2024a; Patel et al., 2025; Moruno et al., 2026). 이러한 열·전기적 작용경로는 제5장에서 보다 구체적으로 다룬다.
차량 이동에 따른 발전조건의 동적 변화
태양광 전기차와 고정형 태양광발전의 가장 큰 차이는 발전설비 자체가 이동한다는 점이다. 고정형 태양광발전에서는 설치위치, 모듈방향 및 주변환경과의 상대적 공간관계가 대부분 일정하지만, 태양광 전기차에서는 차량위치와 진행방향이 시간에 따라 변화하고 도로 및 주변 장애물과의 상대관계도 지속적으로 달라진다. 따라서 발전조건은 기상조건의 시간적 변화와 차량 이동에 따른 공간적 변화가 결합된 동적 상태로 이해할 필요가 있다.
차량 이동에 따라 직접적으로 변화하는 대표적인 정보에는 차량위치 Location(t), 진행방향과 차량자세를 포함하는 Orientation(t), 그리고 차량속도와 주행·주차상태를 포함하는 Operating state(t)가 있다. 이러한 정보는 시간에 따른 태양위치, 도로기하 및 주변환경과 결합하여 차량이 실제로 경험하는 기하·환경 노출조건을 형성한다.
주변 건물이나 지형 자체가 시간에 따라 변화하지 않더라도 이동하는 차량과 주변환경의 상대관계는 계속 달라질 수 있다. 이에 따라 동일한 장애물도 차량위치와 태양위치에 따라 비음영, 부분음영 또는 음영조건을 형성할 수 있으며, 실제 이동차량 연구에서도 차량의 위치와 주변환경에 따라 주행 중 일사량과 발전잠재량이 빠르게 변화하는 것으로 보고되었다(Oh et al., 2020; Wetzel et al., 2022; Sovetkin et al., 2023).
차량의 이동은 표면별 태양기하에도 영향을 준다. 진행방향이나 도로경사가 변하면 각 PV 표면과 태양 사이의 상대방향이 달라져 AOI와 표면별 일사조건이 변화한다. 또한 차량속도는 각 공간적 일사조건에 노출되는 시간을 결정하며, 주변풍과 결합하여 상대기류와 모듈의 열적 상태에도 영향을 줄 수 있다. 이러한 차량속도의 서로 다른 작용경로는 제5.2절에서 구체적으로 설명한다.
주행과 주차 상태의 발전 특성
태양광 전기차는 주행 중뿐 아니라 주차 중에도 발전하며, 두 운행상태에서는 발전조건의 변화양상이 서로 다르다. 주행 중에는 차량위치, 경로, 진행방향 및 주변환경과의 상대관계가 지속적으로 변화하므로 이동에 따른 시공간적 노출변화가 중요하다. 반면 주차 중에는 차량위치와 방향이 일정 시간 유지되는 경우가 많아 주차위치, 주차지속시간 및 시간에 따른 태양위치·기상·음영조건의 변화가 상대적으로 중요하다.
주행 중 발전량은 차량이 통과하는 도로구간별 일사조건과 해당 조건에 노출되는 시간이 누적된 결과로 형성되는 반면, 주차 중에는 고정된 위치에서 시간에 따라 변화하는 태양위치와 기상 및 음영조건이 발전량에 영향을 준다. 기존 연구에서는 이동경로상의 시공간적 일사변화를 이용한 발전잠재량 평가와 함께 주차공간의 태양광 접근도(Solar Access)를 이용한 발전량 평가 및 주차위치 최적화가 수행되어 왔다(Oh et al., 2020; Choi et al., 2021; Hong et al., 2023; Hong and Choi, 2025a, 2025b).
일정 운용기간의 총발전량은 주행 중 발전량과 주차 중 발전량의 합으로 이해할 수 있으며, 두 성분의 상대적 비중은 차량의 운행상태에 따라 달라질 수 있다. 예를 들어 통근차량에서는 실제 주행시간보다 주차시간이 길어 특정 조건에서 주차 중 발전량의 비중이 커질 수 있으나(Suh, 2024), 이러한 관계를 모든 태양광 전기차에 일반화할 수는 없다. 따라서 발전량 평가·예측에서는 주행과 주차를 서로 다른 운행상태로 구분하고, 각 상태에 적합한 정보의 종류와 시간·공간적 표현수준을 설정할 필요가 있다. 구체적인 운행상황별 정보 요구수준은 제6장에서 비교한다.
문헌근거와 분석체계
문헌검토 범위와 집중 근거코딩 대상의 선정
본 연구는 태양광 전기차 관련 문헌 전체를 정량적으로 수집·분석하는 체계적 문헌고찰을 목적으로 하지 않는다. 대신 발전량 생성과정과 직접 관련된 물리적·운용적 정보가 기존 연구에서 어떠한 형태로 정의·관측·입력·계산되어 왔는지를 구조적으로 검토하고, 이를 발전량 결정인자의 분류와 데이터 표현체계로 연결하는 것을 목적으로 한다.
이를 위해 발전량 관련 정보의 사용방식을 일관된 기준으로 비교할 수 있는 16편의 집중 근거코딩 문헌(focused evidence-coding studies)을 선정하였다(Table 1). 선정 시에는 (1) 차량 또는 VIPV의 일사량·출력·발전량 생성과정을 직접 다루고, (2) 주요 물리·운용정보를 정량적으로 확인할 수 있으며, (3) 해당 정보의 측정·외부입력·가정 또는 계산과정을 연구방법, 자료설명, 수식 또는 분석절차에서 확인할 수 있는 연구를 우선하였다. 또한 주행·주차, 실차계측, GIS·라이다(light detection and ranging, LiDAR) 기반 공간모델링, 표면일사, 열응답, 부분음영, 전기적 미스매치 및 MPPT 등 발전량 생성과정의 서로 다른 단계와 분석방법을 상호보완적으로 포함하였다.
Table 1.
Focused vehicle-integrated photovoltaics (VIPV) studies selected for evidence coding and their primary analytical roles
| ID | Study | Analysis context | Primary evidence role |
| F1 | Ota et al. (2019) | Stationary vehicle / multi-surface measurement | Multi-directional irradiance and incidence-angle representation |
| F2 | Oh et al. (2020) | Urban solar bus / driving | Mobility-dependent GIS irradiance and urban shading |
| F3 | Wetzel et al. (2022) | Real-world road driving | High-frequency transient surface irradiance |
| F4 | Kim et al. (2022) |
Solar train / long-distance route | Terrain, buildings, forest and tunnel effects |
| F5 | Park et al. (2023) |
Solar electric vehicle / road driving | Road–vehicle–solar geometry and multi-surface irradiance |
| F6 | Sovetkin et al. (2023) | Real-world driving | LiDAR/geospatial irradiance modelling and field validation |
| F7 | Ku et al. (2024) | Urban solar electric vehicle / driving | Time/location-dependent shading and route analysis |
| F8 | Suh (2024) |
Highway commute / driving + parking | Driving–parking energy yield, speed and thermal treatment |
| F9 | Hong and Choi (2025a) | Urban parking | Solar Access, forecast irradiance and power estimation |
| F10 | Hong and Choi (2025b) | Urban parking | Precomputed Solar Access database and contextual representation |
| F11 | Macías et al. (2024a) | 4Partial-shading analysis | Irradiance nonuniformity, thermal response, interconnection and mismatch |
| F12 | Macías et al. (2024b) |
Parked vehicle / urban environment | Direct, diffuse and reflected irradiance under urban surroundings |
| F13 | Salomon et al. (2024) | Transient vehicle irradiance | Dynamic irradiance, partial shading and MPPT response |
| F14 | Patel et al. (2025) |
Real vehicle / driving + parking | Multi-surface PV and component-level electrical energy flow |
| F15 | Samadi et al. (2025) | Real-driving-based modelling | Integrated optical–thermal–electrical model chain |
| F16 | Moruno et al. (2026) | Urban dynamic shading | Dynamic shading, thermal response, mismatch and MPPT |
반면 배터리 열화, 충전경제성, 계통연계, 전과정평가, 정책·시장분석 등 발전량 생성과정 자체를 직접 분석하지 않는 연구와 정보의 획득·생성과정을 코딩하기 어려운 문헌은 제외하였다. 따라서 Table 1의 문헌군은 태양광 전기차 분야 전체를 통계적으로 대표하는 표본이 아니라, 발전량 관련 정보의 사용방식과 물리적 역할을 비교하기 위한 집중 분석대상이다. 이들 이외의 관련 문헌은 제2장과 제4–5장에서 개별 물리과정과 선행연구의 근거를 보완하는 데 활용하였다.
근거코딩 방법
태양광 전기차 연구에서는 동일한 물리량도 연구목적과 분석방법에 따라 서로 다른 방식으로 사용될 수 있다. 예를 들어 차량위치는 GNSS로 직접 측정하거나 도로망·운행계획으로부터 입력할 수 있으며, 모듈온도도 직접 측정하거나 기상·일사자료로부터 계산하거나 일정 조건으로 가정할 수 있다. 이러한 차이를 일관되게 비교하기 위해 개별 연구와 정보항목의 조합을 기본 코딩단위로 설정하였다.
검토한 19개 세부 정보항목은 (1) 태양복사 자원, (2) 주변기온, (3) 주변풍·상대기류, (4) 시간·날짜, (5) 차량위치·경로, (6) 속도, (7) 운행상태, (8) 진행방향·방향성, (9) 도로기하, (10) PV 표면·설치기하, (11) 주변환경, (12) 음영·Solar Access·하늘가시율(sky view factor, SVF), (13) 표면별 POA, (14) 공간적 일사 불균일성, (15) 모듈·셀온도, (16) PV 정적 파라미터, (17) 전기적 미스매치, (18) 전기적 연결구조·MPPT·전력수확, (19) 출력·발전량이다.
정보의 획득 또는 생성방식은 M(measured/direct observation), I(external input/database), A(assumed/fixed/scenario), D(derived/calculated)의 네 유형으로 구분하고, 민감도 또는 파라미터 변화분석에는 S를 보조표기로 사용하였다. 정보가 명시적으로 언급되었으나 정량적으로 취급되지 않은 경우에는 O, 다뤄지지 않았거나 정량적 근거를 확인할 수 없는 경우에는 –로 처리하였다. O와 –는 M/I/A/ D와 동시에 부여하지 않았으며, M/I/A/D 및 S는 연구방법, 자료설명, 수식, 실험구성 또는 분석절차에서 사용방식을 확인할 수 있는 경우에만 부여하였다.
문헌 간 전체적인 취급범위를 비교하기 위해 19개 세부항목을 ① 태양·기상, ② 이동·운행, ③ 차량–도로–태양 기하, ④ 주변환경·노출, ⑤ 표면일사, ⑥ 열상태, ⑦ PV 정적 파라미터, ⑧ 전기적 응답·전력수확, ⑨ 출력·발전량의 9개 정보영역으로 집계하였다. 이 9개 영역은 문헌의 정보 취급범위를 비교하기 위한 분석단위이며, 제4장의 물리적 결정인자 분류체계와는 구분된다.
각 연구에서 해당 정보영역의 항목이 M, I, A 또는 D 형태로 정량적으로 사용된 경우 Q(quantitatively treated), 정성적으로만 명시된 경우 O, 정량적·정성적 취급이 확인되지 않은 경우 –로 집계하였다. Table 2는 정보영역별 정량적 취급범위를 비교하기 위한 요약표이므로, 세부항목 수준에서 구분한 M/I/A/D의 획득·생성방식은 Q로 통합하여 표시하였다.
Table 2.
Quantitative coverage of major information blocks in the focused evidence-coding studies
| ID | Study | SM | MO | GE | EN | SI | TH | SP | EL | OUT |
| F1 | Ota et al. (2019) | Q | Q | Q | – | Q | – | – | – | – |
| F2 | Oh et al. (2020) | Q | Q | Q | Q | Q | – | Q | O | Q |
| F3 | Wetzel et al. (2022) | – | Q | Q | Q | Q | – | – | O | – |
| F4 | Kim et al. (2022) | Q | Q | Q | Q | Q | O | Q | – | Q |
| F5 | Park et al. (2023) | Q | Q | Q | Q | Q | – | Q | – | Q |
| F6 | Sovetkin et al. (2023) | Q | Q | Q | Q | Q | – | – | – | – |
| F7 | Ku et al. (2024) | Q | Q | Q | Q | Q | – | Q | – | Q |
| F8 | Suh (2024) | Q | Q | Q | Q | Q | Q | Q | Q | Q |
| F9 | Hong and Choi (2025a) | Q | Q | Q | Q | Q | Q | Q | – | Q |
| F10 | Hong and Choi (2025b) | – | Q | Q | Q | – | – | – | – | Q |
| F11 | Macías et al. (2024a) | Q | Q | Q | Q | Q | Q | Q | Q | Q |
| F12 | Macías et al. (2024b) | Q | Q | Q | Q | Q | – | – | – | – |
| F13 | Salomon et al. (2024) | – | Q | Q | Q | Q | Q | Q | Q | Q |
| F14 | Patel et al. (2025) | Q | Q | Q | Q | Q | – | Q | Q | Q |
| F15 | Samadi et al. (2025) | Q | Q | Q | O | Q | Q | Q | Q | Q |
| F16 | Moruno et al. (2026) | Q | Q | Q | Q | Q | Q | Q | Q | Q |
Note: SM = solar–meteorological; MO = mobility/operation; GE = vehicle–road–solar geometry; EN = surrounding environment/exposure; SI = surface irradiance; TH = thermal state; SP = static photovoltaic (PV) parameters; EL = electrical response/harvesting; OUT = PV power/energy output. Q = quantitatively treated in one or more constituent items coded as M, I, A, or D; O = explicitly discussed but not quantitatively treated; – = not treated or not identified.
Table 2를 기준으로 정량적으로 취급된 문헌 수는 이동·운행과 차량–도로–태양 기하가 각각 16편(100%), 표면일사 15편(93.8%), 주변환경·노출 14편(87.5%), 태양·기상 13편(81.3%), 출력·발전량 12편(75.0%), PV 정적 파라미터 11편(68.8%)이었으며, 열상태와 전기적 응답·전력수확은 각각 6편(37.5%)이었다. 이러한 차이를 직관적으로 비교하기 위해 Fig. 2에 정보영역별 정량적 취급범위를 제시하였다.
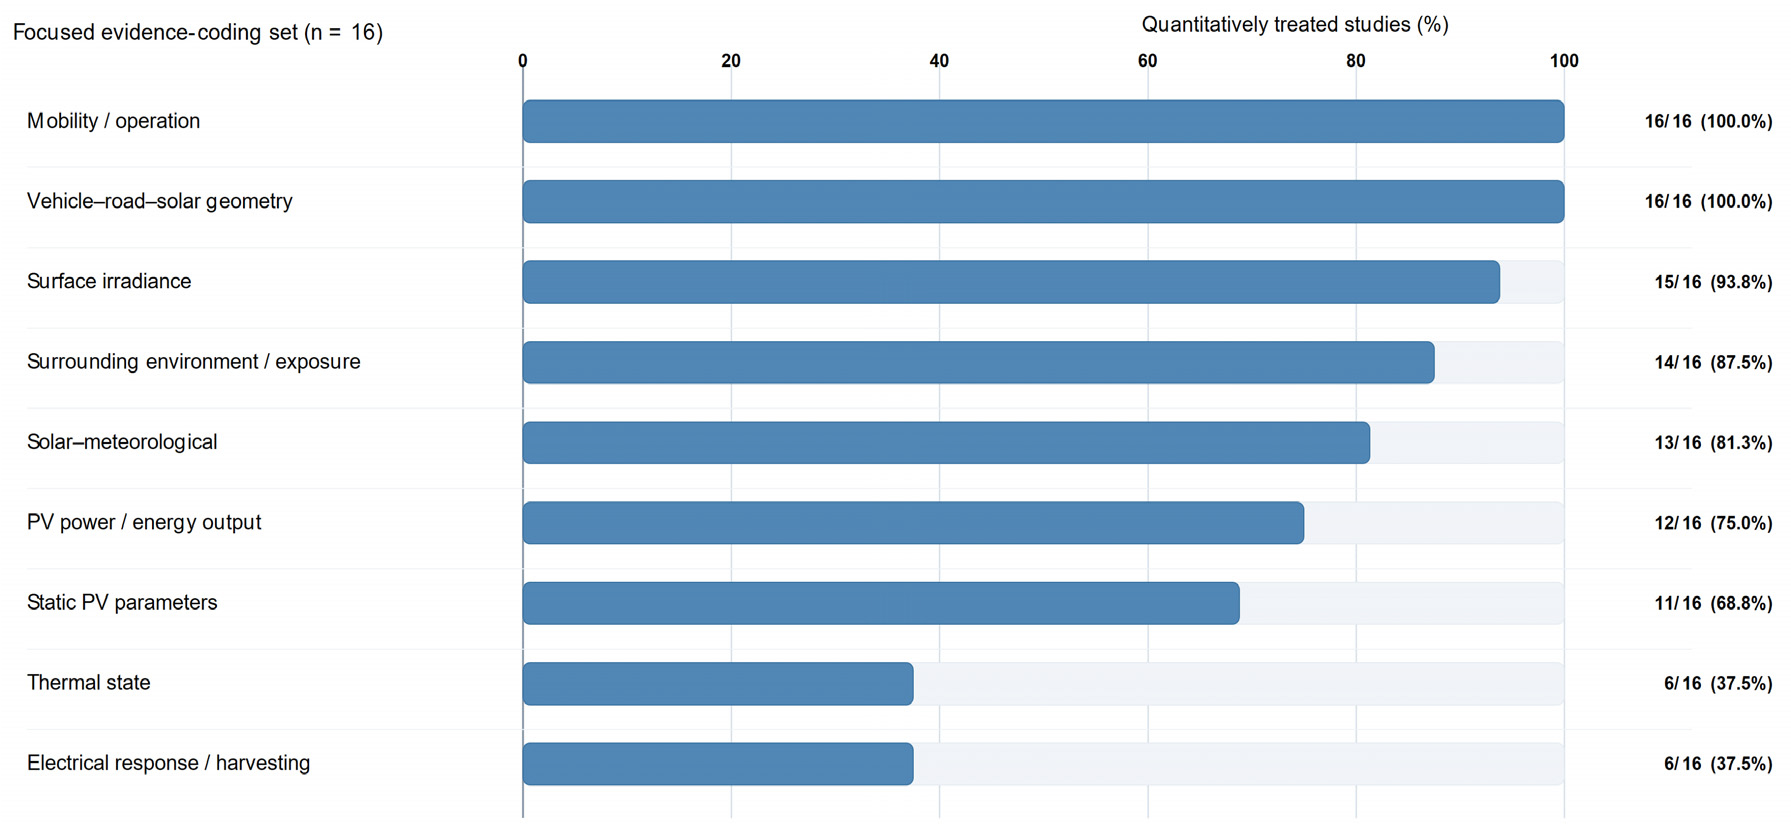
Fig. 2.
Quantitative coverage of major information blocks in the focused evidence-coding set (n = 16). Coverage frequencies indicate the extent to which each information block was quantitatively treated within the focused set and do not represent field-wide prevalence, physical importance, or effect magnitude.
Fig. 2의 빈도는 집중 근거코딩 문헌군 내부에서 각 정보영역이 정량적으로 다뤄진 정도를 나타내며, 분야 전체의 문헌 출현빈도나 결정인자의 물리적 중요도 또는 영향크기를 의미하지 않는다. 따라서 서로 다른 차량종류, 운행상황, 기후, 시간·공간해상도 및 출력지표에서 보고된 영향크기를 하나의 정량적 효과크기로 통합하거나 결정인자의 중요도를 서열화하지 않았다.
근거코딩 결과의 활용 원칙
근거코딩 결과는 기존 연구에서 각 정보가 어떠한 방식으로 획득·생성·사용되었는지를 비교하고, 이후 결정인자와 파생·중간상태의 물리적 위치 및 주요 작용경로를 정리하기 위한 근거로 활용하였다. 그러나 Table 2와 Fig. 2의 문헌빈도를 직접 이용하여 결정인자의 영역이나 중요도를 정하지 않았다.
최종 분류에서는 발전량 생성과정에서 각 정보가 차지하는 물리적 위치와 주된 작용경로를 우선하였다. 태양·기상, 운행, 기하 및 주변환경과 같이 발전조건을 형성하는 상위 결정인자와, 이들의 상호작용으로 형성되는 AOI, 음영, Solar Access, POA, 모듈온도 및 전기적 미스매치와 같은 파생·중간상태를 구분하였다. 하나의 정보가 여러 영역과 상호작용하는 경우에도 중복 배치하기보다 주된 발생원인 또는 대표적인 작용위치를 기준으로 분류하였다.
문헌근거의 성격은 단일한 강도등급으로 서열화하지 않고 실증·현장근거(empirical/field), 정량 모델링(quantitative modeling), 개념·정성근거(conceptual/qualitative)의 형태로 기술하였다. 이러한 원칙에 따른 물리적 분류는 제4장에서, 결정인자와 파생·중간상태 사이의 주요 생성경로와 상호작용은 제5장에서 제시한다.
태양광 전기차 발전량 결정인자의 체계적 분류
태양광 전기차의 발전량은 태양복사와 기상조건, 차량의 시공간적 운행상태, 차량–도로–태양의 기하관계, 주변환경에 대한 노출조건, 그리고 PV 시스템의 열·전기적 특성이 연속적으로 작용한 결과이다. 따라서 관련 정보를 동일한 수준의 영향인자로 나열하기보다, 발전량 생성과정에서의 물리적 위치와 역할에 따라 구분할 필요가 있다.
본 연구에서는 발전량 관련 정보를 다음의 다섯 영역으로 분류하였다.
• 태양·기상조건
• 시공간·운행조건
• 차량–도로–태양 기하조건
• 주변환경조건
• PV 시스템 특성 및 열·전기적 응답
앞의 네 영역은 태양광 전기차가 어떠한 태양에너지 자원과 시공간적·기하적·환경적 조건에 노출되는지를 설명하며, 다섯 번째 영역은 주어진 표면 일사조건에서 실제 전력이 생성·수확되는 데 관여하는 PV 시스템의 정적 특성과 동적 열·전기적 상태 및 응답을 포함한다.
AOI, 음영, Solar Access, SVF, POA 일사량은 독립적인 상위 결정인자라기보다 여러 조건의 상호작용으로 형성되는 파생 또는 중간상태로 구분하였다. 부분음영에 따른 공간적 일사 불균일성은 중간 일사상태로, 그 결과 형성될 수 있는 전기적 미스매치는 파생 전기상태로 분류하였다. 이러한 분류와 각 정보의 발전과정상 위치, 주요 작용기작 및 문헌근거의 유형을 Table 3에 정리하였다.
Table 3.
Mechanism-oriented classification of major VIPV energy-yield determinants and states
태양·기상조건
태양·기상조건은 태양광 전기차가 이용할 수 있는 기본적인 태양에너지 자원과 PV 시스템의 열적 경계조건을 형성한다. 대표적인 태양복사 변수인 GHI, DNI 및 DHI는 표면별 POA 일사량을 산정하기 위한 기본정보이지만, 이들 값 자체가 차량의 각 PV 표면에 실제로 도달하는 일사량을 의미하지는 않는다. 차량표면의 방향과 태양위치, 주변환경에 대한 노출조건이 함께 고려되어야 실제 표면 일사조건을 결정할 수 있다(Oh et al., 2020; Park et al., 2023; Ku et al., 2024).
주변기온은 모듈 또는 셀의 열상태에 영향을 주며, 주변풍은 차량운동과 결합하여 PV 표면이 경험하는 상대기류와 대류열전달조건에 영향을 줄 수 있다. 따라서 주변풍은 외부 기상조건으로, 상대기류는 이로부터 형성되는 파생 열적 경계상태로 구분하였다(Suh, 2024; Samadi et al., 2025).
시간과 날짜는 태양·기상조건이 아니라 시공간·운행조건으로 분류하였다. 태양위치 역시 독립적인 기상결정인자가 아니라 시간과 차량위치로부터 계산되는 파생상태이며, 이후 차량·PV 표면기하와 결합하여 AOI를 형성한다.
시공간·운행조건
시공간·운행조건은 차량이 태양·기상조건과 주변환경을 언제, 어디에서, 어떤 순서로 경험하는지를 결정한다. 주요 정보에는 차량위치, 경로 또는 궤적, 속도, 주행·주차상태, 출발시각 및 주차시간이 포함된다. 차량위치는 특정 시각의 공간적 상태이며, 기상자료, 도로기하 및 주변환경과 차량을 연결하는 기준이 된다(Oh et al., 2020; Kim et al., 2022). 이때 차량위치는 물리적·운용적 상태이고, GNSS는 이를 획득하기 위한 데이터원이므로 서로 구분할 필요가 있다.
경로 또는 궤적은 차량이 서로 다른 노출조건을 경험하는 순서를 정하며, 속도는 각 도로구간의 체류시간과 일사조건에 대한 노출시간을 결정한다. 차량의 진행방향(heading)은 시간에 따라 변화하는 운행상태로 분류하며, 도로방위는 그 대리정보로 사용할 수 있으나 실제 차량의 순간 진행방향과 항상 일치하는 것은 아니다(Park et al., 2023; Sovetkin et al., 2023).
주행과 주차는 서로 다른 운행상태이다. 주차에서는 경로와 속도의 변화가 사라지는 대신 주차위치, 차량방향 및 주차지속시간이 중요해진다(Suh, 2024; Hong and Choi, 2025a, 2025b). 속도와 주차지속시간이 발전량 누적 및 열적 상태에 미치는 구체적인 작용경로는 제5장에서 다룬다.
차량–도로–태양 기하조건
차량–도로–태양 기하조건은 태양복사가 차량의 각 PV 표면에 어떤 방향과 각도로 도달하는지를 결정한다. 주요 요소에는 도로방위, 도로경사, 차량자세, PV 설치표면의 방향과 형상 등이 포함된다. 도로방위는 차량이 도로를 따라 주행하는 경우 진행방향의 대리정보로 활용할 수 있으나 실제 순간 진행방향과 항상 일치하지는 않으며, 도로경사 역시 차량의 종방향 기울기에 영향을 주지만 실제 차량자세는 가속·감속, 노면조건 및 현가장치의 영향으로 달라질 수 있다.
지붕, 보닛, 후면 및 측면에 설치된 PV는 서로 다른 표면방향을 가지므로 동일한 태양위치에서도 서로 다른 입사조건을 경험한다. 곡면형 PV에서는 동일 모듈 내부에서도 국부적인 표면방향이 달라질 수 있다. 이러한 다면형·곡면형 특성에 따른 표면별 일사 차이는 실차 및 모델링 연구에서도 확인되었다(Ota et al., 2019; Park et al., 2023).
AOI는 태양위치와 PV 표면방향의 관계를 통합적으로 표현하는 대표적인 파생 기하상태이다. 따라서 AOI는 독립적인 상위 결정인자가 아니라 시간·위치와 차량·PV 기하의 상호작용으로 형성되는 파생상태로 분류하였다. 또한 차량의 진행방향은 시공간·운행상태인 반면, 유효 표면방향은 진행방향, 도로경사, 차량자세 및 PV 설치기하가 결합된 기하상태로 구분하였다.
주변환경과 파생 노출상태
주변환경은 태양광 전기차의 태양광 노출조건을 변화시키는 주요 외부요인이다. 대표적인 요소로 건물, 수목, 지형, 터널 및 도로시설물 등이 있으며, 이들은 태양과 차량 사이의 가시성을 변화시켜 표면에 도달하는 직달 및 산란일사에 영향을 준다(Oh et al., 2020; Kim et al., 2022; Ku et al., 2024). 주변환경 자체와 그 결과로 형성되는 노출상태는 구분할 필요가 있다. 건물·수목·지형과 같은 물리적 장애물은 상위 환경결정인자인 반면, 특정 위치와 시각에서 형성되는 음영은 태양위치, 차량위치 및 장애물기하의 상호작용으로 형성되는 파생 노출상태이다. Solar Access와 SVF 역시 주변환경 자체가 아니라 특정 지점 또는 방향에서 이용 가능한 태양 및 하늘영역을 나타내는 파생정보이다(Hong and Choi, 2025a, 2025b).
주변 표면의 반사율 또는 알베도는 반사일사에 영향을 주는 환경특성이며, 실제 도시환경에서도 직접·산란·반사일사의 영향을 함께 고려할 필요가 있음이 보고되었다(Macías et al., 2024b). 이러한 환경노출 정보가 태양복사 및 표면기하와 결합하면 차량표면별 POA가 형성되므로, 본 연구에서는 POA를 특정 환경영역에 포함시키지 않고 여러 상위조건의 영향을 통합하는 중간 일사상태로 분류하였다. 인접 이동차량 등에 의한 순간적 음영도 실제 운행에서 발생할 수 있으나 정량적 근거가 상대적으로 제한적이므로, 핵심 분류요소보다는 고정밀 분석에서 고려할 수 있는 추가적인 동적 환경요인으로 보았다.
PV 시스템 특성 및 열·전기적 응답
차량표면의 일사조건이 형성된 이후 실제 출력과 발전량은 PV 시스템의 정적 특성과 동적 열·전기적 상태 및 응답의 영향을 받는다. 주요 정적 특성에는 활성면적, 정격용량, 변환효율, 온도계수, 전기적 연결구조 및 바이패스 구성이 포함된다. 모듈 또는 셀 온도는 주변기온, 일사량 및 열전달조건의 영향을 받아 형성되는 동적 열상태이며, 온도계수는 온도 변화에 대한 출력 민감도를 나타내는 정적 시스템 특성이다. 기존 연구에서도 온도보정과 광학–열–전기 과정을 연결하는 모델링이 수행되어 왔다(Suh, 2024; Macías et al., 2024a; Samadi et al., 2025).
부분음영은 공간적 일사 불균일성을 형성할 수 있으며, 그 결과 셀 또는 모듈 사이에 전기적 미스매치가 발생할 수 있다. 따라서 공간적 일사 불균일성은 중간 일사상태로, 전기적 미스매치는 파생 전기상태로 구분하였다(Macías et al., 2024a; Moruno et al., 2026). 전기적 연결구조와 바이패스 구성은 PV 시스템에 미리 정의된 정적 전기특성인 반면, MPPT의 추종거동과 전력변환 응답은 시간에 따라 변하는 일사 및 전기조건에 대응하는 동적 전기응답이다(Salomon et al., 2024; Patel et al., 2025; Moruno et al., 2026). 따라서 D5는 열·전기적 ‘응답’만을 의미하는 것이 아니라 정적 시스템 특성과 동적 열·전기 상태 및 응답을 함께 포함한다. 이들 요소가 실제 출력으로 연결되는 구체적인 작용경로는 제5장에서 설명한다.
태양광 전기차 발전량 결정인자의 상호작용과 주요 생성경로
제4장에서 분류한 결정인자와 파생·중간상태는 서로 독립적으로 작용하는 것이 아니라 발전량 생성과정에서 연속적으로 연결된다. 태양·기상조건은 이용 가능한 태양복사와 열적 경계조건을 제공하고, 시공간·운행조건은 차량이 이러한 조건을 경험하는 위치와 시간을 결정한다. 차량–도로–태양 기하와 주변환경은 표면별 기하상태와 환경노출을 변화시키며, 이러한 영향은 POA 일사량에 통합된 후 PV 시스템의 열·전기적 상태와 응답을 거쳐 실제 출력과 발전량으로 나타난다.
그러나 이 과정은 하나의 직렬경로만으로 설명되지 않는다. 음영은 표면 일사량을 감소시키는 동시에 공간적 일사 불균일성을 형성하여 전기적 미스매치로 이어질 수 있으며, 차량의 이동은 노출시간뿐 아니라 상대기류를 통한 열적 상태에도 영향을 줄 수 있다. 본 연구에서는 이러한 상호작용을 ① 기하·환경–일사 경로, ② 열적 응답 경로, ③ 부분음영–전기적 응답 경로로 구분하였다(Fig. 3).
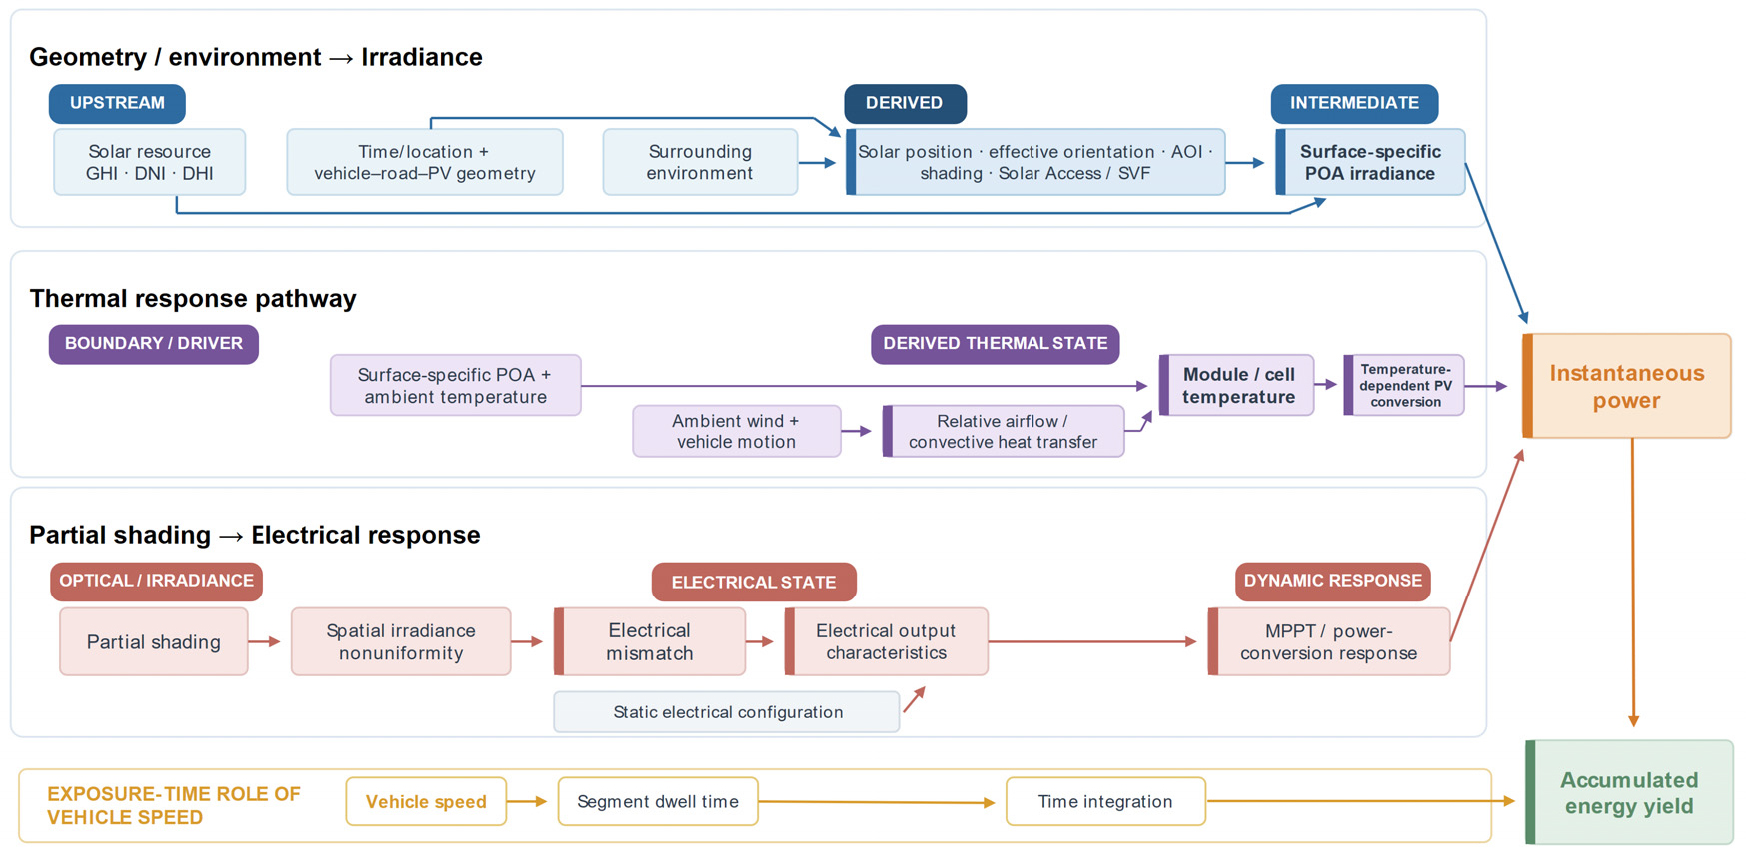
기하·환경–일사 경로
태양광 전기차의 표면별 일사조건은 태양복사 자원, 태양위치, 차량 및 PV 표면의 기하관계, 주변환경 노출이 결합되어 형성된다. 시간과 위치로부터 산정되는 태양위치는 차량의 진행방향, 도로경사, 차량자세 및 PV 설치기하와 결합하여 표면별 AOI를 결정한다. 따라서 동일한 시각과 위치에서도 지붕, 보닛, 후면 및 측면과 같이 방향이 다른 PV 표면은 서로 다른 입사조건을 경험할 수 있다(Park et al., 2023). 다면 일사측정 연구에서도 차량표면별로 서로 다른 일사조건이 관측되었다(Ota et al., 2019).
주변환경은 이러한 기하조건과 별도로 태양 및 하늘에 대한 가시성을 변화시킨다. 건물, 수목, 지형 및 도로시설물에 의한 차폐는 음영, Solar Access 및 SVF와 같은 파생 노출상태로 표현될 수 있으며(Oh et al., 2020; Ku et al., 2024; Hong and Choi, 2025a, 2025b), 주변 표면의 반사특성은 반사일사 성분에도 영향을 줄 수 있다(Macías et al., 2024b). 따라서 이 경로는 개념적으로 태양복사 자원 + 시간·위치 + 차량·도로·PV 기하 + 주변환경 → AOI·음영· Solar Access/SVF → 표면별 POA로 정리할 수 있다. 여기서 POA는 태양·기상, 기하 및 환경노출의 영향을 통합하는 중간 일사상태이다.
부분음영의 경우에는 평균 POA 감소와 공간적 일사 불균일성을 구분할 필요가 있다. 표면 일부만 차폐되면 평균 POA와 별도로 셀 또는 모듈 수준의 일사분포가 불균일해질 수 있으며, 이러한 상태는 제5.3절의 전기적 응답 경로로 이어진다.
열적 응답 경로
PV 표면에 도달한 일사량이 실제 전력으로 변환되는 과정에서는 모듈 또는 셀의 열상태가 개입한다. 모듈온도는 표면별 POA, 주변기온 및 열전달조건의 영향을 받아 형성되며, 그 변화는 PV의 온도 의존적 변환특성에 반영된다. 기존 연구에서도 모듈 또는 셀 온도의 추정과 온도보정이 발전량 산정에 활용되어 왔으며(Suh, 2024), 최근에는 일사조건에서 열상태와 전기출력까지 연결하는 광학–열–전기 모델링도 수행되고 있다(Macías et al., 2024a; Samadi et al., 2025).
차량 이동은 열적 경계조건에도 영향을 줄 수 있다. 주행 중에는 주변풍과 차량운동이 결합하여 PV 표면의 상대기류를 형성하고, 이는 대류열전달과 모듈온도에 영향을 줄 수 있다. 따라서 차량의 이동은 발전량 생성과정에서 두 가지 서로 다른 측면으로 작용할 수 있다. 하나는 차량속도가 구간별 체류시간과 일사조건에 대한 노출시간을 결정하여 누적 발전량에 영향을 주는 경로이고, 다른 하나는 차량운동과 주변풍이 상대기류를 변화시켜 모듈의 열상태와 순간출력에 영향을 주는 경로이다. 이러한 구분은 차량속도 또는 차량운동을 하나의 영향인자로 단순 해석하기보다, 시간적 누적과 열적 응답이라는 서로 다른 작용경로로 구분하는 데 의미가 있다.
부분음영–전기적 응답 경로
PV 표면의 일사조건이 공간적으로 불균일하면 셀 또는 모듈 사이에 전기적 미스매치가 발생할 수 있으며, 이 경우 실제 출력은 평균 POA만으로 추정한 값과 달라질 수 있다(Macías et al., 2024a; Moruno et al., 2026). 따라서 부분음영에 따른 전기적 경로는 부분음영 → 공간적 일사 불균일성 → 전기적 미스매치로 시작한다. 다만 전기적 연결구조와 바이패스 구성은 미스매치 이후에 새롭게 형성되는 상태가 아니라 PV 시스템에 미리 정의된 정적 전기구성이다. 따라서 발생한 미스매치가 실제 전기적 출력특성에 미치는 영향은 기존의 직·병렬 연결구조 및 바이패스 구성과의 상호작용에 따라 달라질 수 있다(Macías et al., 2024a).
이동차량에서는 음영과 일사조건이 짧은 시간에 변할 수 있으므로 최대전력점의 위치도 빠르게 변화하며, MPPT 및 전력변환장치의 동적 응답에 따라 실제로 수확되는 전력이 달라질 수 있다(Salomon et al., 2024; Moruno et al., 2026). 실차 다면형 PV 시스템의 전기적 에너지흐름을 분석한 Patel et al.(2025)의 연구도 표면 일사조건과 실제 수확전력을 구분하여 평가할 필요가 있음을 보여준다. 따라서 상세한 전기적 경로는 다음과 같이 정리할 수 있다.
• 부분음영 → 공간적 일사 불균일성 → 전기적 미스매치
• 전기적 미스매치 + 정적 전기구성 → 전기적 출력특성 → MPPT·전력변환 응답 → 실제 수확전력
이러한 구분은 음영, 일사 불균일성, 전기적 미스매치 및 MPPT를 동일한 수준의 결정인자로 취급하지 않고, 발전과정에서 서로 다른 위치의 상태와 응답으로 구분해야 하는 이유를 보여준다.
실제 출력과 누적 발전량
앞의 세 경로는 최종적으로 순간적인 PV 출력에서 통합된다. 표면별 POA는 이용 가능한 태양에너지의 크기를 나타내고, 모듈온도는 에너지 변환과정의 열적 상태를 반영한다. 부분음영에 따른 일사 불균일성과 전기적 미스매치, 그리고 정적 전기구성과 MPPT·전력변환 응답은 실제 수확전력의 크기에 영향을 준다. 다면형 VIPV에서는 이러한 과정이 지붕, 보닛, 후면 및 측면 등 각 PV 표면에서 서로 다른 일사·열·전기 조건으로 나타나며, 각 표면에서 수확된 전력을 통합한 값이 특정 시점의 차량 전체 PV 출력이 된다. 실제 차량의 다중 PV 표면과 전기적 에너지흐름을 분석한 Patel et al.(2025)의 연구는 이러한 다면형 시스템의 특성을 실증적으로 보여준다.
순간출력을 시간에 따라 적분하면 일정 운용기간의 누적 발전량이 된다. 따라서 전체 발전과정은 개념적으로 상위 결정인자 → 파생 기하·노출상태 → 표면별 일사상태 → 열·전기적 상태와 응답 → 순간출력 → 시간적 누적 발전량으로 정리할 수 있으며, Fig. 3은 이 과정의 주요 병렬경로와 상호작용을 나타낸다. 다만 모든 평가·예측과업에서 전체 경로를 동일한 세부수준으로 표현할 필요는 없다. 표면별 일사량이 대상인 경우에는 열·전기적 상태가 직접적인 분석대상이 아닐 수 있는 반면, 실제 수확전력이나 누적 발전량을 평가하는 경우에는 추가적인 열·전기적 정보가 필요할 수 있다. 이러한 과업 및 운행상황에 따른 정보 요구수준은 제6장에서 비교한다.
태양광 전기차 운행상황별 정보표현 요구수준
태양광 전기차의 기본적인 발전과정은 운행상황에 따라 달라지지 않지만, 평가·예측에 필요한 정보의 종류와 세부수준은 차량의 이동상태와 주변환경에 따라 달라질 수 있다. 본 연구에서는 이동상태(driving/parking)와 주변 차폐환경의 복잡도(urban/open)를 두 개의 개념적 축으로 설정하고, 도심 주행, 개방도로 주행, 도심 주차 및 개방환경 주차의 네 가지 대표 시나리오를 구성하였다(Table 4). 이는 모든 실제 운행조건을 포괄하는 절대적 분류가 아니라, 이동성과 환경복잡도가 정보표현 요구수준에 미치는 차이를 비교하기 위한 개념적 체계이다.
Table 4.
Proposed scenario-dependent information requirements for end-to-end VIPV energy-yield assessment
Note: ● = baseline information usually required for end-to-end cumulative VIPV energy-yield assessment; ○ = context-dependent information whose explicit representation depends on the physical setting or required modelling fidelity; △ = high-fidelity extension mainly required for detailed transient, cell/module-level, or electrical-harvesting analysis; – = generally not required as a separate representation under the specified scenario. The symbols indicate information representation requirements rather than physical importance, effect magnitude, or mandatory direct inputs to a prediction model. For surface irradiance or instantaneous power-oriented tasks, a subset of these information elements may be sufficient.
Table 4는 일정 운용기간의 누적 발전량까지 연결하는 전체 발전과정을 기준으로 각 시나리오에서 일반적으로 필요한 정보수준을 비교한 것이다. 따라서 표의 기호는 결정인자의 물리적 중요도나 영향크기 또는 특정 예측모델의 필수 입력변수를 의미하지 않으며, 실제 과업의 대상과 요구정밀도에 따라 필요한 정보의 일부만 사용될 수 있다.
주행상태
주행상태에서는 차량위치, 경로, 진행방향 및 속도와 같이 차량의 이동을 기술하는 정보가 기본적으로 요구된다. 차량위치는 기상·도로·주변환경 자료를 연결하는 공간적 기준이며, 경로는 차량이 서로 다른 노출조건을 경험하는 순서를 결정한다. 진행방향과 차량자세는 도로기하 및 PV 설치기하와 함께 표면별 일사조건에 영향을 주며, 속도는 각 도로구간의 체류시간을 결정한다.
도심 주행에서는 건물과 수목 등에 의해 음영과 환경노출이 빠르게 변화할 수 있으므로 주변환경, Solar Access 및 표면별 일사량을 보다 상세하게 표현할 필요가 있다(Oh et al., 2020; Ku et al., 2024). 반면 개방도로 또는 고속도로에서는 건물·수목에 의한 차폐가 상대적으로 작을 수 있어 상세한 도시환경 정보의 요구수준은 낮아질 수 있다. 다만 지형, 터널 또는 도로시설물에 의한 차폐가 존재하는 경우에는 이러한 환경정보를 상황에 따라 포함해야 한다(Suh, 2024).
차량속도는 누적 발전량 관점에서 구간별 체류시간을 결정하며, 요구정밀도가 높은 경우에는 상대기류를 통한 열적 영향도 고려할 수 있다. 그러나 위치·경로·기하와 같은 상위정보로부터 표면별 POA가 충분히 계산되거나 직접 측정되는 경우에는 이들 상위정보가 최종 데이터 표현에 각각 독립적으로 포함될 필요는 없다.
주차상태
주차상태에서는 경로와 속도의 동적 변화가 사라지는 대신 주차위치, 차량방향, 주차지속시간 및 시간에 따른 태양·기상·음영조건이 중요해진다. 주차위치는 해당 장소의 기상 및 주변환경 자료를 연결하는 공간적 기준이며, 주차지속시간은 변화하는 일사조건이 누적 발전량에 반영되는 기간을 결정한다.
도심 주차에서는 건물과 수목에 의한 차폐가 시간에 따라 달라질 수 있으므로 Solar Access와 같은 환경노출 정보가 유용하다. 기존 연구에서는 어안영상 또는 360° 영상을 이용하여 Solar Access를 산정하고 이를 주차위치 선정과 발전량 평가에 활용하였다(Choi et al., 2021; Hong et al., 2023; Hong and Choi, 2025a, 2025b). 반면 개방된 주차환경에서는 상세한 장애물 정보의 요구수준이 상대적으로 낮지만, 주변 지형·구조물·식생이 존재하는 경우에는 차폐효과를 상황에 따라 고려할 필요가 있다.
차량 또는 PV 표면의 방향은 주차 중 크게 변하지 않을 수 있으나, 다면형 VIPV에서는 동일한 위치에서도 지붕·보닛·후면·측면이 서로 다른 방향을 가지므로 표면별 일사조건 산정에 필요할 수 있다. 따라서 Table 4에서는 주차상황의 방향정보를 모든 경우의 기본정보가 아니라 분석대상 표면과 요구정밀도에 따른 상황의존정보로 구분하였다.
표면별 POA는 네 시나리오 모두에서 실제 발전과정과 직접 연결되는 핵심 중간상태이지만, 이를 생성하는 모든 상위정보가 최종 데이터 표현에 반드시 포함될 필요는 없다. 예를 들어 POA를 직접 측정하거나 외부자료로 확보할 수 있다면 AOI를 별도의 최종 입력으로 사용하지 않을 수도 있다. 또한 평가·예측대상이 표면별 일사량이나 순간출력처럼 발전과정의 중간단계인 경우에는 누적 발전량까지 필요한 열·전기적 정보의 일부가 불필요할 수 있다. 따라서 실제 과업에서는 평가대상과 요구정밀도를 먼저 정의한 후 필요한 정보범위를 결정해야 하며, 이러한 물리정보가 실제 데이터원과 파생과정을 거쳐 어떤 형태로 구성되는지는 제7장에서 다룬다.
태양광 전기차 발전량 평가·예측을 위한 데이터 표현체계
앞 장까지의 분류는 태양광 전기차의 발전량에 관여하는 물리적·운용적 정보와 이들 사이의 작용경로를 설명한다. 그러나 실제 평가·예측에 사용되는 데이터는 이러한 물리정보 자체와 반드시 동일하지 않다. 동일한 상태도 센서로 직접 관측하거나 외부 데이터베이스에서 획득할 수 있으며, 다른 원자료의 계산이나 공간분석을 통해 파생할 수도 있다. 따라서 발전량 관련 정보의 물리적 역할뿐 아니라, 해당 정보가 어떤 데이터원에서 획득되고 어떠한 변환을 거쳐 평가·예측에 활용 가능한 형태로 구성되는지를 구분할 필요가 있다. 본 연구에서는 이를 물리적·운용적 현실(R0)–관측·외부 데이터원(R1)–물리·공간적 파생상태(R2) –과업지향형 데이터 표현(R3)으로 이어지는 추적가능한 정보변환체계로 구조화하였다.
물리적 결정인자와 데이터원의 구분
물리적 결정인자는 실제 발전과정에 영향을 주는 상태 또는 조건이며, 데이터원은 이를 관측하거나 기술하기 위한 수단이다. 두 개념을 구분하지 않으면 차량위치와 GNSS, 차량자세와 IMU, 주변환경과 GIS 자료처럼 서로 다른 수준의 정보를 동일한 변수로 취급할 수 있다. 예를 들어 차량위치는 시공간·운행상태이고 GNSS는 이를 관측하는 데이터원이다. 차량자세는 기하상태인 반면 관성측정장치(inertial measurement unit, IMU)는 이를 측정하기 위한 센서이며, 건물·수목·지형은 실제 주변환경을 구성하는 물리요소인 반면 GIS, 수치표고모델(digital elevation model, DEM)/수치표면모델(digital surface model, DSM), LiDAR 및 영상은 이를 기술하기 위한 데이터원이다.
동일한 물리적 상태도 여러 데이터원 또는 대리정보로 표현할 수 있다. 차량의 진행방향은 GNSS 또는 차량센서에서 획득할 수 있고, 직접 관측자료가 없는 경우 도로방위를 대리정보로 사용할 수 있다. 반대로 하나의 데이터원에서 여러 파생상태를 생성할 수도 있다. 예를 들어 GNSS의 시간과 위치정보는 태양위치 계산, 도로구간 연결 및 주변환경 자료와의 공간결합에 함께 사용될 수 있다. 이러한 데이터원의 다양한 활용은 기존의 실차·공간분석 연구에서도 확인된다(Park et al., 2023; Sovetkin et al., 2023; Ku et al., 2024; Hong and Choi, 2025a, 2025b). 따라서 발전량 평가·예측을 위한 정보구성에서는 물리적 결정인자와 특정 데이터원을 일대일로 대응시키기보다, 평가대상, 운행상황, 이용 가능한 자료 및 요구정밀도에 따라 적절한 획득·변환경로를 선택할 필요가 있다.
물리적 현실에서 과업지향형 데이터 표현으로의 변환
본 연구에서는 태양광 전기차 발전량과 관련된 정보가 실제 평가·예측에 활용 가능한 형태로 구성되기까지의 과정을 Fig. 4와 같이 R0–R3의 네 단계로 구분하였다.
• R0–물리적·운용적 현실(physical and operational reality): 실제 태양복사와 기상조건, 차량의 이동과 자세, 도로와 주변환경, PV 표면의 일사상태 및 시스템의 열·전기적 상태를 포함한다.
• R1–관측·외부 데이터원(observed/external source data): GNSS, IMU, 제어기영역네트워크(controller area network, CAN), 차량탑재 일사센서, 모듈온도, 전압·전류·출력자료와 같은 직접 관측자료와 기상관측·수치예보(numerical weather prediction, NWP), GIS, DEM/DSM, LiDAR, 도로망, 영상 및 컴퓨터지원설계(computer-aided design, CAD) 자료와 같은 외부자료를 포함한다.
• R2–물리·공간적 파생상태(derived physical/geospatial state): R1을 물리적 또는 공간적으로 변환하여 생성한 상태이다. 대표적으로 태양위치, AOI, 음영, Solar Access, SVF, 표면별 POA, 상대기류, 추정 모듈온도, 전기적 미스매치 및 최대전력점(maximum power point, MPP) 상태 등이 해당한다.
• R3–과업지향형 데이터 표현(task-ready/model-ready representation): R1 또는 R2 정보를 특정 평가·예측대상, 시간범위, 운행상황, 공간단위 및 PV 표면에 맞게 정렬·집계·구조화하여 실제 분석이나 모델에서 사용할 수 있도록 구성한 형태이다.
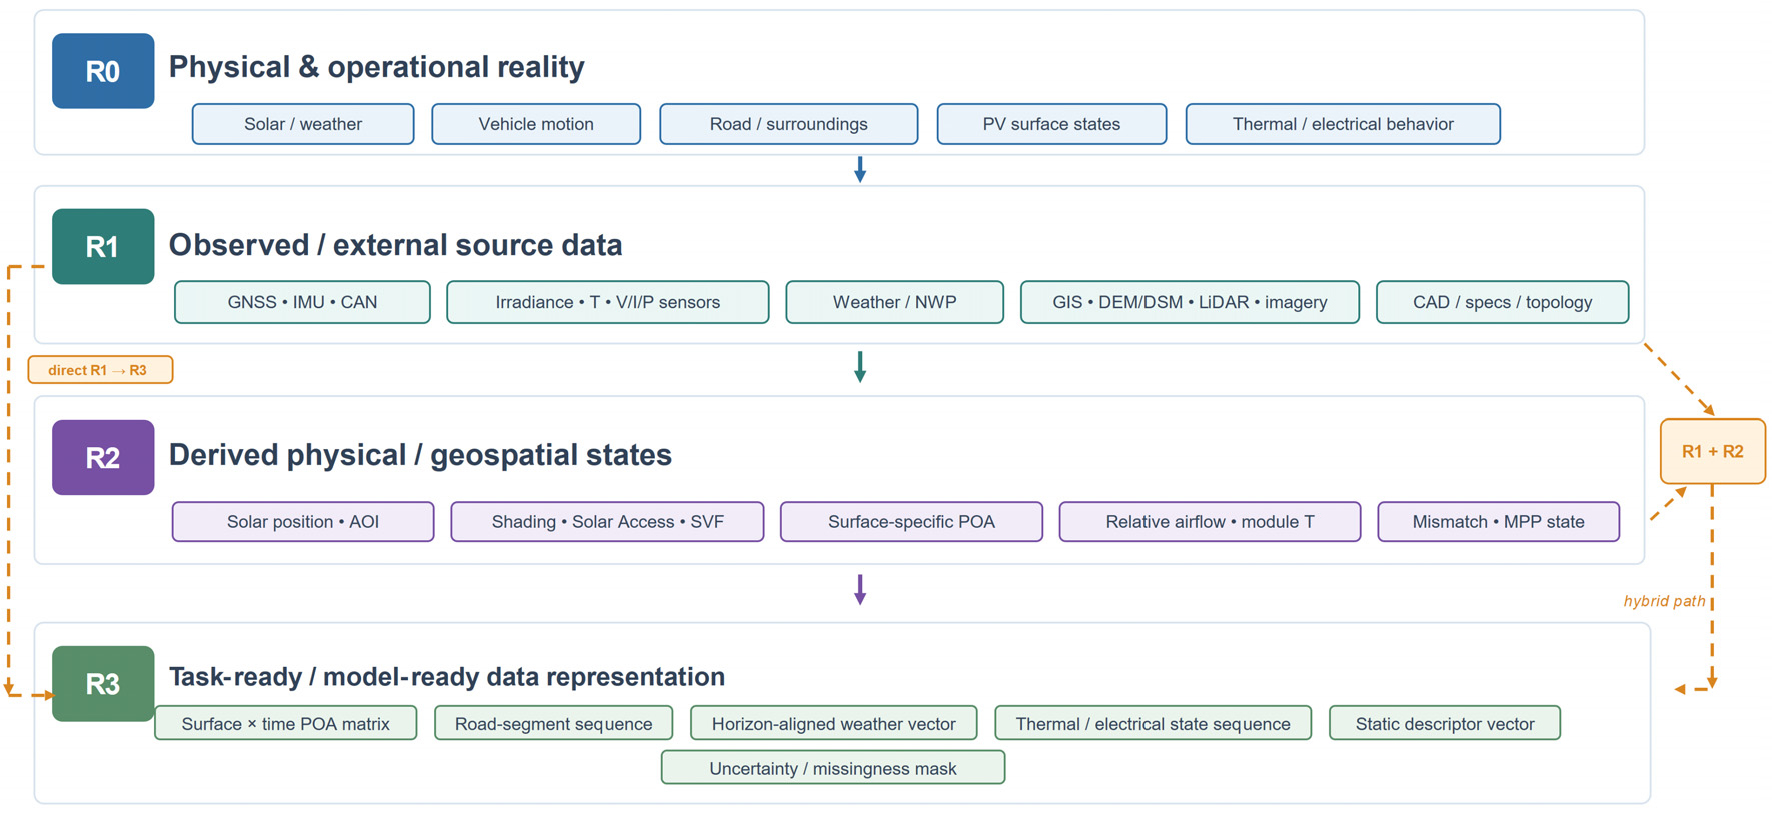
Fig. 4의 R0→R1→R2→R3은 대표적인 변환경로이며, 모든 정보가 반드시 네 단계를 순차적으로 거치는 것은 아니다. 직접 관측정보가 과업에 적합하면 R1→R3로 바로 구성할 수 있고, 직접 관측정보와 파생상태를 함께 사용하는 R1+R2→R3의 혼합경로도 가능하다. 또한 R1과 R2는 변수의 종류가 아니라 정보의 출처와 생성과정으로 구분해야 한다. 예를 들어 센서로 직접 측정한 POA나 모듈온도는 R1이지만, 일사·기하·환경정보 또는 열모델로 계산한 값은 R2이다. 마찬가지로 차량 네트워크에서 직접 획득한 속도는 R1이지만, 위치자료의 시간차분으로 계산한 속도는 R2가 될 수 있다.
이러한 구분은 동일한 물리량이라도 생성경로에 따라 포함되는 오차와 검증방법이 달라질 수 있다는 점에서 중요하다. 직접 측정된 POA는 일사모델의 독립적인 검증자료로 사용할 수 있는 반면, 기상·기하·환경정보로 계산된 POA는 각 입력자료와 변환과정의 불확실성을 함께 포함할 수 있다. 이동차량의 다면 일사를 직접 측정하거나 공간·기하정보로 계산한 기존 연구들은 이러한 서로 다른 정보생성 경로를 보여준다(Ota et al., 2019; Wetzel et al., 2022; Sovetkin et al., 2023; Patel et al., 2025).
과업지향형 데이터 표현의 구성원칙
R3는 R1 또는 R2 변수의 단순한 목록이 아니라 특정 평가·예측과업에 사용할 수 있도록 시간·공간·차량표면 및 목표과업의 관계를 유지하여 조직한 정보구조이다. 따라서 동일한 R1 또는 R2 정보도 과업에 따라 서로 다른 형태의 R3로 구성될 수 있다. 시간적 측면에서는 순간값, 과거 시계열, 향후 시간범위에 대응하는 예보자료 또는 일정 기간의 누적·평균값으로 구성할 수 있다. 공간적으로는 연속 GNSS 좌표, 도로구간, 경로상의 순서 또는 주차지점을 사용할 수 있으며, 다면형 VIPV에서는 지붕·보닛·후면·측면 등 표면별 차원을 유지할 필요가 있다.
예측과업에서는 정보의 이용가능 시점도 중요하다. 현재 차량위치와 과거 출력은 관측할 수 있지만 미래 기상조건은 예보자료에 의존하고, 예정경로나 주차지속시간은 운행계획의 가용성에 따라 달라질 수 있다. 따라서 미래 실제값을 예측시점에서 이미 알고 있는 것처럼 사용하는 것을 피하고, 각 정보가 언제 이용 가능한지를 명확히 해야 한다. 인접차량이나 일시적 장애물에 의한 순간음영처럼 사전에 정확히 확보하기 어려운 정보는 확정된 입력값으로만 표현하기 어렵다. 관측 가능한 경우에는 탐지정보로, 불완전한 경우에는 결측표시, 신뢰도 또는 불확실성 정보와 함께 구성하는 방법을 고려할 수 있다.
본 연구의 R3는 특정 AI 또는 예측알고리즘에 한정되지 않으며, 평가·시뮬레이션·예측 등 특정 과업에 활용할 수 있도록 정보를 조직한 표현을 의미한다. 이 가운데 발전량 예측에 사용되는 R3를 예측용 데이터 표현(prediction-oriented representation)이라 한다. 주요 물리정보가 R1과 R2를 거쳐 R3로 구성되는 대표적인 변환경로를 Table 5에 정리하였다. Table 5는 가능한 모든 조합을 열거하기 위한 것이 아니라, 정보의 생성경로와 추적가능성의 개념을 보여주기 위한 대표 사례이다.
Table 5.
Representative traceable pathways from physical information to task-ready data representations
Table 5에서처럼 동일한 R3도 서로 다른 R1–R2 경로를 통해 구성될 수 있다. 예를 들어 표면별 POA는 차량탑재 센서의 직접 측정자료를 시간·표면별로 정렬하여 R3로 사용할 수도 있고, 태양복사·차량기하·주변환경 자료로부터 계산한 R2를 이용하여 구성할 수도 있다. 주변환경 역시 GIS·LiDAR 또는 어안·360° 영상으로부터 음영이나 Solar Access 형태로 변환할 수 있다(Hong and Choi, 2025a, 2025b; Macías et al., 2024b).
원자료, 파생정보 및 혼합형 표현
R3는 정보의 생성경로에 따라 원자료 기반 표현(raw representation), 파생정보 기반 표현(derived representation) 및 혼합형 표현(hybrid representation)으로 구성할 수 있다. 원자료 기반 표현은 GNSS, 차량속도, 기상관측값 및 센서자료를 직접 사용하는 방식이고, 파생정보 기반 표현은 이들을 태양위치, AOI, Solar Access 또는 표면별 POA와 같이 물리·공간적 의미를 갖는 상태로 변환하여 사용하는 방식이다. 혼합형 표현은 직접 관측정보와 파생정보를 함께 사용한다.
원자료는 측정정보를 보존하고 사전변환을 줄일 수 있는 반면, 파생정보는 여러 원자료의 관계를 물리적으로 해석 가능한 상태로 통합할 수 있다. 다만 파생정보에는 계산에 사용한 기상·기하·공간자료와 모델의 오차가 전달될 수 있으므로 어느 한 방식의 성능우위를 사전에 전제할 수 없다.
따라서 R0–R3 체계의 목적은 특정 표현방식의 우수성을 주장하는 것이 아니라, 물리적 현실에서 데이터 획득과 파생과정을 거쳐 최종 과업에 사용되는 정보까지의 경로를 추적할 수 있도록 하는 것이다. 원자료·파생정보·혼합형 표현의 실제 활용과 비교·검증은 제8장과 제9장에서 다룬다.
AI 기반 발전량 평가·예측을 위한 데이터 표현과 실차 데이터 구축
제7장의 R0–R3 정보변환체계는 특정 AI 알고리즘이나 학습구조를 전제로 하지 않지만, AI를 포함한 발전량 평가·예측모델의 입력정보와 학습·검증자료를 구성하는 데 활용할 수 있다. 특히 AI 기반 과업에서는 알고리즘의 선택뿐 아니라, 물리적·운용적 정보를 어떠한 형태로 입력하고 이를 검증할 실차 데이터를 어떻게 구축하는지가 중요하다. 따라서 본 장에서는 R0–R3 체계를 바탕으로 평가·예측대상과 시간범위를 정의하고, 이를 과업지향형 데이터 표현과 연결한 후, 향후 모델 개발·검증에 활용할 수 있는 실차 데이터 구축체계를 제시한다.
평가·예측대상과 시간범위의 정의
태양광 전기차의 발전량 평가·예측과업은 대상에 따라 서로 다른 문제로 구분할 수 있다. 본 연구에서는 대표적인 예측대상을 다음의 세 수준으로 정리하였다.
• T1: 표면별 면입사일사량
• T2: VIPV 출력
• T3: 일정기간의 누적 발전량
여기서 t는 기준시각, 𝜏는 T1과 T2의 예측선행시간, H는 T3의 누적 발전량을 산정하는 평가·예측기간을 의미하며, s는 PV 표면을 나타낸다.
T1은 각 PV 표면에 도달하는 일사조건을 평가·예측하는 과업으로, 태양·기상조건, 차량–태양 기하 및 주변환경 노출정보가 주요 대상이 된다. T2는 이러한 일사조건에 PV 시스템의 열·전기적 특성을 추가하여 순간 또는 단시간 출력을 다루며, 정적 PV 특성과 모듈온도, 요구정밀도에 따라 일사 불균일성, 전기적 미스매치 및 MPPT 응답까지 고려할 수 있다. T3는 주행 또는 주차기간 동안의 출력을 누적한 발전량을 대상으로 하므로 경로, 구간별 체류시간, 운행시간 및 주차지속시간과 같은 시간적 운행정보가 추가로 중요해진다.
따라서 제6장의 Table 4는 누적 발전량까지 연결하는 전체 발전경로를 기준으로 한 정보 요구범위이며, 실제 과업이 T1 또는 T2인 경우에는 이후 단계의 일부 정보가 필요하지 않을 수 있다. 예를 들어 T1에서는 모듈온도와 전기적 미스매치가 직접적인 평가대상이 아니며, T2에서도 장기간의 운행일정이나 주차지속시간이 항상 요구되는 것은 아니다.
예측시간범위(forecast horizon) 역시 데이터 구성에 영향을 준다. 현재 또는 가까운 미래의 출력을 예측하는 경우에는 실시간 GNSS, 일사량, 차량상태 및 모듈온도와 같은 관측자료를 이용할 수 있지만, 수십 분 이후의 경로상 발전량이나 향후 수 시간의 주차발전량을 예측하려면 기상예보, 예정경로 또는 주차계획과 같은 미래정보가 필요하다. 따라서 평가·예측과업은 대상(target), 시간범위(horizon), 운행상황(scenario), 정보의 이용 가능성을 함께 고려하여 정의할 필요가 있다.
평가·예측과업과 데이터 표현의 연결
R0–R3 체계에 따르면 동일한 물리정보도 획득경로와 평가·예측목적에 따라 서로 다른 데이터 표현으로 구성될 수 있다. 따라서 실제 과업에서는 대상–시간범위–운행상황과 함께 어떤 R1·R2 정보를 어떠한 R3로 구성할 것인지 결정해야 한다. 예를 들어 도심 주행 중 단시간 VIPV 출력(T2)을 예측하는 경우, R1에서는 GNSS 위치와 시간, 차량속도와 운행상태, 차량방향·자세, 표면별 일사량, 모듈온도, PV 전압·전류·출력 및 기상 관측·예보자료를 이용할 수 있다. 필요에 따라 도로망과 건물·수목 등의 공간자료도 외부 R1 자료로 연계할 수 있다. 이들로부터 R2에서는 태양위치, 유효 표면방향과 AOI, 음영 또는 Solar Access, 계산된 표면별 POA 및 열적 상태 등을 생성할 수 있다.
R3에서는 이들 정보를 과업에 맞추어 시간·공간·PV 표면 기준으로 정렬하고 구조화한다. 예를 들어 표면×시간 형태의 일사·기하 시계열, 도로구간 순서에 따른 환경노출 자료, 예측시간범위에 대응하는 기상자료 및 과거 열·전기상태의 시계열로 구성할 수 있다. 표면별 POA나 모듈온도를 직접 측정한 경우에는 R1→R3로 직접 구성할 수 있고, 측정값과 계산된 파생상태가 모두 유용한 경우에는 R1+R2→R3의 혼합경로도 적용할 수 있다.
이처럼 R0–R3 체계는 새로운 결정인자를 추가하거나 특정 AI 입력변수를 일률적으로 지정하기 위한 것이 아니라, 실제 물리현상에서 AI를 포함한 평가·예측과업에 사용되는 데이터까지의 변환경로를 추적하기 위한 것이다. 원자료·파생정보·혼합형 표현의 상대적 유효성은 사전에 전제하지 않으며, 동일한 실차 데이터와 검증조건에서 비교할 필요가 있다. 구체적인 검증과제는 제9장에서 논의한다.
R0–R3 기반 실차 데이터 구축체계
R0–R3 체계를 실제 모델 개발과 검증에 적용하려면 어떤 정보를 차량에서 직접 관측하고, 어떤 자료를 외부에서 확보하며, 어떤 상태를 이후 R2로 계산할 것인지를 구분해야 한다. 특히 실험 이후 정확한 복원이 어렵거나 파생모델의 독립적인 검증에 필요한 정보는 가능한 범위에서 R1로 직접 확보하고, 태양위치·AOI·Solar Access 등 원자료로부터 재현 가능한 상태는 R2로 생성하는 접근이 적절하다.
차량표면별 일사량은 이러한 실차 데이터 구축에서 중요한 직접 관측대상이다. Ota et al.(2019)은 여러 차량표면의 일사량을 동시에 측정하였으며, Sovetkin et al. (2023)은 위치·방향·풍속 및 다면 일사자료를 공간정보와 연계하여 이동차량의 일사모델을 검증하였다. Patel et al.(2025)은 실차의 여러 PV 표면과 전기적 에너지흐름을 함께 계측하였다. 이러한 연구들은 표면별 일사, 차량운동 및 전기출력을 시간적으로 연계하여 수집하는 것이 모델의 각 변환단계를 검증하는 데 유용함을 보여준다.
이러한 원칙을 바탕으로 향후 태양광 전기차 모델 개발·검증을 위한 후보 실차 계측체계를 Table 6에 제시하였다. 이는 모든 연구에서 적용해야 하는 최소 센서사양이 아니라, 제4–7장에서 구조화한 물리정보와 생성경로를 실제 데이터로 연결하기 위한 후보 구성이다.
Table 6.
Candidate onboard measurement architecture for future solar electric vehicle model development and validation
차량탑재 센서는 가능한 모든 결정인자를 직접 측정하기보다, 복원이 어렵거나 R2 결과의 독립적인 검증에 필요한 R1 정보를 우선적으로 확보하도록 구성할 수 있다. 예를 들어 표면별 POA의 직접 측정값은 기상·기하·환경정보로 계산한 POA를 검증하는 데 사용할 수 있고, 실제 모듈온도는 열모델의 검증자료가 된다. 또한 PV 또는 MPPT 단계의 전압·전류·전력자료는 일사조건에서 실제 수확전력으로 이어지는 전기적 변환과정을 평가하는 데 활용할 수 있다.
다면형 VIPV에서는 단일 수평면 일사량만으로 각 표면의 노출상태를 충분히 설명하기 어려울 수 있으므로, 연구목적과 요구정밀도에 따라 대표 PV 표면별 일사량을 동시 측정하는 것이 유용하다. 부분음영과 전기적 미스매치를 상세히 검증하려는 경우에는 분산형 일사측정이나 영상·전기자료를 추가할 수 있으나, 이러한 구성은 모든 발전량 평가에 필요한 기본사양이 아니라 고정밀 분석을 위한 확장구성으로 보는 것이 적절하다.
마지막으로 실차 데이터 구축에서는 서로 다른 계측채널의 시간동기화와 메타데이터 관리가 중요하다. 차량위치·자세, 표면별 일사량, 모듈온도 및 전기출력은 공통 시각기준으로 기록하고, 센서별 원래 측정주기의 자료를 보존한 뒤 분석목적에 따라 정렬·재표본화할 필요가 있다. 센서의 설치위치와 방향, 교정정보, 측정단위, 좌표계, 차량·PV 시스템 사양 및 결측·이상치 등의 품질정보도 함께 관리해야 한다. 또한 태양광 전기차는 주차 중에도 발전하므로 필요한 경우 핵심 계측채널을 주행 종료 후에도 연속적으로 기록할 수 있어야 한다.
연구공백과 향후 연구과제
앞 절의 분석은 태양광 전기차 발전량이 태양·기상, 운행, 기하, 주변환경 및 PV 시스템의 열·전기적 과정이 연결되어 형성되며, 동일한 물리정보도 획득·생성과정에 따라 서로 다른 데이터 표현으로 구성될 수 있음을 보여준다. 향후 연구에서는 개별 결정인자를 추가적으로 나열하기보다, 이러한 발전과정상의 연결관계와 데이터 표현의 유효성을 실차 조건에서 검증하는 것이 중요하다.
본 장의 연구공백은 Table 2의 문헌 출현빈도만으로 판단한 것이 아니라, 집중 근거코딩 결과와 개별 연구의 방법론적 범위, 기존 연구에서 제시된 제한점 및 아직 충분히 검증되지 않은 물리적 연결관계를 함께 고려하여 도출하였다. 따라서 특정 정보영역의 문헌빈도가 낮다는 사실 자체를 물리적 중요도나 연구공백의 크기로 해석하지 않는다.
동기화된 다중물리 실차 데이터셋의 구축
태양광 전기차의 발전량 생성과정을 실차 조건에서 검증하려면 차량위치와 운행상태, 표면별 일사량, 주변환경, 모듈온도 및 실제 전기출력을 시간적으로 연계한 데이터가 필요하다. 그러나 Table 2에서 확인한 바와 같이 이동·기하·표면일사에 비해 열상태와 전기적 응답을 동일 연구에서 정량적으로 다룬 사례는 상대적으로 제한적이었으며, 다면형 VIPV의 일사·열·전기 정보를 장기간 동기화하여 확보한 자료도 충분하지 않다.
향후에는 다양한 계절, 기상조건, 도로유형 및 주행·주차상태를 포함하는 장기간 실차 데이터셋을 구축할 필요가 있다. 특히 직접 관측된 R1 정보와 그로부터 계산된 R2 정보를 함께 보존하면 파생모델의 오차와 최종 평가·예측오차를 구분하여 분석할 수 있다. 이러한 데이터셋은 특정 AI 모델의 학습자료에 한정되지 않고 원자료, 파생정보 및 혼합형 표현을 동일 조건에서 비교하는 공통 검증기반으로 활용할 수 있다. 제8장의 Table 6은 이를 위한 후보 계측구성의 예를 제시한다.
동적 음영과 공간적 일사 불균일성
GIS, 3차원 공간자료 및 영상기반 방법을 이용한 정적 주변환경의 음영모델링은 점차 정교해지고 있으나, 실제 주행에서는 인접 차량, 이동물체 및 일시적 장애물과 같이 사전에 구축된 공간자료만으로 표현하기 어려운 동적 차폐가 발생할 수 있다.
이러한 동적 음영은 평균 POA를 감소시키는 것에 그치지 않고 PV 표면 또는 셀 수준의 공간적 일사 불균일성을 형성하여 전기적 미스매치와 MPPT 응답으로 이어질 수 있다. 고속 일사측정, 부분음영의 전기적 모델링 및 동적 음영에 대한 연구가 수행되고 있으나, 실제 주행환경에서 동적 장애물 → 국부 음영 → 공간적 일사 불균일성 → 전기적 미스매치 → 수확전력의 전체 경로를 동기화된 실측자료로 검증한 사례는 제한적이다(Salomon et al., 2024; Macías et al., 2024a; Moruno et al., 2026).
향후에는 차량탑재 영상, LiDAR 및 필요에 따른 분산형 일사측정을 전기출력과 시간적으로 연계하여 동적 음영과 국부 일사분포를 검증할 필요가 있다. 특히 평균 POA가 유사하더라도 일사분포의 차이에 따라 실제 전기출력이 달라지는지를 실증적으로 확인하는 것이 중요하다. 사전에 정확히 예측하기 어려운 동적 장애물은 항상 결정론적 입력으로 제공하기보다 탐지정보, 신뢰도 또는 불확실성 정보와 함께 표현하는 방법도 검토할 필요가 있다.
광학–열–전기 경로의 통합검증
태양광 전기차의 실제 발전량은 차량–태양 기하와 주변환경에 의해 형성된 표면별 일사조건이 PV 시스템의 열적·전기적 응답으로 이어진 결과이다. 최근 연구에서는 부분음영, 모듈온도, 전기적 미스매치 및 MPPT를 함께 고려하는 접근이 확대되고 있으나, 이러한 전체 과정을 다양한 실제 운행조건에서 통합적으로 검증한 사례는 여전히 제한적이다(Macías et al., 2024a; Patel et al., 2025; Samadi et al., 2025; Moruno et al., 2026).
특히 평균 POA만으로는 공간적으로 불균일한 일사조건에서 실제 전기출력을 충분히 설명하기 어려울 수 있으므로, 표면별 일사량과 함께 국부 일사분포, 모듈온도, 전기적 연결구조 및 MPPT 응답을 단계적으로 검증할 필요가 있다. 이를 위해 직접 측정된 POA, 주변기온과 상대기류, 모듈온도 및 전압·전류·전력자료를 동일 시간축에서 비교하면, 일사추정, 열모델 및 전기변환 단계에서 발생하는 오차를 구분하여 분석할 수 있다. 다만 모든 평가·예측과업에서 동일한 수준의 고정밀 모델링이 필요한 것은 아니다. T1–T3와 같이 평가대상과 요구정밀도에 따라 필요한 물리적 세부수준이 달라질 수 있으므로, 모델 복잡도와 정보 요구수준의 적정성도 함께 검토할 필요가 있다.
불확실성, 전이가능성 및 일반화 성능의 평가
태양광 전기차의 평가·예측에는 기상예보, 차량위치와 자세, 주변환경 자료 및 PV 시스템 파라미터 등 다양한 불확실성이 포함될 수 있으며, 이러한 오차는 AOI, Solar Access 및 POA와 같은 R2 파생상태를 거쳐 최종 결과에 전달될 수 있다. 따라서 향후 연구에서는 최종 예측오차뿐 아니라 입력자료의 불확실성이 R2와 R3를 거쳐 어떻게 전달되는지를 함께 평가할 필요가 있다.
또한 특정 경로·지역·차량·환경에서 구성한 데이터 표현이나 모델이 다른 조건에서도 적용될 수 있는지에 대한 전이가능성(transferability)과, 학습 또는 구성에 사용되지 않은 조건에서의 일반화 성능을 구분하여 검증할 필요가 있다. 태양광 전기차 자료는 동일 경로나 인접 시점 사이의 유사성이 높을 수 있으므로 단순 무작위 분할만으로는 실제 일반화 성능을 충분히 평가하기 어려울 수 있다. 따라서 학습에 사용하지 않은 날짜·계절·경로·지역 및 가능하면 차량을 별도의 검증조건으로 설정하고, 미래 기상·경로·주차정보의 오차와 결측에 대한 강건성도 함께 평가하는 것이 적절하다.
데이터 표현의 예측적 유효성 검증
본 연구에서 제안한 R0–R3 체계는 특정 데이터 표현이나 AI 모델의 성능우위를 전제하지 않는다. 따라서 향후 핵심 검증과제는 동일한 실차 데이터, 동일한 예측대상과 시간범위, 동일한 학습·검증조건에서 원자료 기반, 파생정보 기반 및 혼합형 표현을 직접 비교하는 것이다. 특히 AI 기반 발전량 예측에서는 동일한 알고리즘과 데이터 분할을 유지한 상태에서 데이터 표현만 변경함으로써, 성능 차이가 알고리즘 자체가 아니라 정보구성과 파생과정에서 기인하는지를 평가할 필요가 있다. 비교지표는 예측정확도뿐 아니라 새로운 계절·경로·차량에 대한 일반화 성능, 입력오차와 결측에 대한 강건성, 필요한 센서·데이터량, 계산비용 및 실시간 적용 가능성을 포함할 수 있다.
데이터 표현의 유효성은 과업에 따라 달라질 수 있다. AOI, Solar Access 및 표면별 POA와 같은 파생정보는 T1 또는 단시간 T2에 직접적으로 유용할 수 있는 반면, T3에서는 경로, 구간별 체류시간, 주차지속시간 및 운행일정과 같은 시간적 운행정보의 역할이 커질 수 있다. 따라서 향후 비교에서는 평가·예측대상–시간범위–운행상황–데이터 표현의 조합을 명시적으로 설정할 필요가 있다.
결 론
본 연구는 태양광 전기차 발전량과 관련된 물리적·운용적 정보를 발전과정상의 위치와 역할에 따라 체계화하고, 이들이 실제 데이터원과 물리·공간적 파생과정을 거쳐 평가·예측에 활용 가능한 데이터 표현으로 구성되는 과정을 정리하였다.
먼저 발전량 관련 정보를 태양·기상조건, 시공간·운행조건, 차량–도로–태양 기하조건, 주변환경조건, PV 시스템 특성 및 열·전기적 응답의 다섯 영역으로 구분하였다. 또한 AOI, 음영, Solar Access, POA 일사량, 공간적 일사 불균일성 및 전기적 미스매치와 같이 여러 상위조건의 상호작용으로 형성되는 정보는 파생 또는 중간상태로 구분하였다. 16편의 집중 근거코딩 문헌을 분석하여 각 정보영역의 정량적 취급범위를 비교하였으며, 이를 물리적 중요도의 서열이 아니라 문헌근거의 분포를 파악하기 위한 자료로 활용하였다.
다음으로 도심 주행, 개방도로 주행, 도심 주차 및 개방환경 주차의 운행상황별 정보 요구수준을 비교하고, 물리적·운용적 현실(R0), 관측·외부 데이터원(R1), 물리·공간적 파생상태(R2), 과업지향형 데이터 표현(R3)을 연결하는 추적가능한 정보변환체계를 제안하였다. 이 체계는 동일한 물리정보도 생성경로에 따라 다르게 표현될 수 있음을 명시하고, 발전량 평가·예측을 위한 데이터 구성과 실차 계측·검증체계를 연결하는 개념적 기반을 제공한다.
본 연구는 특정 AI 알고리즘의 성능우위를 제시하는 것이 아니라, AI를 포함한 발전량 평가·예측에서 활용할 수 있는 물리적으로 추적 가능한 입력정보와 데이터 표현의 구조를 제시하였다. 향후에는 시간적으로 동기화된 실차 데이터를 바탕으로 동적 음영, 광학–열–전기적 생성경로, 원자료·파생정보·혼합형 표현의 예측적 유효성, 그리고 서로 다른 계절·경로·환경·차량에 대한 전이가능성과 일반화 성능을 검증할 필요가 있다. 이러한 검증은 제안한 분류체계와 R0–R3 정보변환체계를 실제 태양광 전기차의 발전량 평가·예측 및 운행지원으로 확장하는 기반이 될 것이다.