

서 론
스마트마이닝에서 자율광산으로
자율광산의 개념
자동화에서 자율광산으로의 발전
스마트마이닝과 자율광산의 차이
자율광산을 위한 AI 역량의 확장
자율광산의 운영지능을 위한 에이전틱 AI
에이전틱 AI의 개념과 필요성
자율광산 운영에서의 에이전틱 AI의 역할
다중 에이전트 시스템과 적용 방안
자율광산의 체화된 실행지능을 위한 피지컬 AI
피지컬 AI의 개념과 필요성
규칙기반 제어와 학습기반 접근
지하광산 자율탐사와 로봇학습 사례
자율광산 구현을 위한 에이전틱 AI와 피지컬 AI의 통합
에이전틱 AI와 피지컬 AI의 상호보완적 역할
폐루프 자율광산 구조
디지털 트윈과 시스템 수준의 자율성
자율광산 구현의 핵심 과제
기존 장비와 데이터의 통합
상호운용성과 표준화
안전성과 현장 검증
자율광산 구현의 단계적 경로
미래 연구 방향
결 론
서 론
광업은 생산성 향상, 작업자 안전 확보, 숙련인력 부족 및 지속가능성 문제에 대응하기 위해 자동화와 디지털화를 지속적으로 확대해 왔다. 센서, 사물인터넷, 인공지능(Artificial Intelligence, AI), 디지털 트윈 등의 기술은 탐사, 생산, 운반 및 설비관리 과정에서 데이터 기반의 분석과 의사결정을 가능하게 하였으며, 이러한 기술적 변화는 스마트마이닝의 발전을 촉진하였다(Jung and Choi, 2021; Corrigan and Ikonnikova, 2024; Nobahar et al., 2024). 그러나 데이터 수집과 분석이 고도화되더라도 의사결정과 물리적 실행이 분리되어 있다면 광산 전체의 자율운영을 구현하기는 어렵다. 따라서 스마트마이닝의 다음 단계에서는 개별 기술의 지능화뿐 아니라 센싱, 의사결정, 실행 및 피드백을 하나의 운영체계로 연결하는 시스템 수준의 자율성이 요구된다(Choi et al., 2022; Choi and Nguyen, 2024).
최근 AI 기술은 데이터를 인식하고 분석하는 수준에서 콘텐츠를 생성하는 생성형 AI의 발전에 이어, 목표를 바탕으로 스스로 추론하고 계획하며 도구와 다른 시스템을 활용하는 에이전틱 AI로 AI의 활용 범위가 확장되고 있다(Abou Ali et al., 2026). 동시에 로봇과 자율장비 분야에서는 AI가 실제 환경을 인식하고 판단하여 물리적 행동으로 연결하는 피지컬 AI(Physical AI)가 새로운 기술 패러다임으로 부상하고 있다(Wu et al., 2026; Xiang et al., 2026). 이러한 변화는 광산의 AI 활용 범위를 분석과 의사결정 지원에서 자율적인 운영과 물리적 실행으로 전환할 수 있는 기반을 제공한다.
이러한 관점에서 자율광산(autonomous mining)은 단순히 무인화된 장비나 개별 AI 기술을 도입한 광산으로 정의하기 어렵다. 본 논문에서는 자율광산을 센싱(sensing), 상황이해(understanding), 의사결정(decision-making), 물리적 실행(physical execution), 피드백(feedback) 및 적응(adaptation)이 지속적으로 연결되는 폐루프 시스템으로 정의하였다. 이 시스템에서 에이전틱 AI는 광산의 운영 목표와 현재 상태를 바탕으로 추론, 계획 및 조정을 수행하는 운영지능(operational intelligence)을 제공하며, 피지컬 AI는 실제 광산 환경을 인식하고 장비와 로봇을 제어하여 의사결정을 행동으로 구현하는 체화된 실행지능(embodied execution intelligence)을 제공한다. 따라서 자율광산의 핵심은 개별 AI 또는 자율장비의 성능보다 디지털 의사결정과 물리적 실행이 운영 피드백을 통해 지속적으로 연결되는 데 있다.
본 논문에서는 이러한 관점에서 스마트마이닝에서 자율광산으로의 발전을 고찰하고, 에이전틱 AI와 피지컬 AI의 개념과 광산에서의 역할을 정리한다. 또한 두 지능을 통합하는 폐루프 자율광산 구조를 제시하고, 레거시 장비와 데이터, 상호운용성, 안전 및 현장 검증 등 실제 구현을 위한 주요 과제를 검토한다. 마지막으로 다중 에이전트 시스템, 파운데이션 및 월드 모델, 로봇학습, 인간-AI-로봇 협업 등을 중심으로 자율광산의 향후 연구 방향을 논의한다.
스마트마이닝에서 자율광산으로
자율광산의 개념
광산 자동화는 특정 작업을 사람의 직접 조작 없이 수행하도록 장비나 공정을 제어하는 데 초점을 두어 왔다. 이후 정보통신기술, 센서, 데이터 분석 및 AI의 활용이 확대되면서 광산의 상태를 실시간으로 파악하고 생산과 안전을 최적화하는 스마트마이닝으로 발전하였다(Jung and Choi, 2021). 최근에는 자율주행 운반장비, 무인 탐사로봇 및 자동화된 생산시스템의 적용이 확대되면서 개별 장비의 자동화를 넘어 광산 운영 전체의 자율성을 높이는 방향으로 기술개발이 진행되고 있다(Du et al., 2025).
자율광산은 단순히 사람이 탑승하지 않는 무인광산이나 자율장비가 도입된 광산을 의미하지 않는다. 자율시스템은 주변 환경과 시스템 상태를 인식하고, 주어진 목표와 제약조건에 따라 적절한 행동을 결정하며, 이를 물리적으로 실행한 후 그 결과를 다시 인식하여 다음 의사결정에 반영할 수 있어야 한다. 따라서 본 논문에서는 자율광산을 센싱, 상황이해, 의사결정, 물리적 실행, 피드백 및 적응이 지속적으로 연결되는 폐루프 운영시스템으로 정의한다. 이러한 정의는 자율성을 개별 장비의 무인화 여부가 아니라 광산 운영을 구성하는 정보와 행동의 연결성이라는 시스템 관점에서 파악한다는 데 의미가 있다(International Organization for Standardization, 2019).
자동화에서 자율광산으로의 발전
광산의 기술적 발전은 개념적으로 자동화(automation) → 디지털화(digitalization) → 스마트마이닝(smart mining) → 자율광산의 과정으로 정리할 수 있다(Fig. 1). 자동화 단계에서는 사전에 정의된 규칙이나 제어논리에 따라 특정 작업을 자동으로 수행하는 것이 중심이 된다. 디지털화 단계에서는 센서, 통신 및 정보시스템을 이용하여 장비와 공정의 상태를 데이터로 수집하고 연결한다. 스마트마이닝 단계에서는 축적된 데이터를 AI, 최적화 및 시뮬레이션과 결합하여 운영상태를 분석하고 의사결정을 지원한다(Nobahar et al., 2024).
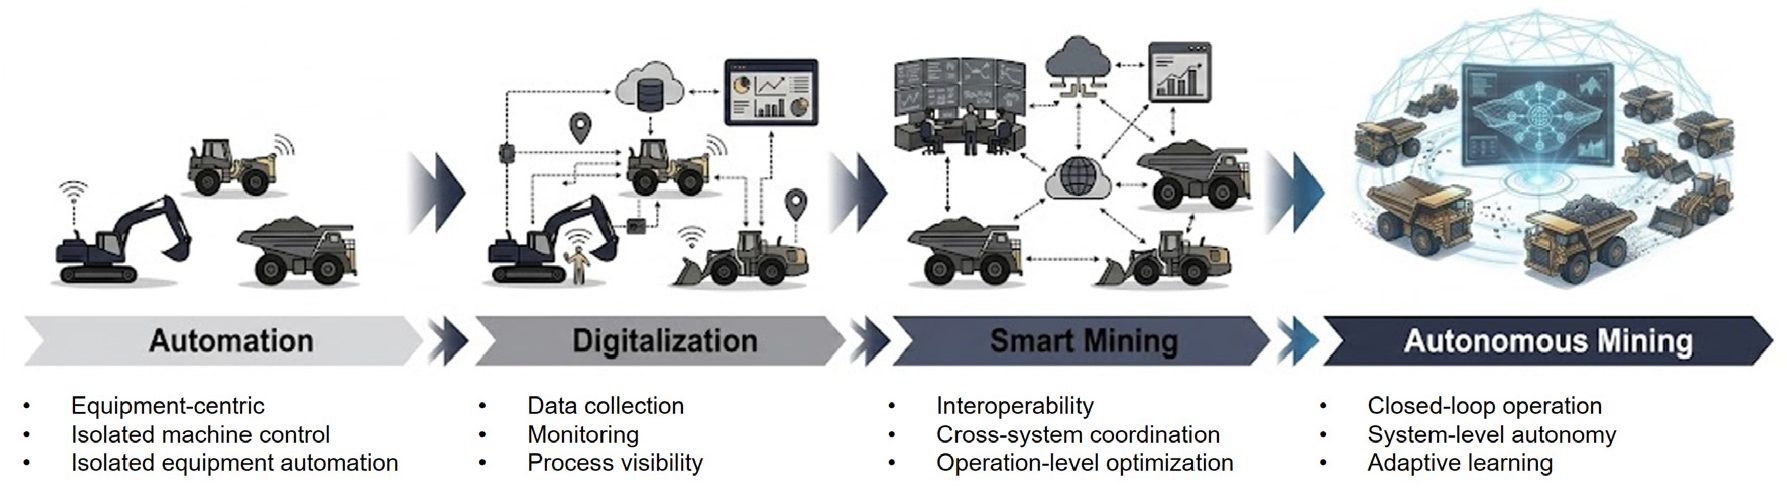
자율광산 단계에서는 이러한 기능들이 폐루프로 연결된다. 즉 시스템이 현재 상태를 인식하고 운영 목표에 따라 작업을 계획한 후 장비와 로봇을 통해 실행하며, 실행결과를 다시 평가하여 이후의 계획과 행동을 조정한다. 따라서 자동화에서 자율광산으로의 발전은 단순히 자동화 수준을 높이는 과정이라기보다 데이터 수집·모니터링에서 상황이해로, 의사결정 지원에서 자율적 의사결정으로, 개별 장비의 자동실행에서 시스템 수준의 조정과 적응으로 확장되는 과정으로 이해할 수 있다.
스마트마이닝과 자율광산의 차이
스마트마이닝과 자율광산은 서로 단절된 개념이 아니라 연속적인 발전과정에 있다(Table 1). 스마트마이닝이 데이터와 디지털 기술을 활용하여 광산을 보다 효율적으로 이해하고 최적화하는 데 초점을 둔다면, 자율광산은 이러한 디지털 역량을 기반으로 의사결정과 물리적 실행까지 연결하는 데 초점을 둔다. 따라서 스마트마이닝에서는 AI가 주로 분석, 예측, 최적화 및 의사결정 지원의 역할을 수행하는 반면, 자율광산에서는 AI가 계획과 조정뿐 아니라 실제 장비 및 로봇의 행동과 연결되어야 한다.
Table 1.
Comparison between smart mining and autonomous mining
인간의 역할에도 차이가 있다. 스마트마이닝에서는 시스템이 제공하는 정보와 분석결과를 바탕으로 사람이 최종적인 판단과 실행을 담당하는 경우가 많다. 반면 자율성이 높아질수록 시스템이 정상적인 운영범위에서 의사결정과 실행을 담당하고, 인간은 목표와 제약조건의 설정, 시스템 감시, 예외상황 처리 및 필요 시 개입하는 감독 역할을 담당할 수 있다. 다만 이러한 구분은 모든 광산에 동일하게 적용되는 고정된 자율성 등급을 의미하지 않으며, 실제 인간의 개입 수준은 작업의 위험도, 기술성숙도 및 현장조건에 따라 달라질 수 있다.
이러한 관점에서 스마트마이닝에서 자율광산으로의 핵심 변화는 AI 기술의 단순한 추가가 아니라 센싱–의사결정–실행–피드백을 하나의 운영체계로 연결하는 것에 있다고 할 수 있다.
자율광산을 위한 AI 역량의 확장
자율광산 구현에는 인지, 생성, 추론·계획 및 물리적 실행과 관련된 다양한 AI 역량이 요구된다. 이러한 역량은 광산 자율화의 관점에서 인지 AI(Perception AI), 생성형 AI(Generative AI), 에이전틱 AI(Agentic AI) 및 피지컬 AI(Physical AI)로 개념적으로 구분할 수 있다(Fig. 2). 이들은 순차적인 기술발전 단계나 상호 배타적인 AI 유형을 의미하지 않으며, 실제 자율광산 시스템에서는 서로 중첩되고 상호보완적으로 결합될 수 있다.
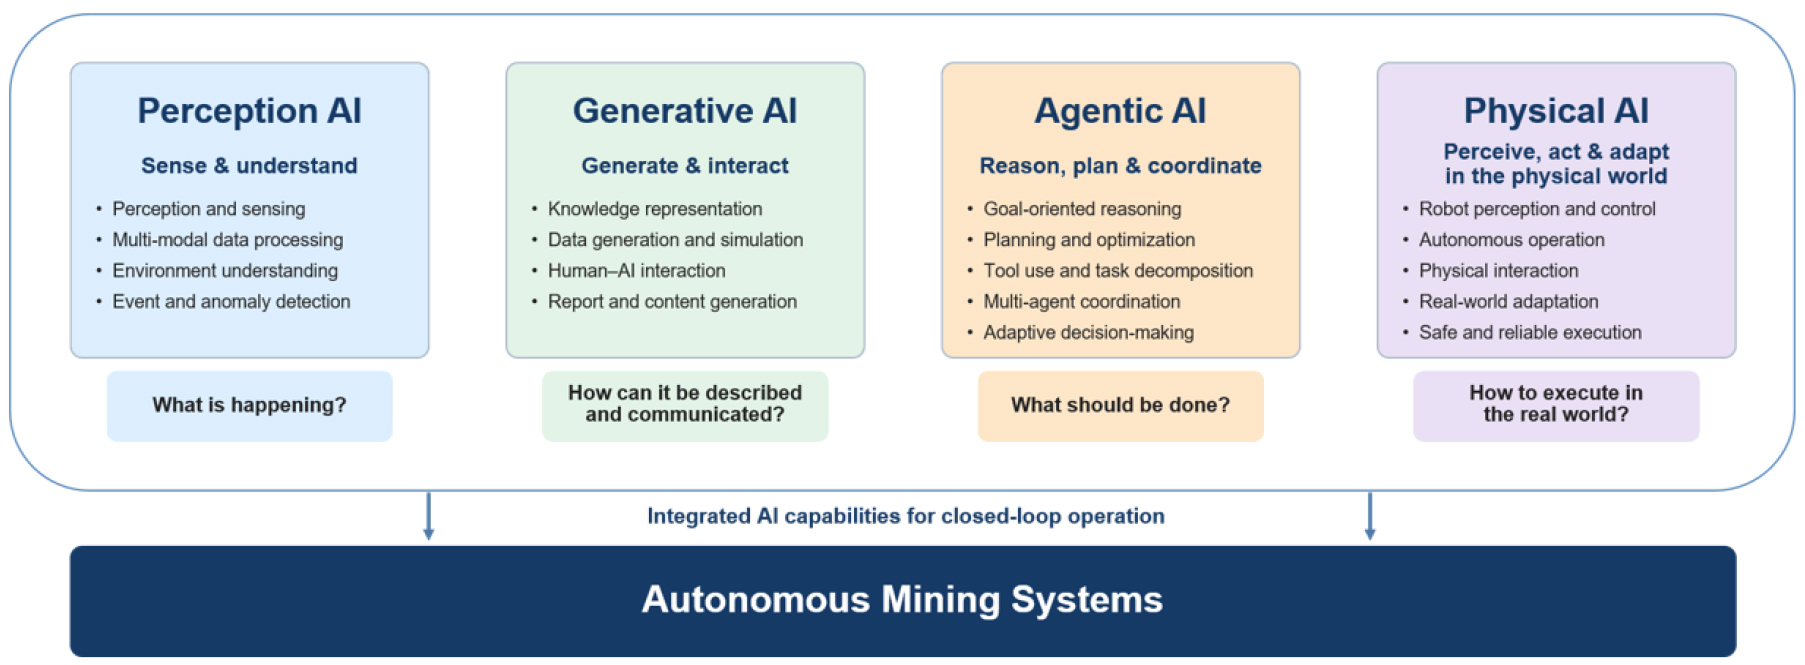
인지 AI는 영상, 센서 및 운영 데이터로부터 객체, 상태 또는 이상을 인식하고 예측하는 역할을 수행한다. 생성형 AI는 텍스트와 다양한 데이터를 바탕으로 정보를 생성·요약하고 자연어 기반의 사용자 상호작용을 지원할 수 있다. 에이전틱 AI는 목표지향적 추론과 계획, 도구 활용 및 조정을 통해 자율광산의 운영 의사결정을 지원하는 역량을 제공한다(Abou Ali et al., 2026). 피지컬 AI는 실제 환경을 인식하고 로봇과 장비를 제어하여 물리적 행동을 수행하는 체화된 실행지능을 제공한다(Wu et al., 2026; Xiang et al., 2026).
자율광산에서 이들 AI 역량은 독립적으로 작동하기보다 광산 도메인 지식과 운영 데이터를 바탕으로 함께 작동한다. 예를 들어 인지 AI는 광산의 상태를 파악하고, 생성형 AI는 정보의 표현과 인간-AI 상호작용을 지원하며, 에이전틱 AI는 무엇을 수행해야 하는지를 판단하고 계획한다. 피지컬 AI는 그 결정을 실제 광산 환경에서 어떻게 실행할 것인가를 담당한다. 이들 역량이 운영 데이터와 피드백을 통해 연결될 때, AI는 단순한 분석 및 의사결정 지원수단을 넘어 자율광산의 폐루프 운영을 구성하는 핵심 요소로 확장될 수 있다.
한편, 에이전틱 AI와 피지컬 AI는 기존의 다중 에이전트 시스템, 자율시스템, 로보틱스, 체화형 AI(embodied AI) 및 지능제어(intelligent control)와 완전히 분리된 새로운 기술 범주로 보기 어렵다. 에이전틱 AI는 기존 AI 에이전트, 다중 에이전트 시스템, 계획 및 최적화 기술을 바탕으로 목표지향적 추론과 계획, 도구 활용, 협업 및 피드백 기반 적응을 강조하는 개념으로 이해할 수 있다. 피지컬 AI 역시 로보틱스, 자율시스템, 체화형 AI 및 지능제어와 밀접하게 연관되며, 실제 물리환경과의 지속적인 지각–행동–피드백 상호작용을 강조한다. 따라서 본 논문에서는 두 용어를 기존 기술을 대체하는 새로운 분류체계로 사용하기보다, 자율광산의 폐루프 시스템에서 각각 담당하는 주요 기능을 설명하기 위한 관점으로 사용한다.
자율광산의 운영지능을 위한 에이전틱 AI
에이전틱 AI의 개념과 필요성
에이전틱 AI는 주어진 목표와 현재 상태를 바탕으로 필요한 작업을 스스로 판단하고 계획하며, 외부 도구나 시스템을 활용하여 이를 수행하고 그 결과에 따라 다음 행동을 조정하는 AI를 의미한다. 기존의 AI가 주로 입력된 데이터에 대한 분석, 예측 또는 콘텐츠 생성에 초점을 두었다면, 에이전틱 AI는 목표지향적 추론, 계획, 도구 활용, 실행 및 피드백에 따른 적응을 하나의 연속된 과정으로 연결한다는 점에서 차이가 있다(Abou Ali et al., 2026).
최근 대규모 언어모델(Large Language Model, LLM)의 발전은 자연어 기반의 추론과 계획, 외부 정보검색 및 소프트웨어 도구 활용을 가능하게 하면서 AI 에이전트의 활용범위를 확대하고 있다. 그러나 에이전틱 AI를 특정 LLM이나 생성형 AI에 한정할 필요는 없다. 실제 산업환경에서는 규칙기반 시스템, 최적화 알고리즘, 머신러닝 모델, 시뮬레이션 및 생성형 AI 등을 목적에 따라 조합할 수 있다. 따라서 본 논문에서는 에이전틱 AI를 특정 AI 모델이나 독립적인 기술범주로 한정하기보다, 운영 목표를 바탕으로 상황을 해석하고 계획을 수립하며, 필요한 기능과 도구를 활용하고 결과에 따라 다음 의사결정을 조정하는 AI 역량으로 이해한다. 본 논문에서 사용하는 ‘운영지능’은 이러한 에이전틱 AI의 역할을 자율광산의 폐루프 구조에서 구분하기 위해 사용한 개념적 표현이다.
이러한 특성은 운영환경이 지속적으로 변화하는 광산에서 중요하다. 광산에서는 생산 목표와 작업조건뿐 아니라 장비 상태, 운반경로, 작업 진도, 안전조건 및 환경정보 등이 지속적으로 변한다. 따라서 사전에 수립된 계획을 반복적으로 실행하는 것만으로는 변화하는 운영상태에 효과적으로 대응하기 어렵다. 에이전틱 AI는 이러한 정보를 종합하여 현재 상황에 적합한 작업을 계획하고, 실행결과를 평가하여 필요할 경우 계획을 수정함으로써 광산 운영의 폐루프 의사결정을 지원할 수 있다.
자율광산 운영에서의 에이전틱 AI의 역할
에이전틱 AI의 주요 역할은 개별 AI 모델의 분석결과를 실제 운영 의사결정으로 연결하는 데 있다. 스마트마이닝에서는 생산량 예측, 장비 이상진단, 운반경로 최적화 및 위험요인 탐지와 같은 AI 모델이 각각 특정 문제를 해결하는 데 활용되어 왔다(Jung and Choi, 2021; Corrigan and Ikonnikova, 2024). 그러나 개별 모델의 분석결과가 자동으로 광산 전체의 운영계획이나 장비행동으로 이어지는 것은 아니다. 서로 다른 분석결과를 현재의 운영 목표 및 제약조건과 함께 해석하고, 필요한 작업을 결정하며, 관련 시스템에 전달하는 상위 수준의 의사결정 기능이 필요하다.
예를 들어 광석운반 작업에서는 생산 목표, 적재지점과 하역지점의 상태, 장비 가용성, 운반거리, 도로상태 및 작업 진도 등을 종합적으로 고려해야 한다. 에이전틱 AI는 이러한 운영정보를 바탕으로 작업 계획을 수립하고, 적절한 장비와 작업을 배정하며, 실행결과를 분석하여 이후의 계획을 조정하는 역할을 수행할 수 있다. 예상하지 못한 장비고장이나 작업지연이 발생한 경우에도 변화된 상태를 반영하여 작업순서나 장비배치를 재조정할 수 있다.
따라서 자율광산에서 에이전틱 AI의 역할은 단순한 의사결정 지원을 넘어 계획(planning), 조정(coordination), 실행관리(execution management), 결과분석(evaluation) 및 재계획(replanning)을 연결하는 데 있다. 이를 통해 광산 운영은 사전에 고정된 계획을 수행하는 방식에서 실제 운영상태와 결과를 지속적으로 반영하는 적응형 운영방식으로 발전할 수 있다.
다만 에이전틱 AI에 모든 운영권한을 부여하는 것이 자율광산의 목표는 아니다. 광산은 안전과 생산이 동시에 요구되는 산업현장이므로 AI가 수행할 수 있는 의사결정의 범위와 권한을 명확히 설정해야 한다. 특히 안전과 직접 관련된 의사결정에는 검증된 규칙과 제약조건을 적용하고, 불확실성이 높거나 사전에 정의되지 않은 상황에서는 인간에게 판단을 요청하거나 안전 상태로 전환하는 체계가 필요하다. 초기에는 검증된 업무를 중심으로 제한된 권한을 부여하고, 기술의 신뢰성과 현장 검증 수준에 따라 자율성을 단계적으로 확대하는 접근이 적절하다.
다중 에이전트 시스템과 적용 방안
광산은 탐사, 천공·발파, 적재·운반, 파쇄·선광, 장비관리 및 안전관리 등 서로 다른 기능이 상호작용하는 복합 운영시스템이다. 따라서 하나의 범용 에이전트가 광산 전체의 모든 업무를 처리하기보다, 특정 기능을 담당하는 여러 에이전트가 역할을 분담하고 상호 협력하는 다중 에이전트 시스템(Multi-Agent System, MAS)이 효과적인 구조가 될 수 있다.
예를 들어 광석운반 운영에서는 전체 작업을 조정하는 감독 에이전트(Supervisor Agent)를 중심으로 계획 에이전트(Planner Agent), 결과분석 에이전트(Result Analysis Agent), 피드백 에이전트(Feedback Agent) 등을 구성할 수 있다(Fig. 3). 계획 에이전트는 생산 목표와 현재 운영상태를 바탕으로 작업 계획을 생성하고, 결과분석 에이전트는 실제 작업 결과와 계획의 차이를 분석하며, 피드백 에이전트는 분석결과를 다음 계획에 반영한다. 감독 에이전트는 각 에이전트의 작업을 조정하고 전체 운영 목표와 제약조건이 유지되도록 관리한다.
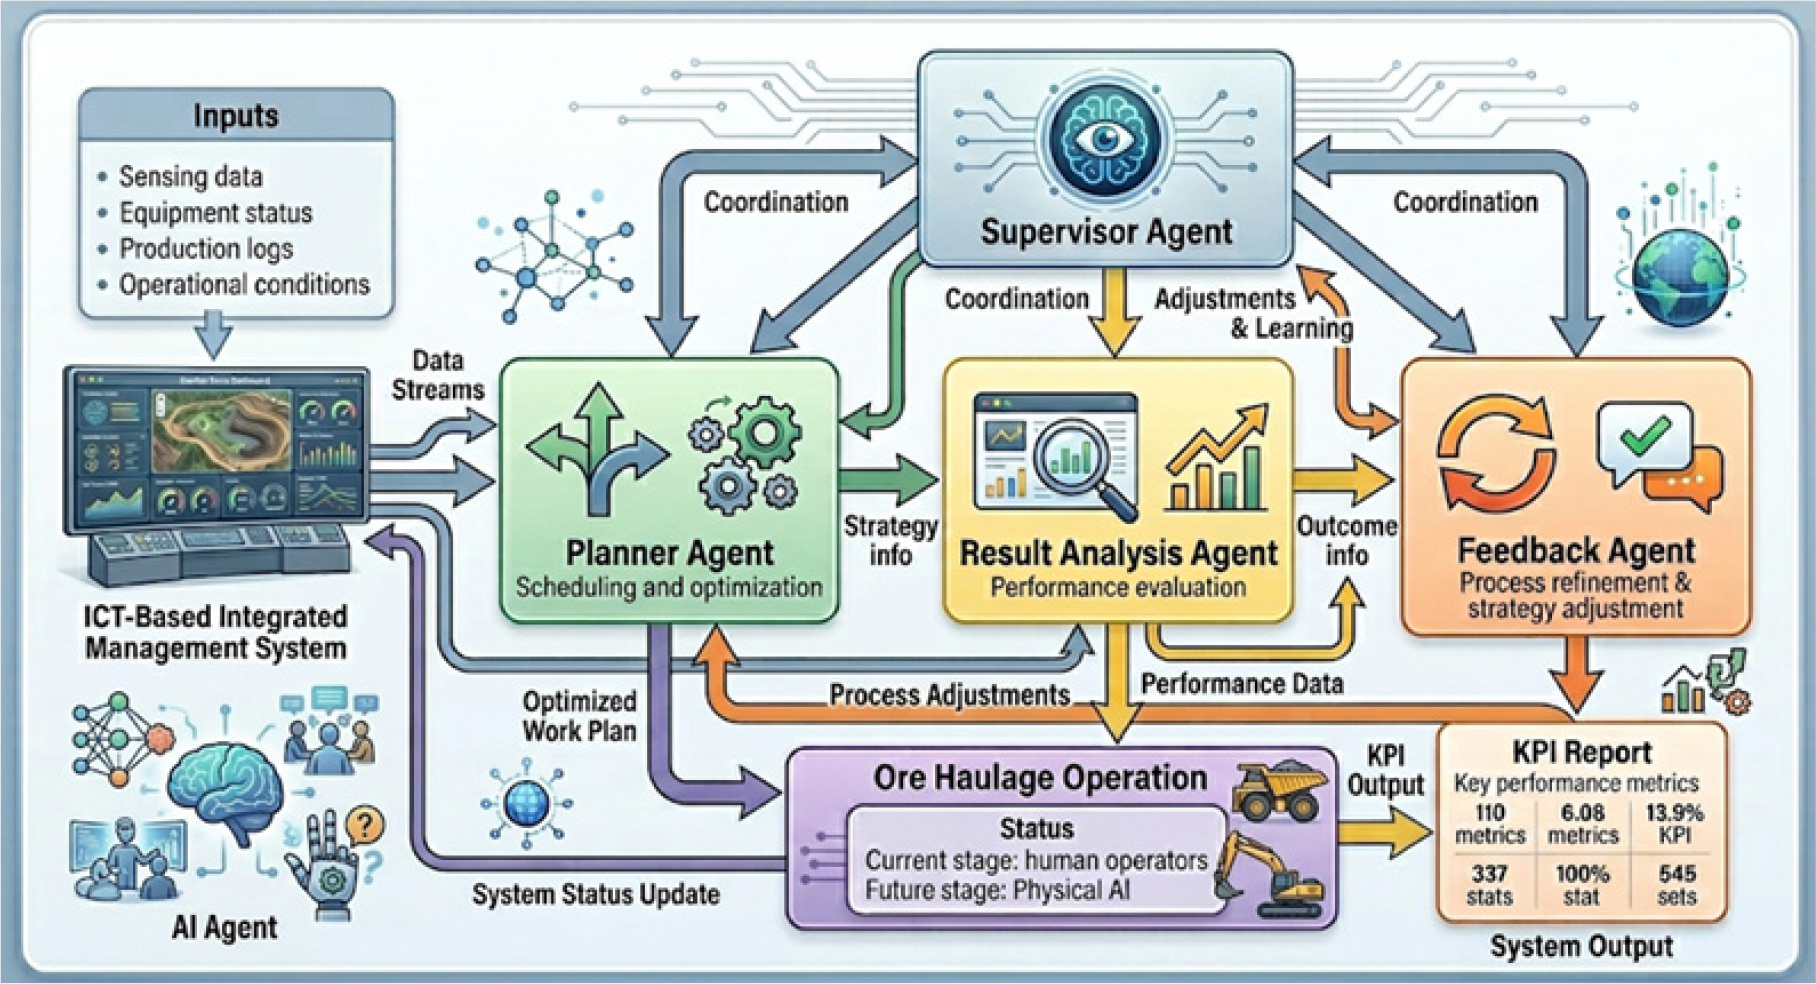
이러한 구조의 핵심은 여러 에이전트를 사용하는 것 자체가 아니라 계획–실행–분석–피드백이 지속적으로 연결되는 운영구조를 형성하는 것이다. 기존의 광산 정보시스템이 운영상태를 수집하고 시각화하는 데 주로 활용되었다면, 에이전트 기반 시스템에서는 수집된 정보가 다음 행동과 계획의 변경으로 연결될 수 있다. 즉 데이터가 단순한 모니터링 결과에 머무르지 않고 운영 의사결정의 입력으로 다시 사용됨으로써 폐루프 운영이 가능해진다.
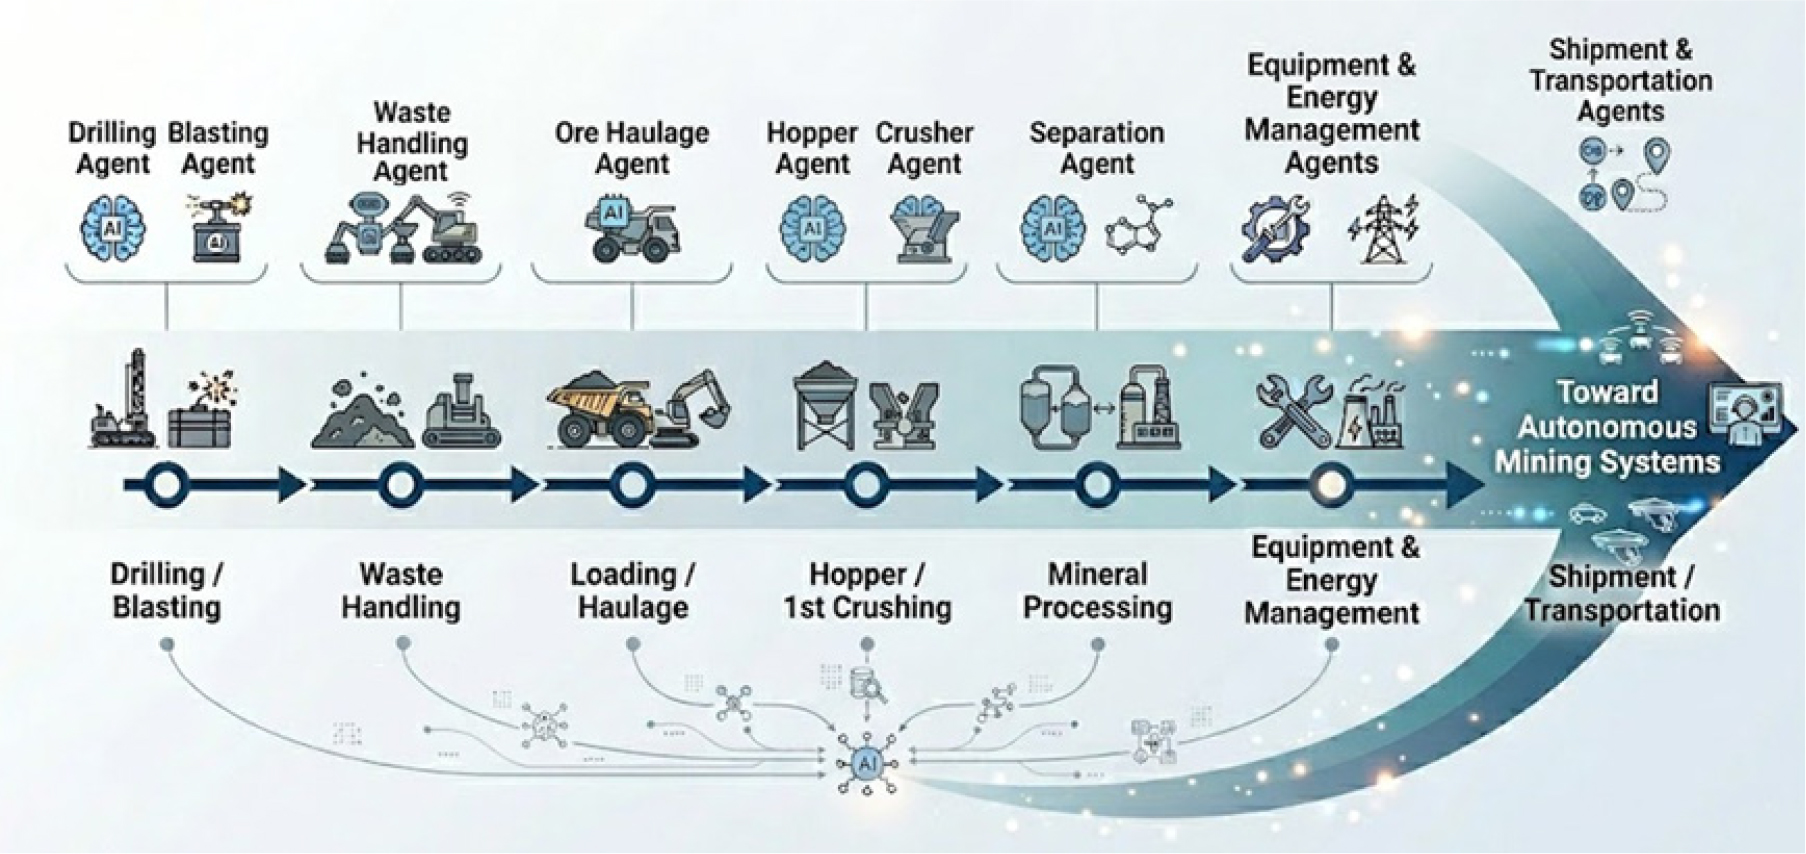
향후에는 이러한 구조를 광석운반뿐 아니라 천공·발파, 적재, 파쇄·선광, 장비정비, 에너지관리 및 안전관리 등으로 확대할 수 있다. 각 공정을 담당하는 전문 에이전트가 정보를 공유하고 작업 우선순위와 자원을 조정할 수 있다면, 개별 공정의 최적화를 넘어 광산 규모의 다중 에이전트 시스템(mine-scale multi-agent system)으로 발전할 수 있다(Fig. 4). 이때 중요한 연구과제는 에이전트 간 정보 교환 방식, 상충하는 목표의 조정, 의사결정 권한의 배분, 오류 발생 시 책임과 복구절차 및 인간 감독체계의 설계가 될 것이다.
자율광산의 체화된 실행지능을 위한 피지컬 AI
피지컬 AI의 개념과 필요성
피지컬 AI는 AI가 센서와 로봇, 자율장비 등의 물리적 시스템을 통해 실제 환경을 인식하고, 이를 바탕으로 장비를 제어하고 물리적 행동을 수행하는 지능을 의미한다. 최근 피지컬 AI는 디지털 공간에서의 인식과 추론을 넘어 실제 환경과 지속적으로 상호작용하는 AI라는 관점에서 주목받고 있다(Wu et al., 2026; Xiang et al., 2026). 자율광산의 관점에서 피지컬 AI는 실제 광산 환경을 인식하고 장비와 로봇을 제어하여 디지털 의사결정을 물리적 행동으로 구현하는 AI 역량으로 이해할 수 있다. 본 논문에서는 이러한 역할을 에이전틱 AI의 운영지능과 구분하여 ‘체화된 실행지능’으로 표현한다. 이는 피지컬 AI에 대한 새로운 일반적 정의를 제안하기보다, 자율광산의 폐루프 구조에서 물리적 실행과 환경 상호작용을 담당하는 기능을 강조하기 위한 개념적 구분이다.
기존의 산업용 자동화 역시 센서와 제어기를 이용하여 물리적 작업을 수행한다는 점에서 피지컬 AI와 일부 공통점을 가진다. 그러나 전통적인 자동화는 일반적으로 사전에 정의된 작업환경과 규칙에 따라 반복적으로 동작하는 데 초점을 둔다. 반면 피지컬 AI에서는 센서를 통해 변화하는 환경과 시스템 상태를 인식하고, 이를 바탕으로 행동을 조정하며, 실행결과를 다시 다음 행동에 반영하는 지각–행동–피드백의 연속적인 상호작용이 중요하다. 따라서 피지컬 AI의 핵심은 로봇이나 무인장비의 존재 자체가 아니라 불확실하고 변화하는 실제 환경에서 지능적인 물리적 행동을 수행하는 능력에 있다.
광산은 이러한 피지컬 AI가 필요한 대표적인 환경이다. 특히 지하광산에서는 위성항법시스템(Global Navigation Satellite System, GNSS)의 활용이 제한되며, 불규칙한 갱도 형상, 분진, 조도 변화, 노면상태, 장애물 및 지속적으로 변화하는 작업환경으로 인해 안정적인 위치추정과 환경인식이 어렵다. 또한 굴착, 적재 및 운반과 같이 장비와 주변 환경이 직접 상호작용하는 작업에서는 작은 인식 또는 제어오차도 생산성과 안전에 영향을 줄 수 있다. 따라서 광산의 자율장비와 로봇은 단순한 경로추종이나 반복제어를 넘어 변화하는 환경을 인식하고 이에 적응할 수 있어야 한다(Du et al., 2025).
규칙기반 제어와 학습기반 접근
현재 광산에서 활용되는 많은 자동화 및 자율장비는 사전에 정의된 규칙, 경로 및 제어논리를 기반으로 운용된다. 규칙기반 제어(rule-based control)는 시스템의 동작조건과 대응방식이 명확하기 때문에 예측가능성과 검증가능성이 높으며, 반복적이고 구조화된 작업에서 안정적인 성능을 제공한다. 따라서 안전이 중요한 광산 환경에서 규칙기반 제어는 앞으로도 자율시스템의 중요한 기반으로 활용될 수 있다.
그러나 광산 환경은 항상 사전에 정의된 조건과 일치하지 않는다. 노면과 갱도의 형상이 변하거나 예상하지 못한 장애물이 나타날 수 있으며, 암석과 장비의 상호작용처럼 작업 결과를 정확하게 모델링하기 어려운 경우도 많다. 이러한 상황에서는 모든 조건과 행동을 사전에 규칙으로 정의하는 데 한계가 있다. 따라서 로봇학습(robot learning), 모방학습(imitation learning) 및 강화학습(reinforcement learning)과 같은 학습기반 접근은 변화하는 작업조건에 대한 피지컬 AI의 적응성을 높이는 방법으로 활용될 수 있다(Wu et al., 2026).
규칙기반 제어와 학습기반 피지컬 AI의 차이는 Table 2와 같이 정리할 수 있다. 규칙기반 제어는 사전에 정의된 논리와 모델을 바탕으로 높은 예측가능성과 검증가능성을 제공하는 반면, 학습기반 접근은 데이터와 경험을 통해 복잡하거나 변화하는 환경에 대한 적응성을 높일 수 있다. 그러나 학습기반 접근은 학습데이터의 품질과 범위에 영향을 받으며, 학습하지 않은 조건에서의 일반화와 행동의 설명가능성 및 안전성 검증이라는 과제를 가진다.
Table 2.
Comparison of rule-based control and learning-based approaches for physical autonomy
피지컬 AI가 기존의 규칙기반 자동화를 완전히 대체한다고 보는 것은 적절하지 않다. 실제 광산에서는 안전과 직접 관련된 기능이나 충분히 구조화된 작업에는 검증된 규칙기반 제어를 적용하고, 환경변화에 대한 적응이 필요한 영역에는 학습기반 기능을 선택적으로 결합하는 하이브리드 접근이 현실적이다. 특히 학습기반 시스템의 행동범위와 안전제약을 규칙기반 시스템으로 제한하는 구조는 피지컬 AI를 광산에 단계적으로 적용하는 데 유용할 수 있다.
지하광산 자율탐사와 로봇학습 사례
지하광산의 자율탐사 및 순찰로봇은 피지컬 AI의 기본적인 요소를 실제 광산 환경에서 검증할 수 있는 대표적인 사례이다. 지하에서는 GNSS를 사용할 수 없기 때문에 로봇이 자체 센서를 이용하여 현재 위치와 주변환경을 인식하고 이동경로를 결정해야 한다. LiDAR와 카메라 등의 센서를 이용한 위치추정, 자율주행 및 3차원 갱도매핑 연구에서는 이러한 센싱–위치추정–주행–환경갱신의 폐루프가 실제 지하광산에서 구현될 수 있음을 보여주었다(Kim and Choi, 2021a, 2021b, 2023).
이러한 자율탐사 사례는 자율광산에서 피지컬 AI가 담당해야 할 기본적인 기능을 보여준다. 로봇은 단순히 사전에 입력된 명령을 실행하는 것이 아니라 센서를 통해 주변환경을 인식하고, 자신의 위치를 추정하며, 이동과정에서 발생하는 환경변화를 반영하여 행동해야 한다. 특히 실제 광산에서의 현장 검증은 시뮬레이션이나 실험실 환경에서 개발된 알고리즘이 분진, 조명변화, 불규칙한 갱도 및 통신제약과 같은 현장조건에서도 안정적으로 작동하는지를 평가한다는 점에서 중요하다.
향후 피지컬 AI의 적용범위는 이동로봇을 넘어 굴착, 적재, 운반 및 조작작업으로 확대될 수 있다. 이러한 작업에서는 장비와 암석 또는 주변환경 사이의 물리적 상호작용이 복잡하기 때문에 모든 행동을 사전에 정확하게 모델링하기 어렵다. 전문가의 작업시연으로부터 행동을 학습하거나 시뮬레이션에서 다양한 조건을 경험한 후 실제 장비에 적용하는 로봇학습은 이러한 문제에 대한 하나의 접근방법이 될 수 있다. 특히 실제 광산에서 충분한 학습데이터를 확보하기 어렵고 시행착오에 따른 위험과 비용이 크다는 점에서, 시뮬레이션과 실제 환경 사이의 차이를 줄이는 sim-to-real 기술의 중요성이 커질 것으로 예상된다.
다만 학습기반 피지컬 AI를 실제 생산장비에 적용하기 위해서는 높은 평균성능만으로는 충분하지 않다. 학습하지 않은 상황에서도 안전한 행동을 유지할 수 있는 일반화 능력, 불확실성을 인식하고 위험한 행동을 제한하는 안전제약, 시스템 오류 시 인간 또는 기존 제어시스템으로 제어권을 전환하는 기능이 함께 요구된다. 따라서 피지컬 AI의 현장 적용은 시뮬레이션과 제한된 환경에서의 검증을 거쳐 실제 광산으로 적용범위를 단계적으로 확대하는 방식으로 이루어질 필요가 있다.
자율광산 구현을 위한 에이전틱 AI와 피지컬 AI의 통합
에이전틱 AI와 피지컬 AI의 상호보완적 역할
앞서 설명한 바와 같이 에이전틱 AI는 광산 운영의 추론·계획·조정을 담당하는 운영지능을, 피지컬 AI는 이러한 의사결정을 실제 환경의 행동으로 구현하는 체화된 실행지능을 제공한다. 에이전틱 AI만으로는 계획과 의사결정을 실제 광산의 변화로 연결할 수 없으며, 피지컬 AI만으로는 개별 장비의 자율적인 행동을 광산 전체의 생산 목표와 연계하기 어렵다. 예를 들어 에이전틱 AI가 생산계획과 장비 상태를 분석하여 특정 운반장비의 작업순서나 이동경로를 변경하더라도, 실제 장비가 주변환경을 인식하고 해당 명령을 안전하게 수행할 수 있어야 한다. 반대로 자율장비가 높은 수준의 주행 및 작업능력을 갖추더라도 광산 전체의 생산계획이나 다른 장비와의 작업관계를 고려하지 않는다면 시스템 수준의 최적화와 자율운영에는 한계가 있다.
따라서 자율광산에서 두 지능의 관계는 에이전틱 AI가 무엇을 수행해야 하는지를 결정하고, 피지컬 AI가 이를 실제 광산 환경에서 실행하는 상호보완적 구조로 이해할 수 있다. 그러나 이러한 역할 구분은 일방적인 명령전달 구조를 의미하지 않는다. 피지컬 AI가 실제 작업과정에서 획득한 장비 상태, 환경변화 및 작업 결과가 다시 에이전틱 AI의 상황이해와 계획에 반영되어야 한다. 즉 두 지능의 통합에서 가장 중요한 요소는 의사결정–실행–피드백의 지속적인 연결이다.
폐루프 자율광산 구조
본 논문에서는 자율광산을 에이전틱 AI와 피지컬 AI가 운영 데이터와 물리적 피드백을 통해 연결되는 폐루프 시스템으로 설명한다(Fig. 5). 폐루프 시스템의 전체 구조는 광산의 운영 목표 및 제약조건, 에이전틱 AI, 디지털 운영상태, 피지컬 AI, 실제 광산 환경 및 피드백으로 구성될 수 있다. 실제 자율광산의 폐루프에서는 디지털 운영지능과 물리적 실행계층 사이에 다양한 운영정보가 양방향으로 교환되어야 한다. 예를 들어 생산 목표와 작업 계획, 작업 우선순위, 장비 가용성 등의 정보는 에이전틱 AI의 계획과 조정에 활용되며, 이를 통해 생성된 장비배정, 운반경로 및 작업 명령은 피지컬 AI를 통해 자율장비와 로봇의 물리적 행동으로 전달될 수 있다. 반대로 실제 작업에서 발생하는 장비 상태, 작업진도, 생산실적, 환경변화 및 예외상황은 다시 디지털 운영상태를 갱신하고 후속 의사결정과 재계획의 입력으로 활용된다. 따라서 Fig. 5의 폐루프는 단순한 개념적 순환뿐 아니라 운영 의사결정과 물리적 실행 사이의 지속적인 정보 교환과 상태 갱신을 의미한다.
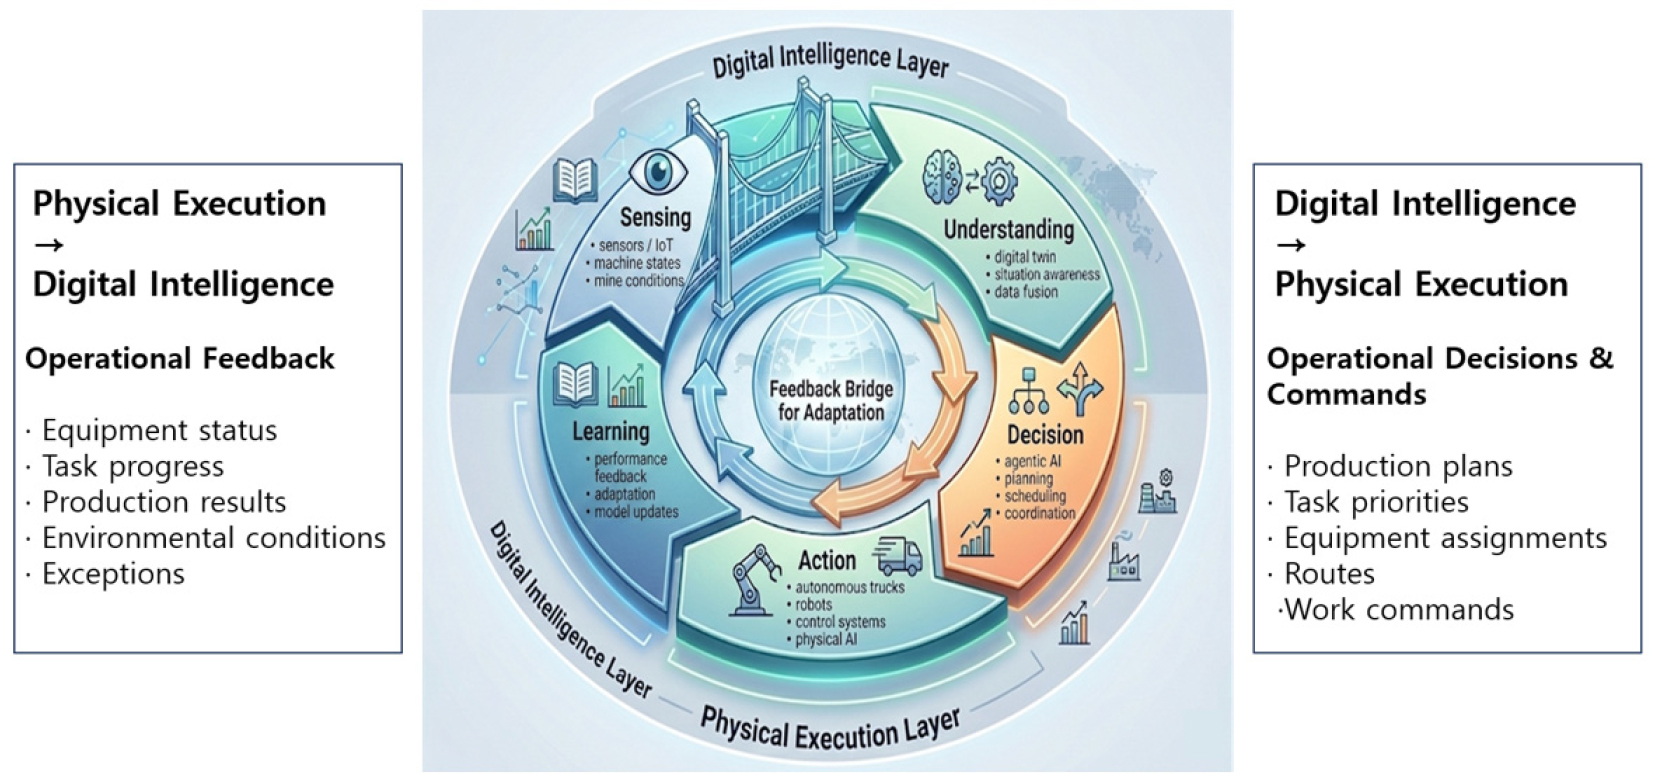
운영 목표와 제약조건은 생산량, 품위, 비용, 에너지, 장비 가용성 및 안전조건 등 시스템이 준수해야 할 목표와 경계를 정의한다. 에이전틱 AI는 이러한 목표와 갱신된 광산 상태를 바탕으로 계획과 조정을 수행하고, 피지컬 AI는 이를 실제 장비와 로봇의 행동으로 구현한다. 이후 작업 결과는 다시 디지털 운영상태에 반영되어 후속 의사결정과 재계획으로 연결된다. 이 과정에는 서로 다른 시간적·기능적 범위를 갖는 두 가지 피드백 고리가 존재할 수 있다.
첫 번째는 장비 수준에서 작동하는 물리적 피드백 고리이다. 자율장비와 로봇은 주변환경을 지속적으로 인식하면서 경로, 속도, 자세 및 작업행동을 조정한다. 이러한 피드백은 실제 환경과 직접 상호작용하는 피지컬 AI의 핵심 기능이다. 두 번째는 광산 운영 수준에서 작동하는 운영 피드백 고리이다. 생산실적, 작업 진도, 장비 상태 및 예외상황을 바탕으로 기존 계획을 평가하고 필요하면 작업순서와 자원배분을 다시 결정한다. 이 과정에서는 에이전틱 AI가 중심적인 역할을 수행한다.
두 피드백 고리는 독립적이지 않다. 장비 수준에서 발생한 작업 결과와 환경변화는 운영 수준의 의사결정에 반영되고, 운영 수준에서 변경된 계획은 다시 개별 장비의 작업목표와 행동으로 전달된다. 따라서 자율광산은 하나의 단일 제어주기라기보다 장비 수준의 물리적 피드백과 광산 수준의 운영 피드백이 서로 연결된 다층적 폐루프 시스템으로 이해할 수 있다.
인간은 이러한 구조에서 완전히 배제되는 것이 아니라 시스템의 목표와 제약조건을 설정하고, 운영상태를 감독하며, 시스템이 처리하기 어려운 예외상황이나 고위험 의사결정에 개입하는 역할을 담당할 수 있다(International Organization for Standardization, 2019; Global Mining Guidelines Group, 2024b). 인간과 AI 사이의 구체적인 권한배분은 작업의 위험도, 시스템의 신뢰성 및 기술성숙도에 따라 달라질 수 있으며, 자율성이 높아질수록 인간의 역할은 지속적인 직접제어에서 시스템 수준의 감독과 예외관리로 변화할 수 있다.
디지털 트윈과 시스템 수준의 자율성
에이전틱 AI와 피지컬 AI를 연결하기 위해서는 실제 광산의 상태를 디지털 의사결정 시스템이 활용할 수 있는 형태로 표현하고 지속적으로 갱신하는 기반이 필요하다. 디지털 트윈(digital twin)은 장비, 공정 및 광산 환경의 상태를 디지털 공간에 표현하고 실제 시스템과 연결함으로써 모니터링, 분석, 시뮬레이션 및 운영대안 평가를 지원할 수 있다(Nobahar et al., 2024; van Eyk and Heyns, 2025). 따라서 자율광산에서 디지털 트윈은 단순한 시각화 모델보다 물리적 광산과 AI 기반 의사결정을 연결하는 운영정보의 기반으로 활용될 수 있다.
향후에는 디지털 트윈과 함께 월드 모델(world model)의 역할도 중요해질 수 있다. 본 논문에서는 두 개념을 동일하게 사용하지 않는다. 디지털 트윈이 실제 광산 및 장비의 현재 상태를 반영하고 동기화하는 디지털 표현에 초점을 둔다면, 월드 모델은 현재 상태와 가능한 행동을 바탕으로 향후 상태와 행동결과를 예측하기 위한 내부 모델로 구분할 수 있다(Xiang et al., 2026). 예를 들어 에이전틱 AI가 여러 운반계획 가운데 하나를 선택하기 전에 각 계획이 생산량, 대기시간 또는 장비 상태에 미칠 영향을 예측할 수 있다면 보다 선제적인 운영 의사결정이 가능하다. 향후 파운데이션 모델과 월드 모델의 발전은 이러한 예측 및 계획능력을 확장할 가능성이 있다.
이러한 통합적 관점에서 자율광산의 자율성은 개별 장비가 무인으로 작동하는 정도만으로 평가하기 어렵다. 일부 장비가 완전 자율화되어 있더라도 생산계획, 공정 간 조정 및 예외처리가 사람에게 의존하고 각 시스템의 데이터가 분리되어 있다면 광산 전체의 자율성은 제한적이다. 반대로 개별 장비의 자율화 수준이 서로 다르더라도 센싱, 상태정보, 의사결정, 물리적 실행 및 피드백이 공정 경계를 넘어 연결되고 인간의 감독체계와 통합되어 있다면 보다 높은 수준의 시스템 자율성(system-level autonomy)을 구현할 수 있을 것이다.
그러나 이러한 폐루프 구조를 실제 광산에 구현하기 위해서는 기술적 개념의 정립만으로는 충분하지 않다. 기존 장비와 신규 자율시스템의 연결, 학습과 의사결정에 필요한 데이터 확보, 서로 다른 장비와 시스템 사이의 상호운용성, 그리고 AI의 판단이 물리적 행동으로 이어질 때의 안전성과 신뢰성 확보가 요구된다.
자율광산 구현의 핵심 과제
기존 장비와 데이터의 통합
실제 광산에서는 제조사와 도입시기가 서로 다른 장비와 정보시스템이 장기간 함께 운용된다. 따라서 모든 설비를 자율장비로 일시에 교체하기보다 기존 장비와 신규 자율시스템을 연결하면서 자율성을 단계적으로 확대하는 접근이 현실적이다(Global Mining Guidelines Group, 2024a). 이를 위해서는 장비 상태와 작업 결과를 수집할 수 있는 데이터 인터페이스와 외부 시스템의 작업지시를 전달할 수 있는 제어 인터페이스가 필요하다.
데이터 역시 자율광산의 핵심 기반이다. 폐루프 자율운영에서는 과거 데이터를 이용한 AI 학습뿐 아니라 현재의 장비 상태, 작업 진도, 환경변화 및 실행결과를 지속적으로 파악해야 한다. 그러나 기존 장비에서는 필요한 데이터를 직접 취득하기 어렵거나 데이터 형식과 품질이 일정하지 않을 수 있다. 이러한 한계는 추가 센싱(retrofit sensing), 위치추적장치, 시뮬레이션 및 합성데이터 등을 활용하여 보완할 수 있다. 중요한 것은 가능한 많은 데이터를 수집하는 것이 아니라, 자율적 의사결정과 물리적 실행에 필요한 데이터를 신뢰성 있게 확보하는 것이다.
상호운용성과 표준화
자율광산에서는 장비, 센서, 생산관리 시스템, AI 에이전트 및 자율제어 시스템이 서로 정보를 교환하고 작업을 조정해야 한다. 따라서 개별 시스템의 성능뿐 아니라 서로 다른 시스템을 연결하는 상호운용성(interoperability)이 중요하다(Choi, 2026). 대표적으로 ISO 23725:2024는 노천광산의 fleet management system(FMS)과 autonomous haulage system(AHS) 사이에서 통신, 텔레메트리, 광산지도 및 작업할당 정보를 교환하기 위한 인터페이스를 규정한다(International Organization for Standardization, 2024). 다만 이 표준은 FMS–AHS 연계에 한정되므로 자율광산 전체의 상호운용성을 포괄하는 표준으로 해석하는 데에는 한계가 있다.
향후에는 단순한 통신연결을 넘어 장비 상태, 작업 명령 및 데이터의 의미를 서로 다른 시스템이 일관되게 이해할 수 있는 의미적 상호운용성(semantic interoperability)도 중요해질 것이다. 특히 에이전틱 AI가 다양한 광산시스템과 분석도구를 활용하고 여러 자율장비의 작업을 조정하기 위해서는 표준화된 데이터 구조와 인터페이스가 필요하다.
안전성과 현장 검증
에이전틱 AI의 의사결정이 피지컬 AI를 통해 실제 장비의 행동으로 직접 연결될수록 안전성과 신뢰성의 중요성은 더욱 커진다. ISO 17757:2019와 Global Mining Guidelines Group의 관련 지침에서는 자율장비의 안전을 개별 장비의 기능만으로 평가하기보다 관련 시스템과 실제 광산 운영환경을 함께 고려할 것을 강조하고 있다(International Organization for Standardization, 2019; Global Mining Guidelines Group, 2024b).
특히 학습기반 AI는 모든 행동을 사전에 완전히 예측하기 어렵기 때문에 평균적인 성능뿐 아니라 센서이상, 통신장애, 예상하지 못한 환경 및 다른 장비와의 상호작용에서도 안전한 행동을 유지할 수 있는지를 검증해야 한다. 또한 시스템의 불확실성이 높거나 위험도가 큰 상황에서는 인간에게 의사결정을 이관하거나 안전 상태로 전환할 수 있는 기능이 필요하다. 따라서 자율광산의 기술은 시뮬레이션에서 바로 실제 생산현장으로 적용하기보다 simulation → controlled test → limited field deployment → operational validation과 같이 단계적으로 검증하는 것이 적절할 것이다.
자율광산 구현의 단계적 경로
이상의 과제를 실제 광산에 적용하기 위해서는 기술적 선후관계와 현장 위험도를 고려한 단계적 접근이 필요하다. 우선 기존 장비와 정보시스템으로부터 신뢰할 수 있는 운영 데이터를 확보하고 필요한 데이터 및 제어 인터페이스를 구축해야 한다. 다음으로 장비, 센서, 생산관리 시스템 및 AI 사이의 상호운용성을 확보하여 제한된 작업영역에서 폐루프 운영을 구현할 수 있다. 이후 시뮬레이션과 통제된 환경에서 시스템의 안전성과 신뢰성을 검증하고, 제한된 현장 적용과 운영 검증을 거쳐 대상 공정과 자율화 범위를 단계적으로 확대하는 것이 현실적이다. 따라서 자율광산의 구현은 데이터 및 인터페이스 확보 → 시스템 상호운용 → 제한된 폐루프 자율화 → 안전성 검증 및 현장실증 → 광산 규모의 통합 자율화로 확장되는 단계적 경로로 이해할 수 있다. 다만 이러한 경로는 고정된 자율화 수준을 의미하는 것이 아니며, 실제 적용 순서와 범위는 광산의 기존 인프라, 작업특성, 위험도 및 기술성숙도에 따라 조정될 필요가 있다.
미래 연구 방향
향후 자율광산 연구는 개별 AI 모델이나 자율장비의 성능 향상을 넘어 운영지능과 체화된 실행지능을 광산 전체의 폐루프 시스템으로 통합하는 방향으로 발전할 필요가 있다. 최근 에이전틱 AI와 피지컬 AI의 발전은 AI의 역할을 분석과 의사결정 지원에서 자율적인 계획, 물리적 실행 및 환경과의 상호작용으로 확장하고 있다(Abou Ali et al., 2026; Wu et al., 2026). 이러한 기술적 변화를 자율광산으로 연결하기 위해서는 다중 에이전트 시스템, 파운데이션 및 월드 모델, 로봇학습, 인간-AI-로봇 협업을 중심으로 연구를 확장할 필요가 있다(Table 3). 특히 초기 연구에서는 각 기술의 특성과 현장 위험도를 고려하여 우선 적용대상과 검증 시나리오를 구체화할 필요가 있다.
Table 3.
Future research directions toward integrated autonomous mining systems
첫째, 다중 에이전트 기반의 광산 운영지능에 관한 연구가 필요하다. 에이전틱 AI는 목표지향적 추론과 계획뿐 아니라 여러 에이전트 및 도구와의 상호작용을 통해 복잡한 작업을 분산하여 수행할 수 있다(Abou Ali et al., 2026). 광산은 생산, 운반, 장비관리 및 안전관리 등 다양한 공정이 동시에 상호작용하므로, 하나의 AI가 전체 운영을 담당하기보다 각 기능을 담당하는 전문 에이전트가 정보를 공유하고 작업을 조정하는 구조가 효과적일 수 있다. 우선적인 적용대상으로는 생산 목표, 장비 가용성, 적재·하역지점의 상태 및 운반경로를 지속적으로 조정해야 하는 광석운반 운영을 고려할 수 있다. 생산계획, 장비배정, 운반경로 및 장비 상태를 담당하는 전문 에이전트가 정보를 공유하고 장비고장이나 작업지연 발생 시 계획을 재조정하는 시나리오는 다중 에이전트 기반 운영지능을 검증하기에 적합하다.
둘째, 파운데이션 모델과 월드 모델을 활용한 상황이해 및 예측능력의 확장이 중요한 연구방향이 될 수 있다. 피지컬 AI에서는 실제 환경에 대한 인식뿐 아니라 환경의 상태와 변화, 행동에 따른 결과를 모델링하고 예측하는 능력이 중요하다(Xiang et al., 2026). 다양한 센서, 영상, 장비 및 생산 데이터를 통합적으로 활용하는 파운데이션 모델은 복잡한 광산상태를 이해하는 기반이 될 수 있으며, 월드 모델은 현재 상태와 가능한 행동으로부터 미래의 상태와 운영결과를 예측하여 에이전틱 AI의 계획과 의사결정을 지원할 수 있다. 초기 연구에서는 생산계획과 운반운영처럼 운영변수와 성과지표가 비교적 명확한 공정을 대상으로 장비 가용성, 대기시간, 운반경로 및 생산량 등의 정보를 통합하고, 서로 다른 작업 계획에 따른 향후 운영결과를 예측하는 시나리오를 고려할 수 있다. 이를 통해 월드 모델의 예측결과가 에이전틱 AI의 계획 선택과 재계획에 실질적으로 기여할 수 있는지를 검증할 필요가 있다.
셋째, 로봇학습을 통한 피지컬 AI의 적응능력 향상이 필요하다. 피지컬 AI는 실제 환경을 인식하고 행동하며 지속적인 상호작용을 통해 변화하는 조건에 적응하는 방향으로 발전하고 있다(Wu et al., 2026). 광산의 작업환경 역시 지속적으로 변화하기 때문에 모든 상황과 행동을 사전에 규칙으로 정의하는 데 한계가 있다. 따라서 모방학습, 강화학습 및 sim-to-real 등의 기술을 활용하여 자율장비와 로봇이 다양한 작업조건에 적응할 수 있도록 하는 연구가 요구된다. 초기 적용대상으로는 생산장비보다 상대적으로 작업범위와 위험을 제한하기 쉬운 지하광산의 자율탐사 및 안전순찰 로봇을 고려할 수 있다. 불규칙한 갱도, 장애물, 조도 변화 및 노면조건에 대한 주행 적응과 sim-to-real 성능을 검증하고, 충분한 안전성과 신뢰성이 확보된 이후 적재·운반 및 조작작업으로 적용범위를 확대하는 접근이 현실적이다. 이 과정에서는 학습성능뿐 아니라 안전제약, 불확실성 대응 및 실제 광산에서의 단계적 현장 검증이 중요하다.
마지막으로 자율광산은 인간을 배제하는 시스템이 아니라 인간, AI 및 로봇의 역할과 상호작용을 재구성하는 시스템이라는 관점이 필요하다. Fig. 6은 인간의 감독과 협업을 포함하는 자율광산의 개념을 보여준다. 자율시스템의 안전한 운영을 위해서는 시스템의 자율성뿐 아니라 인간의 감독과 개입, 예외상황에 대한 대응체계를 함께 고려해야 한다(International Organization for Standardization, 2019; Global Mining Guidelines Group, 2024b). 인간은 운영목표와 제약조건을 설정하고 시스템의 상태와 성과를 감독하며, AI는 다양한 운영정보를 바탕으로 상황을 이해하고 계획과 조정을 수행한다. 로봇과 자율장비는 이러한 의사결정을 실제 광산 환경에서 물리적 작업으로 실행한다. 우선적인 연구 시나리오로는 자율운반 또는 로봇작업 중 장비고장, 통신장애, 예상하지 못한 장애물 등의 예외상황이 발생했을 때 AI가 상황을 인식하고 인간 감독자에게 필요한 정보를 제공하거나 제어권을 전환하는 과정을 고려할 수 있다. 이러한 시나리오를 통해 인간 개입의 조건, 의사결정 권한의 배분, 정보제공 방식, 제어권 전환 및 정상운영으로의 복구절차를 체계적으로 검증할 필요가 있다.
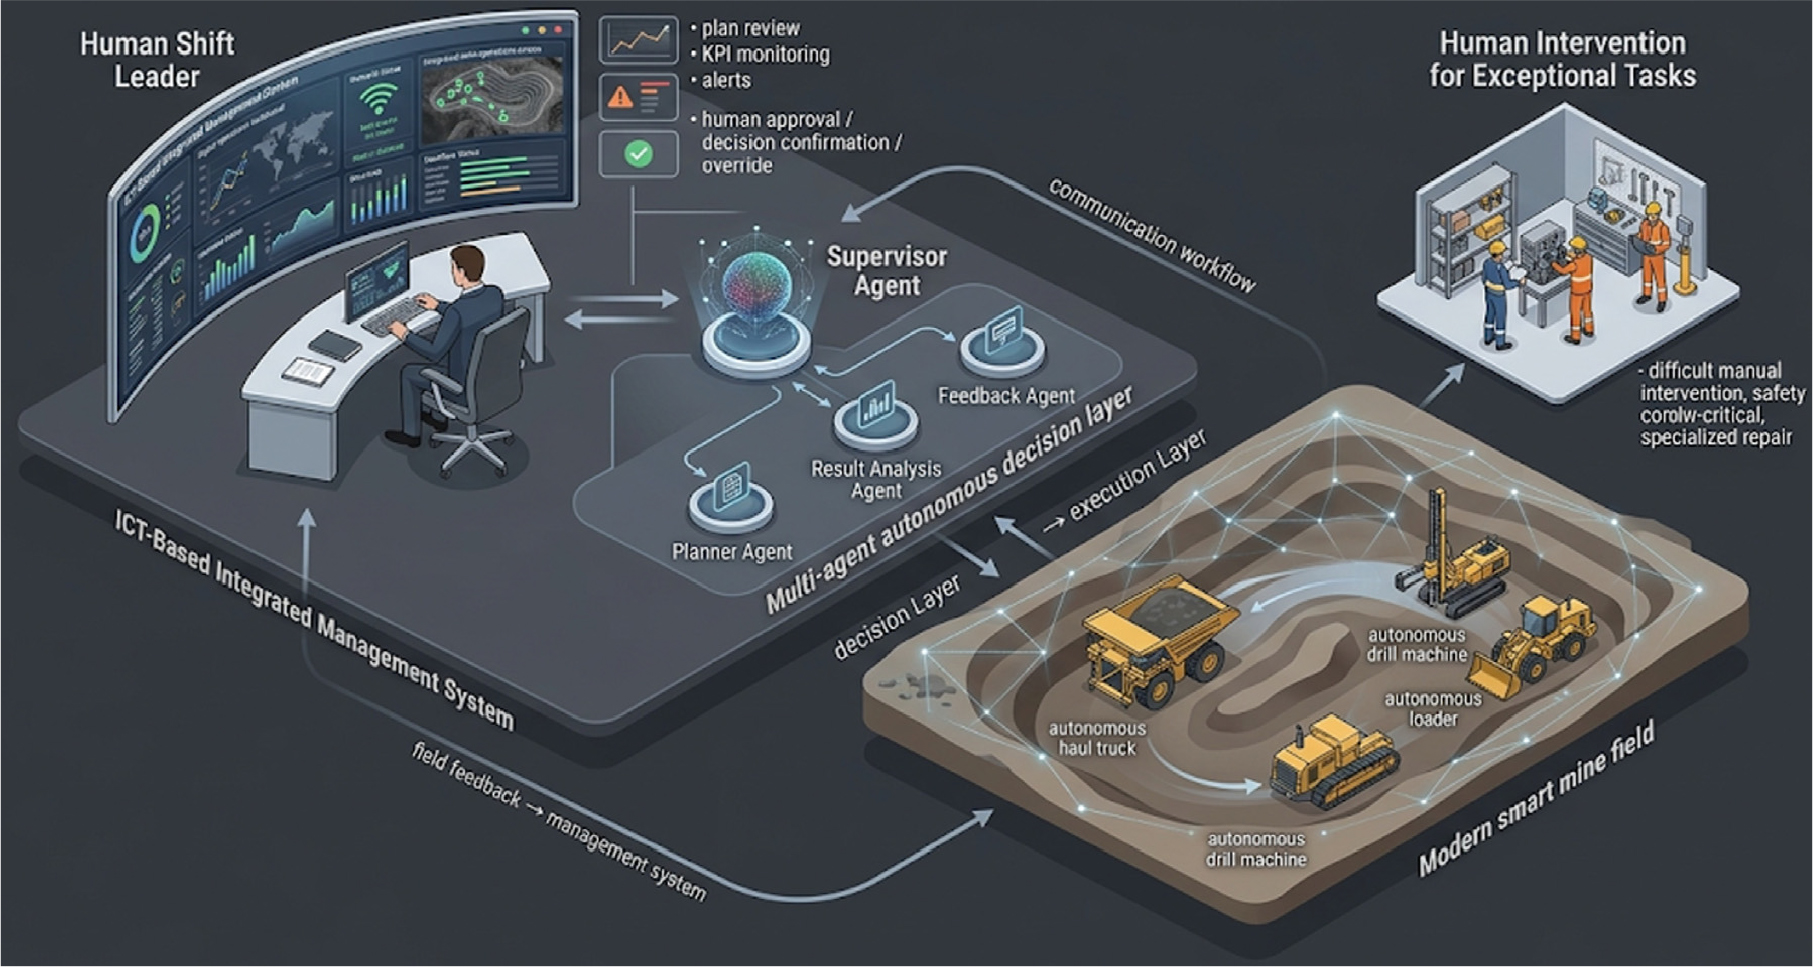
궁극적으로 향후 자율광산 연구의 핵심은 개별 AI나 자율장비의 성능을 독립적으로 향상시키는 데 있지 않다. 에이전틱 AI의 운영지능, 피지컬 AI의 체화된 실행지능 및 인간의 감독과 판단을 지속적인 운영 피드백을 통해 통합하는 것이 중요하다. 이러한 통합적 접근을 통해 자율광산은 개별 기술의 자동화를 넘어 변화하는 광산 환경을 이해하고, 판단하고, 실행하며, 그 결과에 적응하는 시스템 수준의 자율성으로 발전할 수 있을 것이다.
결 론
본 논문에서는 에이전틱 AI와 피지컬 AI의 발전을 바탕으로 자율광산의 개념과 향후 발전방향을 고찰하였다. 자율광산은 단순한 무인장비나 개별 AI 기술의 집합이 아니라, 센싱, 상황이해, 의사결정, 물리적 실행, 피드백 및 적응이 지속적으로 연결되는 폐루프 시스템으로 이해할 필요가 있다. 이러한 관점에서 스마트마이닝에서 자율광산으로의 발전은 데이터 기반의 분석과 의사결정 지원을 실제 물리적 실행과 피드백까지 확장하는 시스템 수준의 변화라고 할 수 있다.
자율광산에서 에이전틱 AI는 광산의 운영목표와 현재 상태를 바탕으로 추론, 계획 및 조정을 수행하는 운영지능을 제공하며, 피지컬 AI는 실제 광산 환경을 인식하고 장비와 로봇을 제어하여 의사결정을 행동으로 구현하는 체화된 실행지능을 제공한다. 따라서 자율광산의 핵심은 두 지능을 독립적으로 고도화하는 것이 아니라, 에이전틱 AI의 의사결정을 피지컬 AI의 물리적 실행과 연결하고 그 결과를 다시 후속 의사결정에 반영하는 폐루프 구조를 형성하는 데 있다.
실제 구현을 위해서는 기존 장비와 데이터의 통합, 시스템 간 상호운용성, 안전성과 신뢰성 확보 및 단계적인 현장 검증이 함께 이루어져야 한다. 또한 향후에는 다중 에이전트 시스템, 파운데이션 및 월드 모델, 로봇학습, 인간-AI-로봇 협업을 통해 광산 전체의 시스템 수준 자율성을 확대할 필요가 있다.
궁극적으로 자율광산의 발전은 더 많은 AI와 자율장비를 도입하는 것만으로 달성되지 않는다. 에이전틱 AI의 운영지능, 피지컬 AI의 체화된 실행지능 및 인간의 감독과 판단을 통합하고, 센싱–상황이해–의사결정–물리적 실행–피드백–적응의 순환을 안전하고 신뢰성 있게 연결하는 것이 핵심일 것이다.